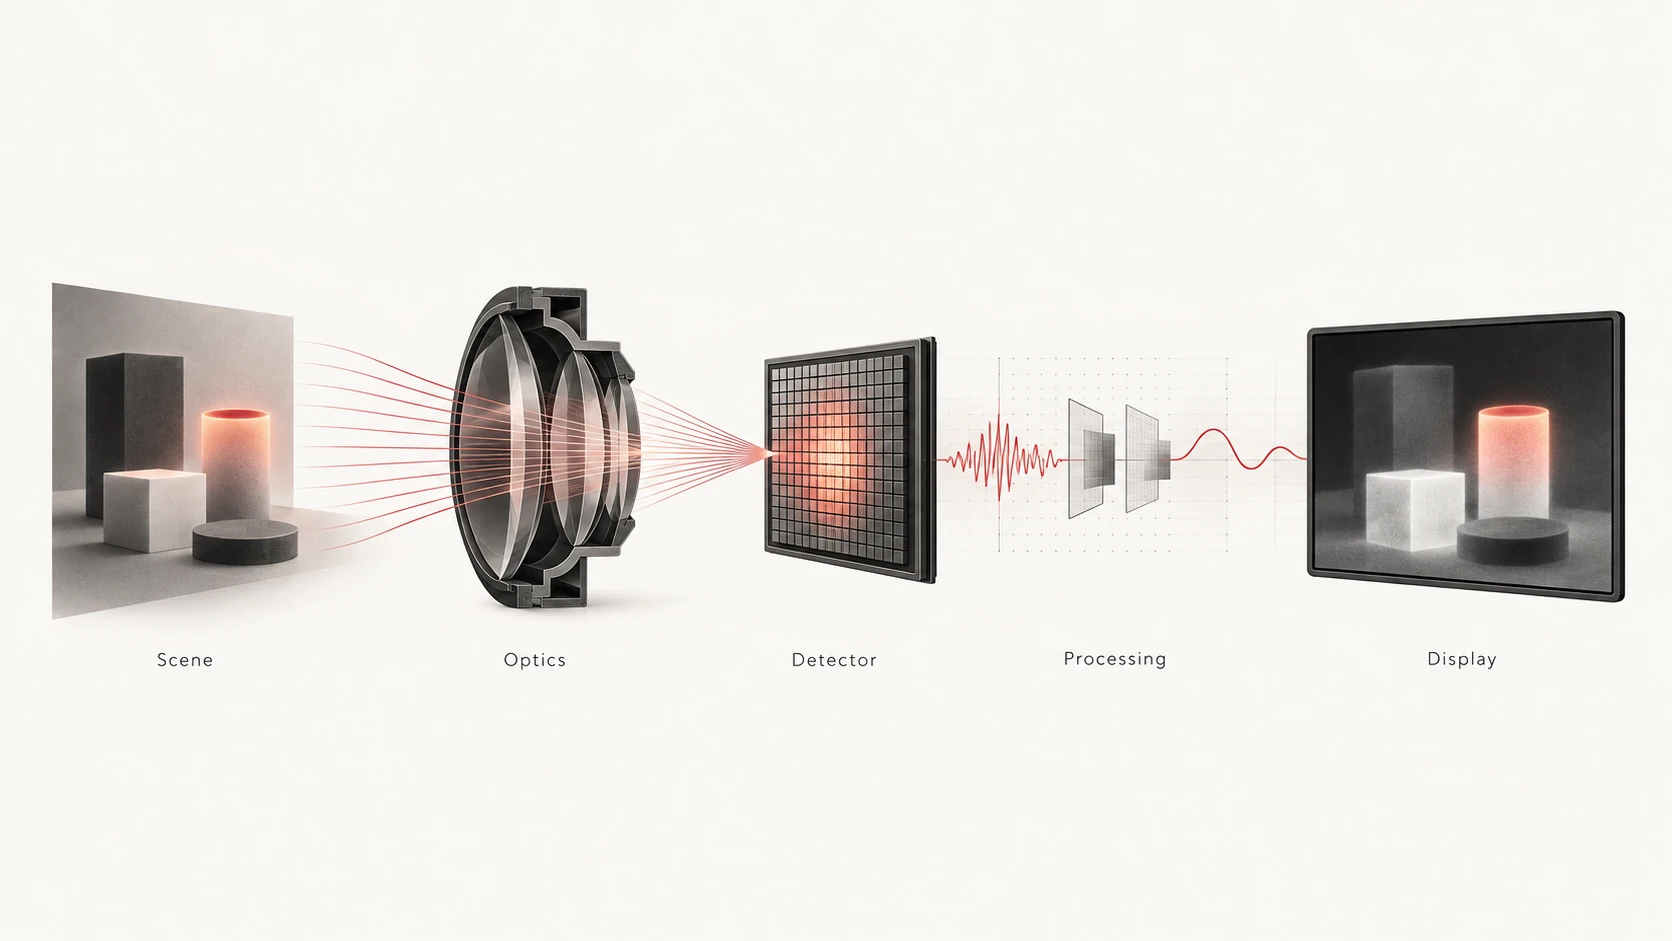
Escolher uma mira térmica não consiste em procurar o maior número numa ficha técnica. A resolução do detetor, o NETD, o passo de píxel, o design da objetiva, o campo de visão, a ampliação e a frequência de atualização descrevem partes diferentes do sistema de imagem, enquanto a autonomia, as dimensões, o peso e os controlos determinam quão prático é utilizar esse sistema.
As especificações também interagem entre si. Uma distância focal maior pode proporcionar um campo de visão mais estreito para observação a maior distância, mas reduz a quantidade de cena circundante visível em simultâneo. Uma resolução de detetor mais elevada fornece mais amostras espaciais nativas, mas não significa automaticamente melhor sensibilidade térmica. Um valor NETD baixo pode ajudar a preservar pequenas diferenças de temperatura, mas não indica quantos píxeis estão disponíveis sobre um alvo distante.
A abordagem correta é, por isso, começar pela utilização prevista e depois identificar quais as especificações que a suportam.
Se ainda é novo nesta tecnologia, o nosso guia de imagem térmica para principiantes explica como um detetor térmico forma uma imagem antes de começar a comparar especificações individuais.
Comece pelo caso de utilização, não pela ficha técnica
Antes de comparar produtos, defina as condições em que o dispositivo será realmente utilizado.
Pergunte:
- A que distância estão normalmente os objetos que precisa de observar?
- Qual é o tamanho desses objetos?
- Precisa de uma cena ampla para varrimento ou de uma vista mais estreita para observação a maior distância?
- O dispositivo ou o objeto movimentam-se frequentemente?
- Durante quanto tempo o dispositivo precisa de funcionar antes de ser carregado ou de substituir as baterias?
- Qual a importância do peso e das dimensões gerais?
- Precisa de telemetria integrada, gravação ou outras funções de fluxo de trabalho?
- Que condições ambientais são realistas para a sua utilização?
Estas perguntas ajudam a determinar quais as especificações que merecem maior peso.
Uma especificação pode ser objetivamente impressionante e ainda assim estar mal adaptada a uma determinada aplicação.
A resolução do detetor descreve o número de elementos sensíveis no plano focal térmico.
Os formatos comuns podem ser expressos por valores como:
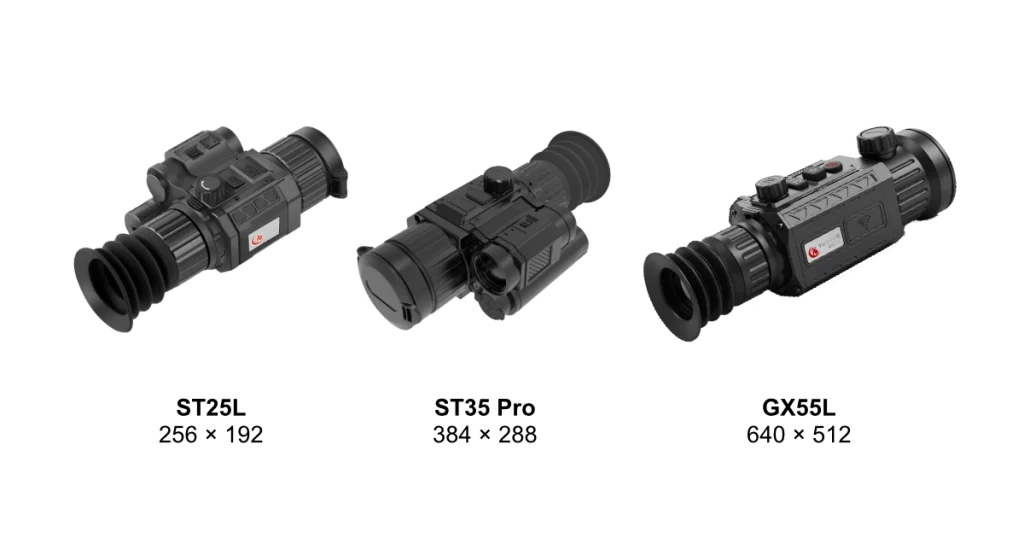
- 256 × 192
- 384 × 288
- 640 × 512
Estes números representam amostras nativas do detetor térmico, não píxeis do ecrã.
Um detetor de 384 × 288 contém:
110 592 elementos nativos do detetor
Um detetor de 640 × 512 contém:
327 680 elementos nativos do detetor
Em condições óticas comparáveis, um maior número de elementos do detetor pode colocar mais amostras nativas sobre os objetos da cena. Isto pode ajudar a preservar formas, contornos e pequenos detalhes espaciais.
Uma resolução de detetor mais elevada pode, por isso, ser especialmente útil quando o objeto ocupa apenas uma pequena parte da imagem total.
No entanto, a resolução não é uma medida completa da qualidade de imagem. A qualidade ótica, o campo de visão, a sensibilidade térmica, a focagem, o processamento e as condições atmosféricas influenciam todos o resultado final. A Teledyne FLIR também observa que a resolução do detetor é apenas uma parte do desempenho de um sistema térmico; a sensibilidade, a ótica, a calibração e o processamento também são importantes.
Não confunda a resolução do detetor com a resolução do ecrã
Um ecrã OLED ou LCD de alta resolução não aumenta o número de medições térmicas recolhidas pelo detetor.
Por exemplo, se um detetor térmico produzir 384 × 288 amostras nativas e a imagem resultante for apresentada num ecrã de maior resolução, o ecrã pode mostrar a interface e a imagem processada de forma mais suave, mas o detetor continua a ser 384 × 288.
Da mesma forma:
Resolução do detetor = grelha de medição térmica
enquanto:
Resolução do ecrã = grelha de apresentação
Ambas são importantes para a experiência do utilizador, mas não são intercambiáveis.
Para uma explicação mais aprofundada do próprio detetor, consulte o nosso guia sobre FPA térmico, microbolómetros, resolução e frequência de atualização.
NETD: a sensibilidade térmica é diferente da resolução
NETD significa Noise Equivalent Temperature Difference e é normalmente expresso em milikelvin, ou mK.
Em termos simplificados, descreve quão pequena pode ser a diferença de temperatura que um sistema de imagem térmica consegue distinguir relativamente ao seu ruído em condições de ensaio especificadas.
Um valor NETD mais baixo representa geralmente maior sensibilidade térmica em condições comparáveis. A FLIR descreve um NETD mais baixo como a capacidade de distinguir diferenças térmicas menores.
Mas há vários cuidados importantes.
Primeiro, NETD não é resolução.
Um detetor de 640 × 512 não tem automaticamente um NETD inferior ao de um detetor de 384 × 288.
Segundo, os valores NETD devem ser comparados juntamente com as respetivas condições de ensaio. O número f da objetiva pode afetar a sensibilidade do sistema, razão pela qual os valores NETD de sistemas térmicos são frequentemente especificados ou normalizados com um número f indicado.
Terceiro, um NETD mais baixo não substitui todas as outras características do sistema. A focagem, a transmissão da objetiva, o processamento e o contraste térmico real da cena continuam a influenciar o que o utilizador vê.
Para decisões de compra, considere a resolução do detetor e NETD como duas questões distintas:
- Quanta informação espacial é amostrada?
- Com que eficácia o sistema consegue distinguir pequenas diferenças térmicas?
Passo de píxel: útil, mas nunca o leia isoladamente
O passo de píxel descreve a distância física entre elementos vizinhos do detetor.
Valores como 12 μm e 17 μm são, por isso, especificações geométricas. Não são resoluções do detetor nem valores NETD.
Um passo de píxel menor pode permitir uma amostragem angular mais fina com uma determinada distância focal e suportar designs de detetor e sistema ótico mais compactos. Mas o resultado final depende da arquitetura do detetor, da resolução, do design da objetiva e do processamento de sinal.
Isto significa:
- 12 μm não significa automaticamente maior resolução;
- 12 μm não significa automaticamente menor NETD;
- 12 μm não significa automaticamente maior distância de deteção.
O passo de píxel torna-se mais significativo quando é lido em conjunto com a distância focal da objetiva, a resolução do detetor e o campo de visão.
Para a explicação completa, consulte passo de píxel de 12 μm em imagem térmica.
A distância focal da objetiva e o campo de visão devem ser comparados em conjunto
A objetiva determina como a energia infravermelha da cena é projetada sobre o detetor.
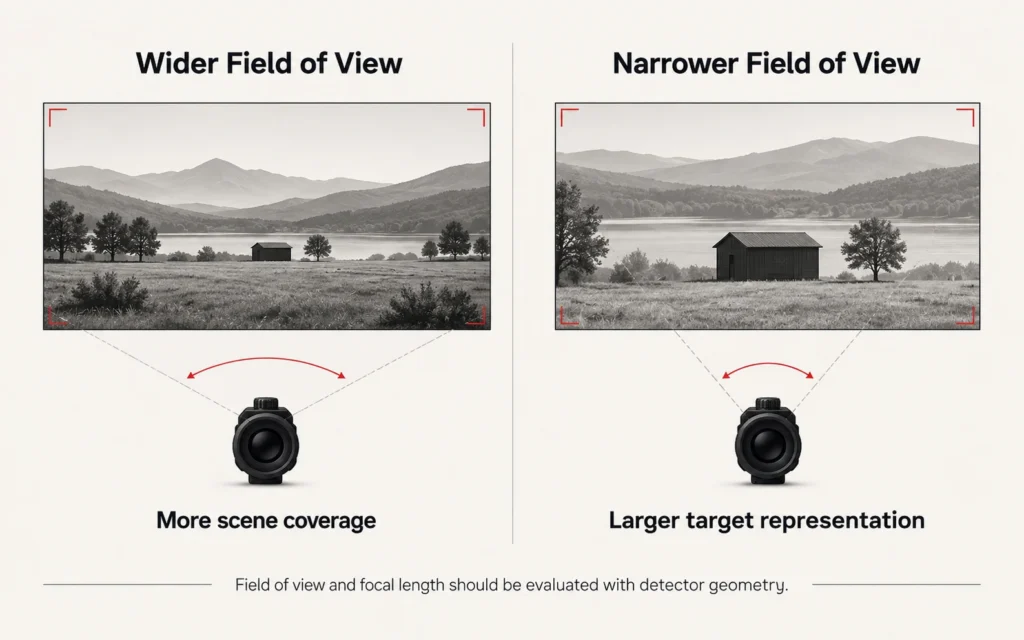
Um dos resultados mais importantes é campo de visão, ou FOV.
Um campo de visão mais amplo mostra uma parte maior da cena de uma só vez. Isto pode facilitar o varrimento e a localização de objetos.
Um campo de visão mais estreito cobre uma parte menor da cena, pelo que um objeto distante ocupa uma parte maior da imagem.
Em geral, com o mesmo detetor, distâncias focais mais curtas produzem um campo de visão mais amplo, enquanto distâncias focais mais longas produzem um campo de visão mais estreito. A orientação da FLIR sobre ótica térmica descreve a distância focal, o FOV e o IFOV como variáveis de design diretamente relacionadas.
Nenhuma opção é universalmente melhor.
Um campo de visão mais amplo é útil quando:
- a distância de trabalho prevista é menor;
- os objetos podem aparecer em qualquer ponto de uma área ampla;
- o varrimento rápido é importante;
- a consciência situacional é mais importante do que fazer um alvo distante ocupar uma parte maior do enquadramento.
Um campo de visão mais estreito é útil quando:
- as distâncias de observação previstas são maiores;
- uma secção mais pequena da cena precisa de inspeção mais detalhada;
- é importante colocar mais amostras disponíveis do detetor sobre um objeto distante.
Os sistemas térmicos reais demonstram este compromisso: alterar a distância focal pode produzir uma cobertura de cena muito diferente, mesmo quando o detetor subjacente permanece o mesmo.
A ampliação base é apenas uma parte da geometria de visualização
A ampliação de uma mira térmica não deve ser considerada separadamente do tamanho do detetor, do passo de píxel, da distância focal e do campo de visão.
Uma ampliação base maior faz os objetos parecerem maiores desde a vista inicial, mas normalmente mostra menos área circundante.
Uma ampliação base menor proporciona geralmente uma vista inicial mais ampla, o que pode facilitar o varrimento.
A escolha correta depende da distância de observação normal e da rapidez com que o utilizador precisa de alternar entre varrimento e inspeção mais próxima.
Para uma análise detalhada deste compromisso, consulte o nosso guia sobre ampliação de miras térmicas.
O zoom digital não aumenta a resolução nativa do detetor
O zoom digital amplia os dados de imagem já produzidos pelo detetor.
Não adiciona elementos físicos ao detetor.
À medida que o zoom digital aumenta, cada amostra nativa do detetor é apresentada sobre uma área maior do ecrã. Técnicas de processamento de imagem como interpolação ou super-resolução podem melhorar a apresentação, mas a informação física do detetor não aumenta.
É por isso que a resolução nativa do detetor, a ampliação base e o campo de visão devem ser avaliados antes de considerar o valor máximo de zoom digital como uma grande vantagem de compra.
O IFOV ajuda a ligar o detetor à objetiva
O campo de visão instantâneo, ou IFOV, descreve a porção angular da cena representada por um píxel individual do detetor.
Numa geometria simplificada:
IFOV ≈ passo de píxel ÷ distância focal
Isto torna o IFOV útil porque liga duas especificações que são frequentemente anunciadas separadamente.
Um IFOV menor significa que um elemento individual do detetor cobre um ângulo menor da cena.
À medida que a distância aumenta, porém, essa área angular corresponde a uma área física cada vez maior no plano do alvo.
Esta é uma das razões pelas quais o tamanho do alvo, a distância, a geometria do detetor e a distância focal devem ser considerados em conjunto, em vez de se utilizar uma única especificação para prever o desempenho.
Frequência de atualização: com que frequência é produzido um novo fotograma térmico?
A frequência de fotogramas ou frequência de imagem descreve com que frequência o sistema produz novos fotogramas térmicos.
Por exemplo:
- 30 Hz ≈ um novo fotograma a cada 33,3 ms
- 50 Hz ≈ um novo fotograma a cada 20 ms
- 60 Hz ≈ um novo fotograma a cada 16,7 ms
Frequências de fotogramas mais elevadas fornecem mais amostras temporais de cenas em movimento.
Isto pode fazer com que movimentos panorâmicos e objetos em movimento pareçam mais contínuos.
Mas a frequência de atualização não aumenta a resolução do detetor.
Um detetor de 384 × 288 a funcionar a 60 Hz continua a ser um detetor de 384 × 288. Da mesma forma, um detetor de 640 × 512 a uma frequência de fotogramas inferior continua a conter mais amostras espaciais nativas.
Esta distinção é abordada com mais detalhe no nosso artigo sobre FPA térmico e frequência de atualização.
Para a seleção, pergunte quanto movimento está realmente envolvido na sua utilização. Uma frequência de fotogramas mais elevada pode ser muito importante em cenas dinâmicas, mas não deve automaticamente ter mais peso do que resolução, campo de visão ou sensibilidade em aplicações onde o movimento é limitado.
Deteção, reconhecimento e identificação não correspondem à mesma distância
Um valor elevado de distância de deteção chama facilmente a atenção numa ficha técnica, mas é frequentemente uma das especificações mais mal interpretadas.
Deteção significa perceber que está presente um objeto relevante ou uma assinatura térmica.
Reconhecimento requer informação suficiente para classificar que tipo de objeto está presente.
Identificação requer ainda mais informação para distinguir o objeto ao nível exigido pela tarefa específica.
Estas distâncias não são intercambiáveis.
O desempenho DRI depende do número de amostras resolvidas sobre o objeto, mas também das dimensões do objeto, do contraste térmico, da atmosfera, da ótica, da sensibilidade do detetor, do processamento, das condições de visualização e dos critérios utilizados no ensaio ou modelo. A Teledyne FLIR alerta especificamente que as estimativas DRI devem ser tratadas como aproximações de planeamento e não como limites fixos universais.
Por isso, quando uma mira térmica indica uma distância de deteção, verifique:
- qual foi o alvo utilizado;
- quais as dimensões do alvo assumidas;
- se o valor é calculado ou testado no terreno;
- quais os pressupostos atmosféricos utilizados;
- se o valor se refere a deteção, reconhecimento ou identificação.
Nunca trate um valor de distância de deteção como uma distância de identificação garantida.
O artigo dedicado a DRI no site Yubeen ainda está a passar pela segunda auditoria técnica, pelo que esta página não deve ligar para ele até essa revisão estar concluída.
Para uma explicação mais aprofundada da modelação de alcance e do detalhe do alvo, consulte o nosso guia sobre deteção, reconhecimento e identificação térmicos.
O clima e o contraste térmico podem alterar o desempenho prático
A imagem térmica não requer iluminação visível, mas isso não significa que as condições atmosféricas sejam irrelevantes.
O detetor continua a precisar de receber radiação infravermelha da cena.
A humidade, a chuva, o nevoeiro e o comprimento do percurso atmosférico podem reduzir o sinal infravermelho que chega ao sensor, enquanto um baixo contraste de temperatura entre o alvo e o fundo pode dificultar a distinção dos objetos.
Obstáculos físicos, como vegetação densa, continuam igualmente a ser obstáculos físicos.
Weather and Atmospheric Conditions Still Matter
Thermal imaging does not depend on visible light, but the atmosphere between the scope and the subject still affects how much thermal infrared information reaches the detector.
Fog, rain, humidity, atmospheric path length and target-to-background thermal contrast can all affect practical image quality and useful range.
Por isso, evite interpretar literalmente afirmações como:
- “vê através do nevoeiro”,
- “vê através da vegetação”,
- ou “funciona da mesma forma em todas as condições meteorológicas”
.
A imagem térmica pode continuar a ser útil em muitas condições de visibilidade difíceis, mas a qualidade de imagem e o alcance práticos dependem da cena e da atmosfera.
A focagem e a calibração importam para além das especificações de destaque
Mesmo um detetor térmico de alta resolução pode produzir uma imagem fraca se o sistema ótico não estiver corretamente focado.
A focagem afeta a eficácia com que a objetiva projeta o detalhe espacial sobre o detetor.
A calibração e a correção de não uniformidade também são importantes porque os conjuntos de microbolómetros contêm elementos individuais do detetor cujas saídas têm de ser corrigidas para produzir uma imagem uniforme.
Por isso, a comparação de produtos mais útil não é simplesmente:
maior resolução = melhor
mas:
detetor + ótica + calibração + processamento + ecrã + condições de campo.
Esta é também a ideia central do nosso guia sobre o que define uma mira térmica de gama alta.
O LRF e outras funções integradas devem ser avaliados separadamente
Um telémetro laser integrado pode reduzir a necessidade de utilizar um dispositivo de medição separado e disponibilizar a informação de distância diretamente no fluxo de observação.
Isto pode ser útil.
Mas a capacidade LRF não melhora a resolução nativa do detetor, o NETD ou a qualidade ótica.
Ao avaliar uma mira térmica equipada com telémetro, verifique na especificação atual do produto:
- a capacidade de telemetria indicada;
- o fluxo de apresentação;
- as unidades de medida;
- como o valor de distância é apresentado;
- se outras funções dependem da leitura da distância.
Não presuma que a presença de um LRF significa automaticamente que um produto possui cálculo balístico, compensação automática ou qualquer função de software específica.
Essas funções devem ser confirmadas separadamente para o modelo exato.
Secondary Features Should Be Evaluated Separately
Features such as integrated ranging, recording, wireless connectivity, ballistic functions and AI-assisted enhancement can improve workflow and usability.
However, they should not be confused with the thermal imaging core itself. Detector resolution, NETD, optics, field of view, focus and image processing still determine the underlying imaging performance.
Autonomia da bateria, arquitetura de alimentação e utilização no terreno
As especificações da bateria merecem mais atenção do que frequentemente recebem.
Uma mira térmica alimenta um detetor infravermelho, eletrónica de processamento e um ecrã, e pode também alimentar gravação, conectividade sem fios, um LRF ou outras funções.
A autonomia publicada deve, por isso, ser lida juntamente com as respetivas condições de ensaio.
O tempo real de funcionamento pode variar com:
- temperatura ambiente;
- brilho do ecrã;
- funções sem fios;
- gravação;
- utilização do telémetro;
- modo de processamento;
- idade e estado da bateria.
Ao comparar produtos, verifique também se a bateria é:
- integrada;
- substituível;
- proprietária;
- ou baseada num formato de célula comummente disponível.
Para longos períodos longe de uma fonte de carregamento, o sistema de bateria pode ser tão importante como o valor máximo de autonomia de laboratório.
As dimensões e o peso importam depois dos primeiros minutos
As dimensões e o peso são fáceis de ignorar ao comparar especificações do detetor.
Tornam-se muito mais evidentes depois de transporte prolongado, montagens repetidas ou longas sessões de observação.
Uma mira térmica mais pesada ou maior pode justificar-se se o tamanho adicional suportar o sistema ótico, a disposição da bateria ou as funções de que realmente precisa.
Mas especificações adicionais têm pouco valor se resultarem num dispositivo mal adaptado à configuração pretendida.
Compare:
- peso do dispositivo;
- se o peso publicado inclui as baterias;
- dimensões gerais;
- disposição de montagem;
- peso da bateria;
- e a configuração total, e não apenas a unidade principal.
As classificações de durabilidade precisam das respetivas condições de ensaio
As classificações ambientais e mecânicas podem ser importantes para equipamento de campo, mas evite termos vagos como “grau militar” a menos que uma norma de ensaio claramente identificada sustente a afirmação.
Para o produto exato, confirme:
- classificação IP;
- proteção especificada contra água e poeira;
- classificação de choque ou recuo, quando aplicável;
- intervalo de temperatura de funcionamento;
- intervalo de temperatura de armazenamento, quando publicado.
Não presuma que estes valores são idênticos em toda uma família de produtos.
E não trate classificações de durabilidade como especificações de qualidade de imagem.
Para questões práticas de utilização, como montagem, gestão da bateria e manuseamento, consulte o nosso guia sobre fiabilidade de miras térmicas.
Que especificações deve comparar primeiro?
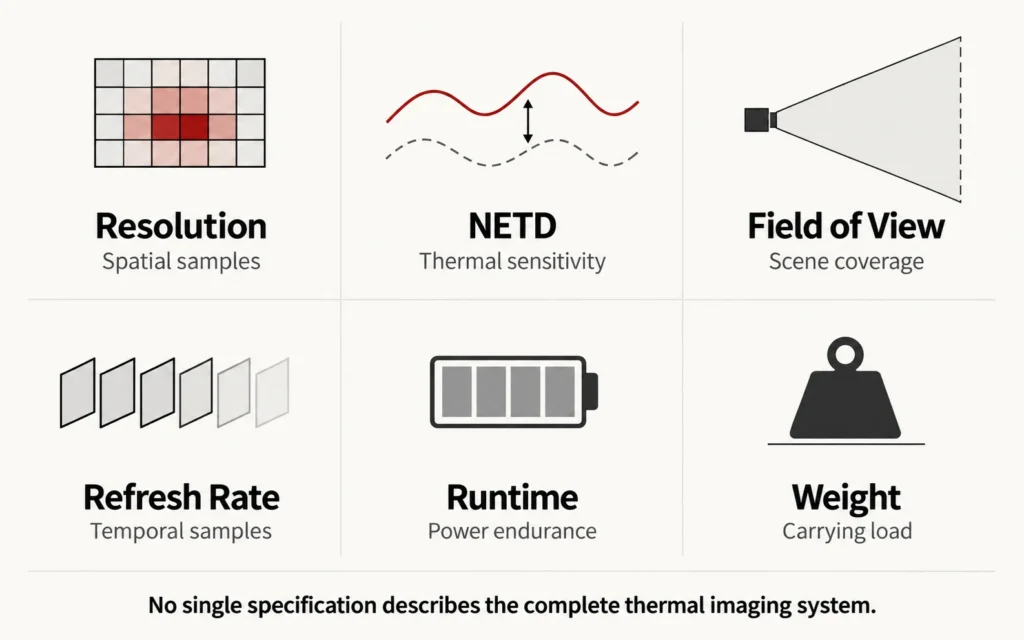
Uma forma útil de organizar a decisão é:
| Pergunta | Especificação a verificar | O que indica principalmente |
|---|---|---|
| Quanta informação espacial nativa está disponível? | Resolução do detetor | Número de amostras do detetor térmico |
| Com que eficácia podem ser separadas pequenas diferenças térmicas? | NETD | Sensibilidade térmica nas condições indicadas |
| Quanto da cena está visível? | Campo de visão | Cobertura da cena |
| Como é determinada a amostragem angular? | Passo de píxel + distância focal / IFOV | Geometria detetor-objetiva |
| Qual o tamanho aparente inicial da cena? | Ampliação base | Escala de visualização inicial |
| Com que fluidez são atualizadas as cenas em movimento? | Frequência de fotogramas do sensor | Amostragem temporal |
| A que distância poderá um alvo ser detetado? | Dados DRI + pressupostos de ensaio | Estimativa de alcance dependente da tarefa |
| A medição de distância está integrada? | Especificação LRF | Fluxo de telemetria |
| Durante quanto tempo o sistema pode funcionar? | Autonomia + arquitetura da bateria | Praticidade da alimentação |
| Quão manejável é a configuração completa? | Dimensões + peso | Portabilidade e manuseamento |
| Que exposição ambiental é suportada? | Classificações IP / choque / temperatura | Durabilidade do produto |
O ponto importante é que nenhuma linha substitui as restantes.
Uma ordem prática para comparar miras térmicas
Quando tiver vários modelos à sua frente, compare-os por esta ordem.
- Defina a distância de trabalho normal e o tamanho do objeto.
Isto determina se é mais importante uma ampla cobertura da cena ou uma amostragem mais fina a longa distância. - Compare a resolução nativa do detetor.
Ignore a resolução do ecrã nesta fase. - Compare a objetiva e o campo de visão.
A resolução sem geometria de visualização é incompleta. - Verifique o passo de píxel e o IFOV quando disponíveis.
Utilize-os para compreender a amostragem angular. - Compare o NETD nas condições indicadas.
Não presuma que resolução e sensibilidade aumentam em conjunto. - Verifique a ampliação base antes do zoom digital.
O zoom digital máximo não deve orientar a decisão. - Compare a frequência de fotogramas do sensor.
Dê-lhe maior peso quando o movimento for uma parte importante do caso de utilização. - Analise cuidadosamente os valores DRI.
Verifique o alvo e os pressupostos de ensaio em vez de comparar apenas a maior distância. - Avalie o LRF e as funções de fluxo de trabalho.
Decida se resolvem uma necessidade real em vez de adicionarem funções que não irá utilizar. - Verifique autonomia, baterias, peso e dimensões.
Estes fatores determinam se o sistema continua prático ao longo de todo um período de utilização. - Confirme as classificações ambientais.
Utilize a especificação atual do modelo exato. - Por fim, compare o processamento de imagem e as funções secundárias.
São importantes, mas devem complementar — e não substituir — o detetor e o sistema ótico subjacentes.
O que deve verificar antes de comprar?
Antes de tomar uma decisão final, confirme que as informações comparadas pertencem exatamente ao modelo e à configuração atuais.
Verifique:
- resolução nativa do detetor;
- passo de píxel;
- NETD e condições de ensaio indicadas;
- distância focal e número f da objetiva;
- campo de visão;
- ampliação base;
- frequência de fotogramas do sensor;
- resolução do detetor em comparação com a resolução do ecrã;
- alvo DRI e condições de cálculo ou ensaio;
- especificação LRF, se equipada;
- configuração da bateria e condições de autonomia;
- peso e se as baterias estão incluídas nesse valor;
- dimensões;
- classificação IP;
- classificação de choque ou recuo, se relevante;
- especificação da temperatura de funcionamento;
- funções de gravação, armazenamento e conectividade, se necessárias.
Confirme também os regulamentos locais aplicáveis à utilização e ao mercado pretendidos.
Se uma ficha técnica não deixar claro se um número pertence ao detetor, ao ecrã, à ótica ou à saída de software, pergunte antes de o comparar com outro produto.
Escolha o sistema, não o maior número
Uma boa mira térmica é um sistema equilibrado.
A resolução do detetor fornece amostras espaciais.
O NETD descreve a sensibilidade térmica em condições especificadas.
O passo de píxel e a distância focal influenciam a amostragem angular.
O campo de visão controla a cobertura da cena.
A frequência de fotogramas controla a amostragem temporal.
A objetiva determina como a energia infravermelha chega ao detetor.
O processamento afeta a forma como a saída do detetor é corrigida e apresentada.
E a bateria, os controlos, as dimensões e o peso determinam se o sistema funciona de forma prática no terreno.
A melhor escolha, portanto, não é a mira com o maior número em todas as colunas. É a configuração cujo detetor, ótica, geometria de visualização, sistema de alimentação e fluxo de trabalho correspondem melhor à utilização prevista.
Pode comparar a gama térmica atual da Yubeen depois de identificar essas prioridades, em vez de escolher um modelo com base numa única especificação.
FAQ
Qual é a especificação mais importante ao escolher uma mira térmica?
Não existe uma única especificação que seja a mais importante em todas as situações. Comece pela distância normal de observação, pelo tamanho do alvo e pelo campo de visão necessário e, depois, compare nesse contexto a resolução do detetor, a ótica, o NETD e a frequência de fotogramas.
Será 640 × 512 Sempre Melhor do que 384 × 288?
Um detetor de 640 × 512 contém mais elementos nativos e pode fornecer mais amostras espaciais, mas isso não torna automaticamente o dispositivo completo melhor para todas as aplicações. O campo de visão, o design da objetiva, o NETD, a ampliação, o peso e outras características continuam a ser importantes.
Um NETD mais baixo é sempre melhor?
Em condições de medição comparáveis, um NETD mais baixo indica geralmente maior sensibilidade térmica. No entanto, o NETD não descreve a resolução do detetor, o campo de visão ou a qualidade ótica, pelo que não deve ser utilizado como a única medida do desempenho global de imagem.
Devo escolher a maior distância de deteção?
Não automaticamente. A deteção é apenas uma das tarefas DRI e o resultado indicado depende do tamanho do alvo, da ótica, da atmosfera, da sensibilidade, do processamento e do modelo ou das condições de ensaio utilizados. Um valor de deteção elevado não é o mesmo que uma distância de reconhecimento ou identificação.
Mais zoom digital significa uma mira térmica melhor?
Não. O zoom digital amplia os dados existentes do detetor e não aumenta o número de píxeis nativos do detetor. Considere a resolução nativa do detetor, a ampliação base e o campo de visão antes de comparar o zoom digital máximo.
Preciso de um LRF integrado?
Depende de a medição direta da distância melhorar o seu fluxo de trabalho. Um LRF integrado pode ser conveniente, mas é separado da qualidade da imagem térmica e, por si só, não comprova a presença de funções balísticas ou de outras funções de software.