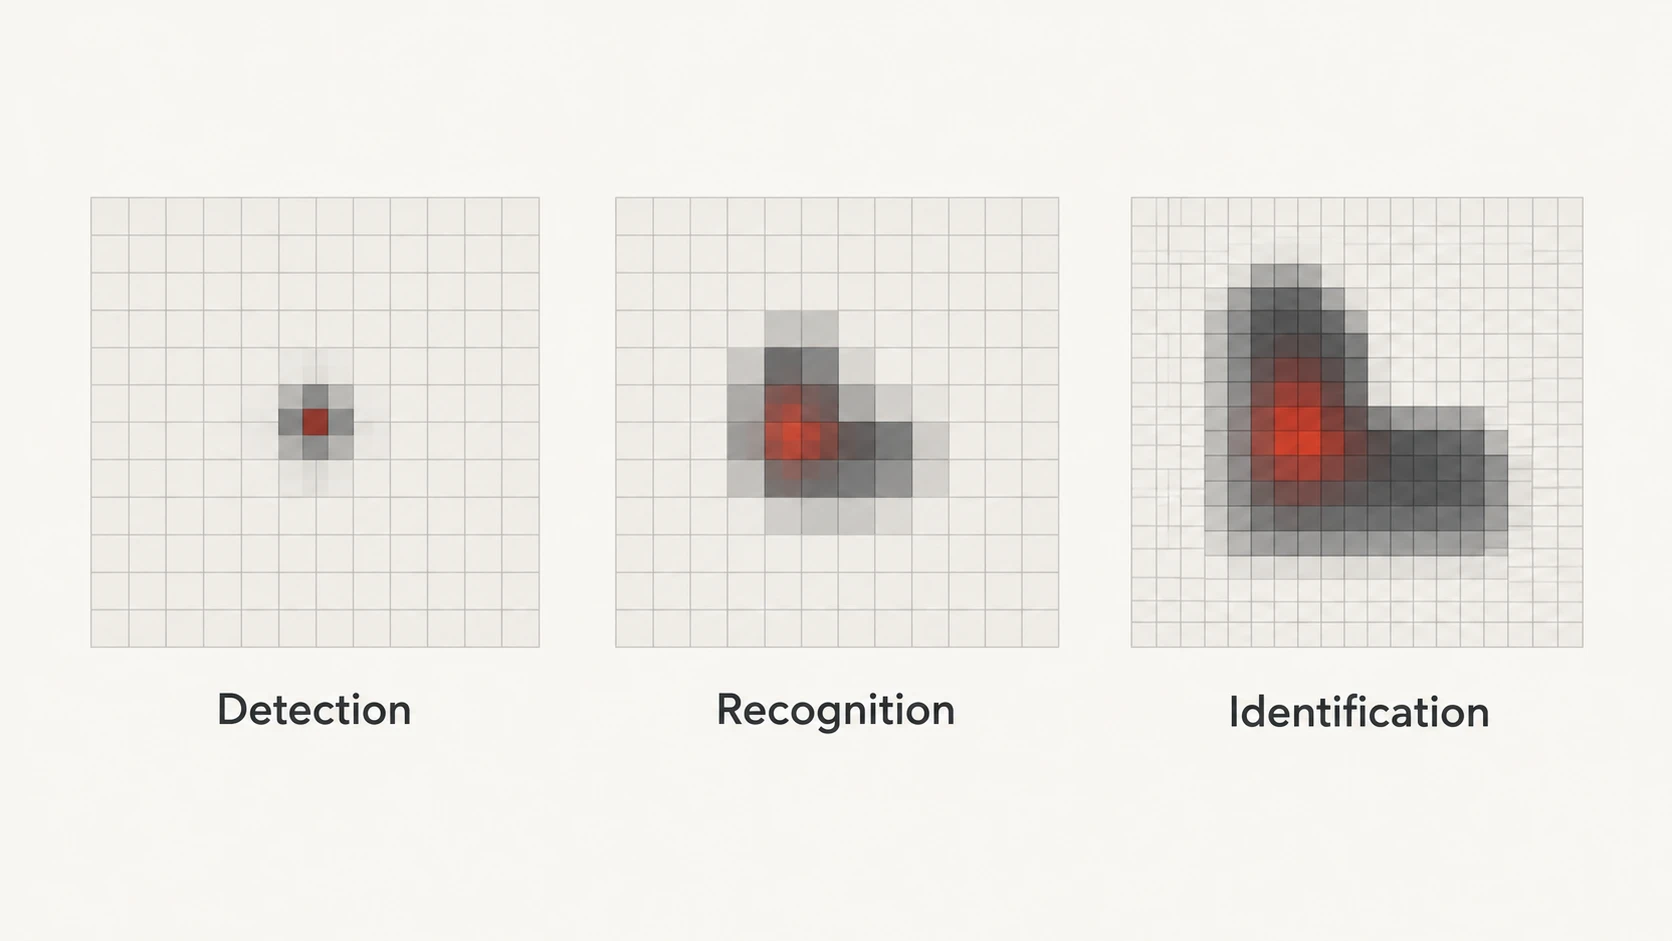
O alcance de deteção de uma mira térmica descreve apenas a distância à qual um alvo pode tornar-se detetável; o reconhecimento e a identificação exigem progressivamente mais informação espacial.
É por isso que uma única indicação como “alcance de deteção: 1.800 m” não consegue responder à questão mais ampla de até que distância uma mira térmica consegue realmente fornecer informação útil.
O desempenho da imagem térmica à distância é normalmente discutido em termos de três tarefas diferentes: deteção, reconhecimento e identificação, frequentemente abreviadas como DRI. Cada uma exige uma quantidade diferente de informação útil sobre o alvo.
A distância à qual essas tarefas podem ser concluídas depende não apenas do detetor, mas também do alvo, da ótica, do campo de visão, do contraste térmico, da atmosfera, do processamento de imagem e dos critérios utilizados para definir o sucesso.
Se estiver a comparar produtos completos, e não apenas o DRI, comece pelo nosso guia sobre como escolher uma mira térmica.
O que significa “ver” em imagem térmica?
A palavra “ver” é demasiado ampla para descrever com precisão um alcance térmico útil.
A longa distância, um alvo pode ocupar apenas um número muito reduzido de amostras do detetor. Isso pode ser suficiente para revelar a presença de uma anomalia térmica, mas fornecer informação estrutural insuficiente para uma classificação fiável.
À medida que o alvo ocupa mais amostras úteis da imagem, fica disponível mais informação sobre a sua forma e estrutura.
Isto conduz às três tarefas DRI.
Deteção: há alguma coisa?
A deteção é a menos exigente das três tarefas.
O objetivo é determinar se existe na cena um objeto relevante ou uma assinatura térmica.
Nesta fase, a imagem pode fornecer muito pouca informação sobre o que é exatamente o objeto.
Por isso, uma assinatura térmica detetável não deve ser tratada como um alvo reconhecível ou identificável.
Reconhecimento: que tipo geral de objeto é?
O reconhecimento exige mais informação espacial útil.
O observador ou algoritmo tem de conseguir classificar o objeto numa categoria relevante com base em características como o tamanho global, a forma, o movimento ou a estrutura térmica.
Por exemplo, o reconhecimento pode distinguir uma classe geral de objetos de outra sem fornecer detalhe suficiente para determinar uma identidade específica.
Identificação: existe detalhe suficiente para a decisão necessária?
A identificação é a tarefa DRI mais exigente.
A imagem tem de conter informação utilizável suficiente para distinguir o objeto específico ou as características exigidas pela aplicação.
O que conta como “identificado” depende da tarefa.
Por isso, a identificação não é um limiar visual universal. A necessidade de distinguir entre duas categorias gerais é diferente da necessidade de distinguir entre objetos visualmente semelhantes.
Os modelos DRI modernos refletem isto associando diferentes graus de dificuldade da tarefa a diferentes probabilidades de discriminação bem-sucedida, em vez de tratar a identificação como uma única distância fixa.
Deteção, reconhecimento e identificação são alegações de alcance diferentes
Os três termos nunca devem ser utilizados de forma intercambiável.
| Tarefa DRI | Questão principal | Quantidade de informação útil sobre o alvo |
|---|---|---|
| Deteção | Existe um objeto relevante? | Mais baixa |
| Reconhecimento | Que tipo ou classe geral é? | Mais |
| Identificação | Existe detalhe suficiente para a distinção necessária? | Mais alta |
Um fabricante pode, por isso, indicar uma distância de deteção muito superior à distância de reconhecimento ou identificação para o mesmo alvo e a mesma configuração ótica.
Isto não é contraditório.
Reflete simplesmente a quantidade crescente de informação necessária à medida que a tarefa se torna mais exigente.
É por isso que uma indicação em destaque de alcance máximo de deteção não deve ser interpretada como a distância à qual o alvo pode ser identificado com confiança.
Por que não existe uma distância universal de deteção térmica
Um sistema de imagem térmica não tem uma única “distância máxima” absoluta que se aplique a todos os objetos.
Considere dois alvos à mesma distância.
Um pode ser grande e termicamente distinto do fundo. O outro pode ser muito mais pequeno ou ter muito pouco contraste de temperatura com o ambiente envolvente.
O primeiro pode ocupar mais amostras úteis do detetor e produzir um sinal térmico mais forte, mesmo estando ambos exatamente à mesma distância.
O alcance DRI prático depende, portanto, da combinação de:
- tamanho do alvo;
- dimensão crítica do alvo;
- contraste térmico entre alvo e fundo;
- transmissão atmosférica;
- resolução do detetor;
- passo de píxel;
- distância focal da lente;
- campo de visão;
- qualidade ótica;
- sensibilidade térmica;
- foco;
- processamento de imagem;
- condições de visualização;
- desempenho do observador ou algoritmo.
A Teledyne FLIR também observa que os resultados DRI variam com o ambiente, a sensibilidade da câmara, a configuração do sistema e o desempenho do operador e estão normalmente associados a uma probabilidade de realizar a tarefa especificada, em vez de a um alcance garantido.
Píxeis no alvo: a base geométrica do DRI
Um dos conceitos mais importantes por trás do DRI é píxeis no alvo.
Um alvo distante projeta, através da lente, um tamanho angular sobre o detetor.
Se o alvo ocupar muito poucas amostras do detetor, apenas estará disponível uma quantidade limitada de informação espacial.
À medida que mais amostras do detetor cobrem a dimensão relevante do alvo, pode potencialmente ser resolvida mais informação sobre a forma.
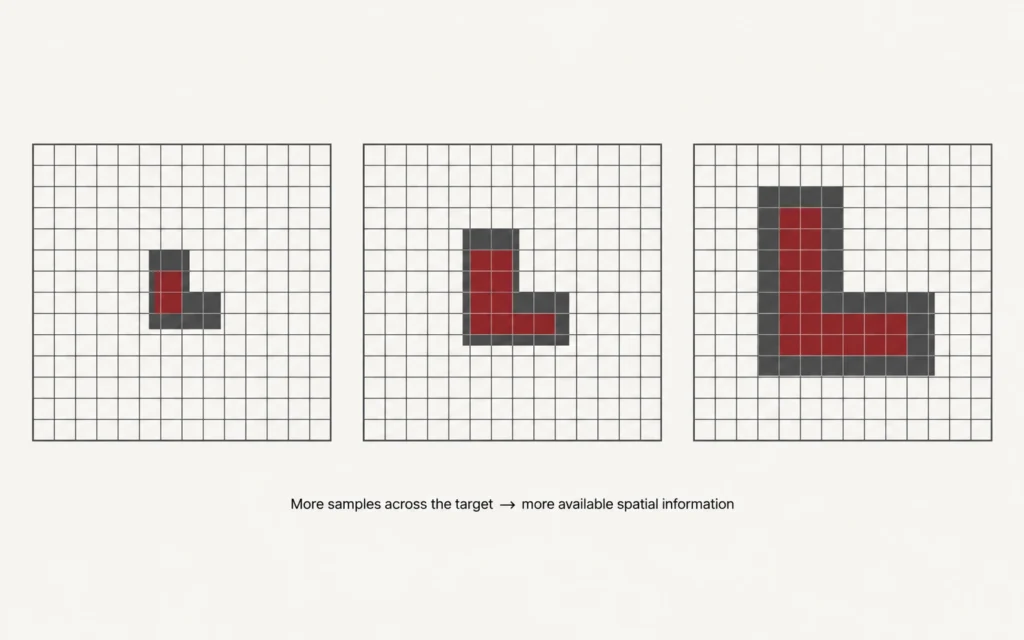
É por isso que uma resolução de detetor mais elevada pode melhorar a capacidade DRI quando a configuração ótica e as restantes condições são comparáveis: podem estar disponíveis mais amostras do detetor sobre o alvo.
Mas a resolução do detetor, por si só, não é suficiente.
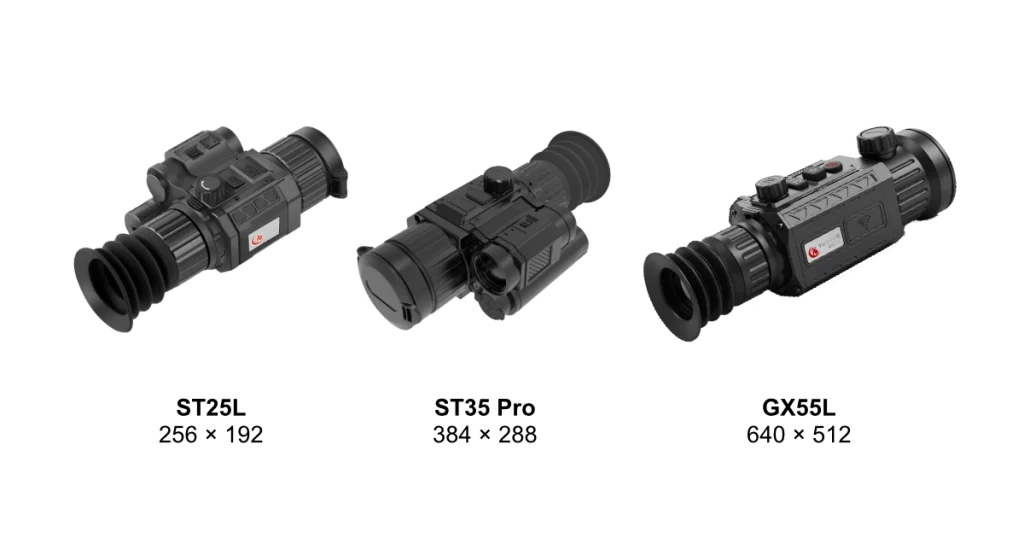
Um detetor de 640 × 512 associado a um campo de visão muito amplo pode distribuir esses píxeis por uma grande cena, enquanto o mesmo detetor associado a um campo de visão mais estreito pode colocar mais dessas amostras sobre um objeto distante.
Para mais detalhes sobre a forma como as matrizes do detetor criam imagens térmicas, consulte o nosso guia sobre FPA térmica e resolução do detetor.
A dimensão crítica do alvo é importante
Os cálculos DRI exigem uma definição da dimensão do alvo relevante para a tarefa.
Esta é frequentemente denominada dimensão crítica.
. Pode representar a largura, a altura ou outra dimensão característica do alvo, dependendo do modelo e da tarefa avaliada.
Isto é importante porque “uma pessoa”, “um animal”, “um veículo” ou outra classe de objetos não tem um tamanho universal.
Alterar as dimensões assumidas do alvo altera o alcance estimado.
Por isso, um valor DRI sem um alvo ou uma dimensão do alvo especificados está incompleto.
Ao comparar dois produtos, certifique-se de que não estão a utilizar pressupostos de alvo diferentes para produzir valores de alcance aparentemente comparáveis.
O IFOV relaciona o passo de píxel, a lente e a distância
O campo de visão instantâneo, ou IFOV, descreve a porção angular da cena representada por um píxel individual do detetor.
Numa geometria simplificada:
IFOV ≈ passo de píxel ÷ distância focal
Um IFOV menor significa que um elemento do detetor representa uma porção angular menor da cena.
O número aproximado de amostras do detetor sobre um alvo pode então ser compreendido a partir da relação entre:
- tamanho angular do alvo;
- IFOV do detetor;
- distância ao alvo.
Numa geometria simplificada de pequenos ângulos:
tamanho angular do alvo ≈ dimensão crítica do alvo ÷ distância
e, portanto:
píxeis sobre o alvo ≈ tamanho angular do alvo ÷ IFOV
Estas relações explicam por que o passo de píxel, a distância focal e o tamanho do alvo influenciam a amostragem espacial.
São úteis para compreender a geometria, mas os modelos DRI reais também consideram fatores como a ótica, a transferência de modulação, o ruído, a atmosfera, o processamento e a probabilidade da tarefa.
Para uma explicação detalhada da relação entre passo de píxel, distância focal e IFOV, consulte passo de píxel de 12 μm em imagem térmica.
A resolução do detetor altera o número de amostras disponíveis
Uma resolução de detetor mais elevada significa que estão disponíveis mais elementos do detetor em toda a imagem.
Por exemplo:
- 384 × 288 = 110 592 elementos do detetor
- 640 × 512 = 327 680 elementos do detetor
Se o campo de visão e as restantes condições do sistema forem comparáveis, o detetor de maior resolução pode fornecer mais amostras sobre os objetos da cena.
Isto pode ajudar a preservar a informação estrutural à medida que a distância aumenta.
No entanto, isso não significa que um dispositivo de 640 × 512 vá superar sempre todos os dispositivos de 384 × 288 a qualquer distância.
Diferentes distâncias focais, campos de visão, passos de píxel, qualidade ótica, sensibilidade e processamento podem produzir resultados muito diferentes ao nível do sistema.
Por isso, a resolução do detetor deve ser avaliada em conjunto com o sistema ótico.
A distância focal da lente e o campo de visão alteram a amostragem do alvo
A lente influencia fortemente a quantidade da cena que é projetada sobre o detetor.
Um campo de visão mais amplo mostra uma maior área envolvente.
Isto pode ser útil para varrimento e consciência situacional, mas as amostras disponíveis do detetor ficam distribuídas por uma cena angular maior.
Um campo de visão mais estreito mostra menos da cena envolvente e faz com que um alvo distante ocupe uma parte maior da imagem do detetor.
Isto pode melhorar a amostragem espacial de um objeto distante.
A contrapartida é que um campo de visão mais estreito dificulta o varrimento de áreas amplas.
É por isso que a imagem térmica de longo alcance não deve ser avaliada apenas pela distância focal.
A combinação relevante é:
resolução do detetor + dimensões do detetor + passo de píxel + distância focal + campo de visão
Para uma explicação prática deste compromisso, consulte o nosso guia sobre ampliação de miras térmicas.
O NETD pode ser importante quando o contraste térmico é baixo
A amostragem espacial é apenas uma parte do problema.
O detetor também precisa de uma relação sinal/ruído suficiente para preservar diferenças de temperatura úteis na cena.
O NETD, ou Noise Equivalent Temperature Difference, é normalmente utilizado para descrever a sensibilidade térmica em condições especificadas.
Um NETD mais baixo indica geralmente que podem ser distinguidas diferenças térmicas menores quando as condições de medição são comparáveis.
Isto pode ser importante quando o alvo e o fundo têm temperaturas semelhantes.
Mas o NETD não especifica diretamente o alcance DRI.
Um dispositivo com elevada sensibilidade térmica pode ainda ter amostragem espacial insuficiente para uma tarefa de identificação exigente, enquanto um detetor de alta resolução pode continuar a ter dificuldades quando o contraste térmico é baixo.
O alcance útil depende tanto da informação espacial como da informação térmica.
As condições atmosféricas podem reduzir o alcance prático
A radiação infravermelha tem de atravessar a atmosfera antes de chegar ao detetor.
A humidade, o nevoeiro, a chuva, a neve e o comprimento do percurso atmosférico podem influenciar a quantidade de informação infravermelha útil que chega ao sistema de imagem.
A desordem do fundo e as alterações da temperatura ambiente também podem reduzir o contraste do alvo.
A FLIR identifica especificamente a humidade, a temperatura, o aquecimento solar, a precipitação, a desordem do fundo, a sensibilidade da câmara, a configuração do sistema e a experiência do operador entre as variáveis que podem influenciar o desempenho DRI prático.
Isto significa que um alcance modelado ou medido em condições favoráveis não deve ser tratado como um resultado garantido em todos os ambientes.
A imagem térmica pode continuar a ser útil quando a iluminação visível é fraca, mas não “vê através” da atmosfera ou de obstáculos físicos sem perdas.
O contraste térmico muda com a cena
Um alvo não gera o mesmo nível de contraste térmico contra todos os fundos.
A sua separação aparente pode mudar com:
- temperatura ambiente;
- aquecimento solar;
- sombra;
- materiais da superfície;
- vento;
- precipitação;
- hora do dia;
- atividade do alvo.
Uma grande diferença de temperatura pode tornar a deteção relativamente fácil, mesmo quando há pouco detalhe estrutural disponível.
Uma pequena diferença de temperatura pode tornar o mesmo alvo mais difícil de distinguir do fundo.
Esta é outra razão pela qual o DRI não pode ser reduzido apenas à resolução do detetor ou à distância focal.
O zoom digital não aumenta a informação DRI nativa
O zoom digital amplia dados que já foram captados pelo detetor.
Não aumenta o número de amostras físicas do detetor sobre o alvo.
Por exemplo, se um objeto distante ocupar um pequeno número de píxeis do detetor, aplicar zoom digital de 4× amplia essas amostras no ecrã, mas não as transforma em quatro vezes mais medições nativas.
A FLIR faz a mesma distinção na imagem térmica: o zoom pode ampliar os píxeis apresentados sem aumentar a capacidade subjacente de medição espacial.
A interpolação de imagem ou a super-resolução baseada em IA pode melhorar a apresentação ou reconstrução, mas essas funções devem continuar a ser distinguidas da amostragem nativa do detetor.
A ampliação base não conta toda a história do alcance
A ampliação base é útil porque descreve a escala de visualização inicial do sistema.
No entanto, duas miras térmicas com a mesma ampliação base indicada podem ainda ter diferentes:
- resoluções do detetor;
- passos de píxel;
- campos de visão;
- conceções de lentes;
- NETD;
- processamento de imagem.
Da mesma forma, um sistema com uma ampliação indicada mais elevada não é automaticamente capaz de uma melhor identificação à distância.
Compare sempre a ampliação com a geometria do detetor e o campo de visão, em vez de a tratar como uma especificação de alcance isolada.
Os modelos DRI ao estilo Johnson são estimativas, não garantias
Os critérios de Johnson e os modelos posteriores de desempenho de tarefas sobre alvos são amplamente utilizados para estimar a probabilidade de um sistema de imagem conseguir suportar a deteção, o reconhecimento ou a identificação de um alvo definido.
São ferramentas de engenharia úteis porque relacionam o tamanho do alvo e a dificuldade da tarefa com a informação espacial fornecida pelo sistema de imagem.
Mas um resultado DRI modelado não é uma promessa de que todos os observadores conseguirão realizar a mesma tarefa exatamente àquela distância.
Os modelos modernos podem incluir fatores como:
- dimensão crítica do alvo;
- contraste do alvo;
- ótica;
- transferência de modulação do sensor;
- desempenho sinal/ruído;
- atmosfera;
- ecrã;
- desempenho do observador ou algoritmo;
- dificuldade da tarefa;
- probabilidade de sucesso exigida.
Por exemplo, a FLIR descreve previsões DRI utilizando métricas de desempenho da tarefa associadas a uma probabilidade especificada, ao mesmo tempo que salienta que o desempenho operacional deve ser validado para a missão e as condições reais.
Por essa razão, este artigo não reduz deteção, reconhecimento e identificação a um único conjunto universal de limiares fixos de píxeis.
Como interpretar uma especificação DRI de um fabricante
Antes de comparar dois valores de alcance indicados, verifique como cada um foi obtido.
- Identifique a tarefa.
O valor refere-se a deteção, reconhecimento ou identificação? - Identifique o alvo.
Que tipo de alvo e que dimensões físicas foram assumidos? - Verifique a dimensão crítica.
Que largura, altura ou característica foi utilizada no cálculo? - Verifique a ótica.
Que distância focal e que campo de visão se aplicam ao resultado indicado? - Verifique a configuração do detetor.
A resolução e o passo de píxel influenciam a amostragem espacial. - Verifique o critério de probabilidade.
O valor está associado a uma probabilidade modelada de concluir a tarefa? - Verifique os pressupostos ambientais.
A atmosfera e o contraste térmico afetam o alcance prático. - Verifique se o valor é modelado ou testado em campo.
Os dois não devem ser tratados automaticamente como equivalentes. - Verifique os pressupostos de processamento.
Determine se o resultado inclui modos específicos de melhoria ou processamento. - Compare elementos equivalentes.
Um valor de deteção para um alvo não deve ser comparado diretamente com um valor de identificação para outro.
Se estes pressupostos não estiverem disponíveis, trate o alcance indicado como uma referência geral, e não como uma garantia universal de desempenho.
O que é mais importante para observação térmica de longo alcance?
Se a prioridade for obter informação útil à distância, avalie o sistema completo.
Comece por:
- resolução nativa do detetor;
- passo de píxel;
- distância focal;
- campo de visão;
- IFOV, quando disponível;
- NETD;
- qualidade ótica;
- foco;
- comportamento do processamento de imagem.
Depois, considere o alvo e o ambiente reais.
Um dispositivo destinado principalmente ao varrimento de áreas amplas pode, razoavelmente, dar prioridade ao campo de visão.
Um dispositivo destinado a observação a distâncias maiores pode dar prioridade a uma amostragem angular mais fina.
Nenhuma das configurações é universalmente superior.
Para uma comparação mais ampla ao nível do sistema, consulte o que define uma mira térmica de gama alta.
O alcance de deteção e o alcance do LRF são especificações diferentes
Um valor de alcance de deteção térmica e uma especificação de telémetro laser descrevem dois sistemas diferentes.
A deteção térmica refere-se à capacidade do sistema de imagem para revelar um alvo térmico relevante.
Um LRF mede a distância através do seu próprio processo de telemetria.
O facto de uma imagem térmica conseguir detetar um objeto não garante que um LRF integrado consiga obter uma medição válida desse mesmo objeto à mesma distância.
Da mesma forma, a presença de um LRF não melhora a resolução nativa do detetor nem o NETD.
Se um produto incluir um LRF, avalie a sua especificação atual de telemetria separadamente do desempenho DRI térmico.
Não assuma que um LRF significa também que o dispositivo inclui cálculo balístico ou correção automática da mira. Essas funções devem ser confirmadas de forma independente para o produto exato.
Um alcance útil é a distância à qual a tarefa necessária pode ser concluída
A pergunta mais útil não é:
“Até que distância esta mira térmica consegue ver?”
É:
“A que distância este sistema consegue fornecer informação suficiente para a tarefa de que realmente preciso?”
Para uma deteção simples, a informação necessária pode ser limitada.
O reconhecimento exige mais.
A identificação exige ainda mais.
E cada distância indicada depende do alvo e das condições utilizadas para a definir.
É por isso que um sistema de imagem térmica deve ser selecionado com base no detetor, na ótica, na sensibilidade, no campo de visão e na aplicação prevista — e não com base no maior número de alcance numa tabela de especificações.
Quando esses requisitos estiverem claros, pode comparar as gama térmica atual da Yubeen utilizando as especificações exatas dos modelos atuais.
FAQ
O alcance de deteção térmica é o mesmo que o alcance de identificação?
Não. A deteção exige apenas informação suficiente para determinar que está presente um alvo relevante. A identificação exige substancialmente mais informação espacial utilizável para a distinção específica que está a ser feita.
Um detetor de maior resolução aumenta o alcance DRI?
Pode melhorar a amostragem espacial quando a ótica, o campo de visão e as restantes condições são comparáveis, o que pode melhorar o desempenho DRI. Por si só, não garante um alcance específico, porque a ótica, o contraste, a atmosfera, a sensibilidade e o processamento também são importantes.
O zoom digital pode aumentar o alcance de deteção ou identificação?
O zoom digital amplia os dados já captados pelo detetor e não cria amostras nativas adicionais. Pode tornar a imagem apresentada mais fácil de inspecionar, mas o zoom digital máximo não deve ser tratado como um aumento direto da capacidade DRI nativa.
Um NETD mais baixo significa maior alcance de deteção?
Não automaticamente. Um NETD mais baixo indica geralmente melhor sensibilidade térmica em condições comparáveis, o que pode ajudar quando o contraste térmico é baixo. O alcance DRI também depende da amostragem espacial, da ótica, do tamanho do alvo, da atmosfera e de outros fatores.
A imagem térmica consegue ver através de nevoeiro ou vegetação?
Não no sentido literal. A humidade atmosférica e as obstruções físicas podem reduzir a informação infravermelha que chega ao detetor. A imagem térmica pode continuar a ser útil em algumas condições de visibilidade difíceis, mas o desempenho não é imune a nevoeiro, chuva, humidade ou vegetação densa.
O alcance de um LRF é o mesmo que o alcance de deteção térmica?
Não. O LRF e o sistema de imagem térmica realizam tarefas diferentes. Os respetivos alcances máximos úteis devem ser verificados de forma independente para o produto exato.