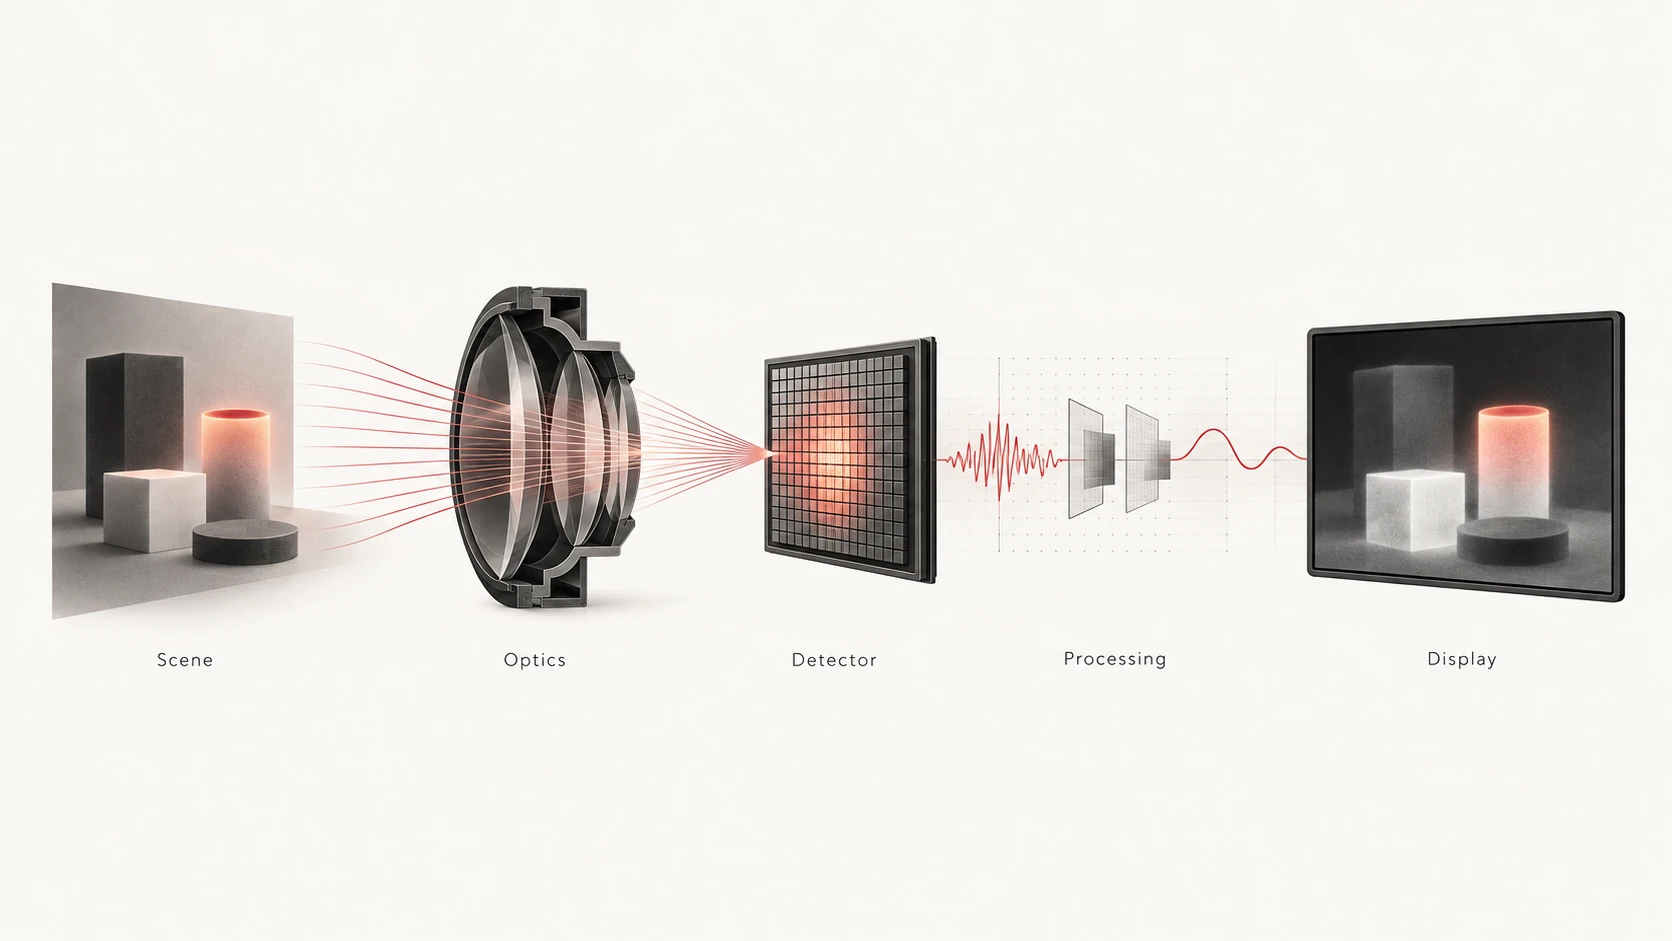
Elegir un visor térmico no consiste en buscar el número más alto en una ficha técnica. La resolución del detector, el NETD, el paso de píxel, el diseño del objetivo, el campo de visión, el aumento y la frecuencia de actualización describen distintas partes del sistema de imagen, mientras que la autonomía, el tamaño, el peso y los controles determinan lo práctico que resulta utilizar ese sistema.
Las especificaciones también interactúan entre sí. Una distancia focal mayor puede ofrecer un campo de visión más estrecho para observar a mayor distancia, pero reduce la cantidad de escena circundante visible al mismo tiempo. Una mayor resolución del detector proporciona más muestras espaciales nativas, pero no significa automáticamente una mejor sensibilidad térmica. Un valor NETD bajo puede ayudar a conservar pequeñas diferencias de temperatura, pero no indica cuántos píxeles están disponibles sobre un objetivo distante.
Por tanto, el enfoque correcto es comenzar por el uso previsto y después identificar qué especificaciones lo respaldan.
Si esta tecnología es nueva para ti, nuestra guía de imagen térmica para principiantes explica cómo un detector térmico forma una imagen antes de empezar a comparar especificaciones individuales.
Empieza por el caso de uso, no por la ficha técnica
Antes de comparar productos, define las condiciones en las que se utilizará realmente el dispositivo.
Pregúntate:
- ¿A qué distancia suelen estar los sujetos que necesitas observar?
- ¿Qué tamaño tienen esos sujetos?
- ¿Necesitas una escena amplia para explorar o una vista más estrecha para observar a mayor distancia?
- ¿Se moverá con frecuencia el dispositivo o el sujeto?
- ¿Cuánto tiempo debe funcionar el dispositivo antes de cargarlo o sustituir las baterías?
- ¿Qué importancia tienen el peso y el tamaño totales?
- ¿Necesitas telemetría integrada, grabación u otras funciones de flujo de trabajo?
- ¿Qué condiciones ambientales son realistas para tu uso?
Estas preguntas ayudan a determinar qué especificaciones merecen mayor peso.
Una especificación puede ser objetivamente impresionante y aun así encajar mal con una aplicación concreta.
La resolución del detector describe el número de elementos sensibles en la matriz de plano focal térmica.
Los formatos habituales pueden expresarse con valores como:
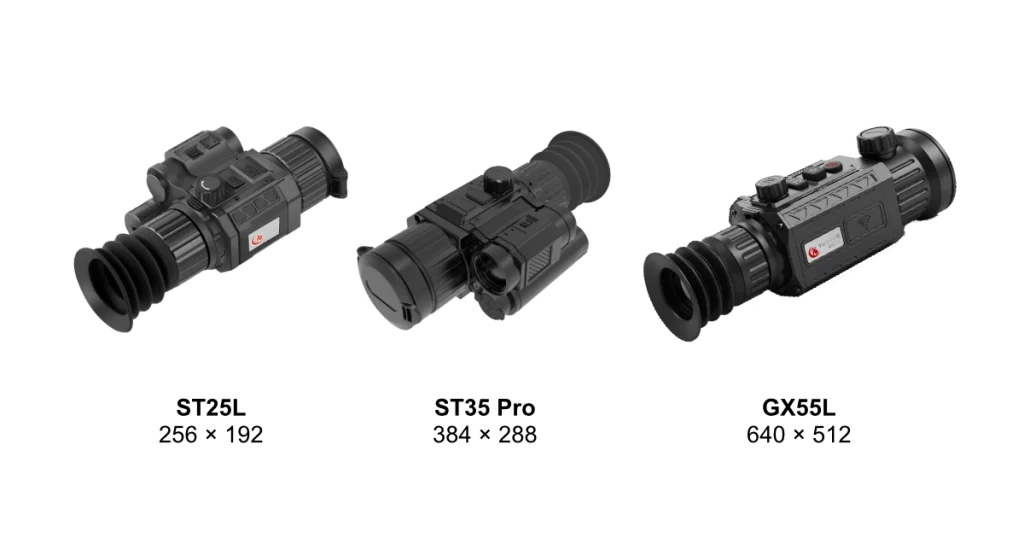
- 256 × 192
- 384 × 288
- 640 × 512
Estos números representan muestras nativas del detector térmico, no píxeles de pantalla.
Un detector de 384 × 288 contiene:
110.592 elementos nativos del detector
Un detector de 640 × 512 contiene:
327.680 elementos nativos del detector
En condiciones ópticas comparables, disponer de más elementos de detector puede colocar más muestras nativas sobre los objetos de la escena. Esto puede ayudar a conservar formas, contornos y pequeños detalles espaciales.
Por ello, una mayor resolución del detector puede ser especialmente útil cuando el sujeto ocupa solo una pequeña parte de la imagen total.
Sin embargo, la resolución no es una medida completa de la calidad de imagen. La calidad óptica, el campo de visión, la sensibilidad térmica, el enfoque, el procesamiento y las condiciones atmosféricas influyen en el resultado final. Teledyne FLIR también señala que la resolución del detector es solo una parte del rendimiento de un sistema térmico; la sensibilidad, la óptica, la calibración y el procesamiento también importan.
No confundas la resolución del detector con la resolución de la pantalla
Una pantalla OLED o LCD de alta resolución no aumenta el número de mediciones térmicas recogidas por el detector.
Por ejemplo, si un detector térmico produce 384 × 288 muestras nativas y la imagen resultante se muestra en una pantalla de mayor resolución, la pantalla puede presentar la interfaz y la imagen procesada con mayor suavidad, pero el detector sigue siendo de 384 × 288.
Del mismo modo:
Resolución del detector = cuadrícula de medición térmica
mientras que:
Resolución de pantalla = cuadrícula de presentación
Ambas influyen en la experiencia de uso, pero no son intercambiables.
Para una explicación más profunda del propio detector, consulta nuestra guía sobre FPA térmico, microbolómetros, resolución y frecuencia de actualización.
NETD: la sensibilidad térmica es distinta de la resolución
NETD significa Noise Equivalent Temperature Difference y normalmente se expresa en milikelvin, o mK.
En términos simplificados, describe la menor diferencia de temperatura que un sistema de imagen térmica puede distinguir respecto a su ruido en condiciones de prueba especificadas.
Un valor NETD más bajo representa generalmente una mayor sensibilidad térmica en condiciones comparables. FLIR describe un NETD más bajo como la capacidad de distinguir diferencias térmicas más pequeñas.
Pero hay varias precauciones importantes.
Primero, NETD no es resolución.
Un detector de 640 × 512 no tiene automáticamente un NETD inferior al de un detector de 384 × 288.
Segundo, los valores NETD deben compararse junto con sus condiciones de prueba. El número f del objetivo puede afectar a la sensibilidad del sistema, por lo que los valores NETD de los sistemas térmicos suelen especificarse o normalizarse con un número f indicado.
Tercero, un NETD más bajo no sustituye al resto de características del sistema. El enfoque, la transmisión del objetivo, el procesamiento y el contraste térmico real de la escena siguen influyendo en lo que ve el usuario.
Para tomar decisiones de compra, considera la resolución del detector y NETD como dos preguntas separadas:
- ¿Cuánta información espacial se muestrea?
- ¿Con qué eficacia puede el sistema distinguir pequeñas diferencias térmicas?
Paso de píxel: útil, pero nunca lo leas de forma aislada
El paso de píxel describe la separación física entre elementos vecinos del detector.
Por tanto, valores como 12 μm y 17 μm son especificaciones geométricas. No son resoluciones de detector ni valores NETD.
Un paso de píxel menor puede permitir un muestreo angular más fino con una determinada distancia focal y facilitar diseños de detector y sistema óptico más compactos. Pero el resultado final depende de la arquitectura del detector, la resolución, el diseño del objetivo y el procesamiento de señal.
Esto significa:
- 12 μm no significa automáticamente mayor resolución;
- 12 μm no significa automáticamente menor NETD;
- 12 μm no significa automáticamente mayor distancia de detección.
El paso de píxel adquiere más significado cuando se interpreta junto con la distancia focal del objetivo, la resolución del detector y el campo de visión.
Para la explicación completa, consulta paso de píxel de 12 μm en imagen térmica.
La distancia focal del objetivo y el campo de visión deben compararse conjuntamente
El objetivo determina cómo se proyecta sobre el detector la energía infrarroja de la escena.
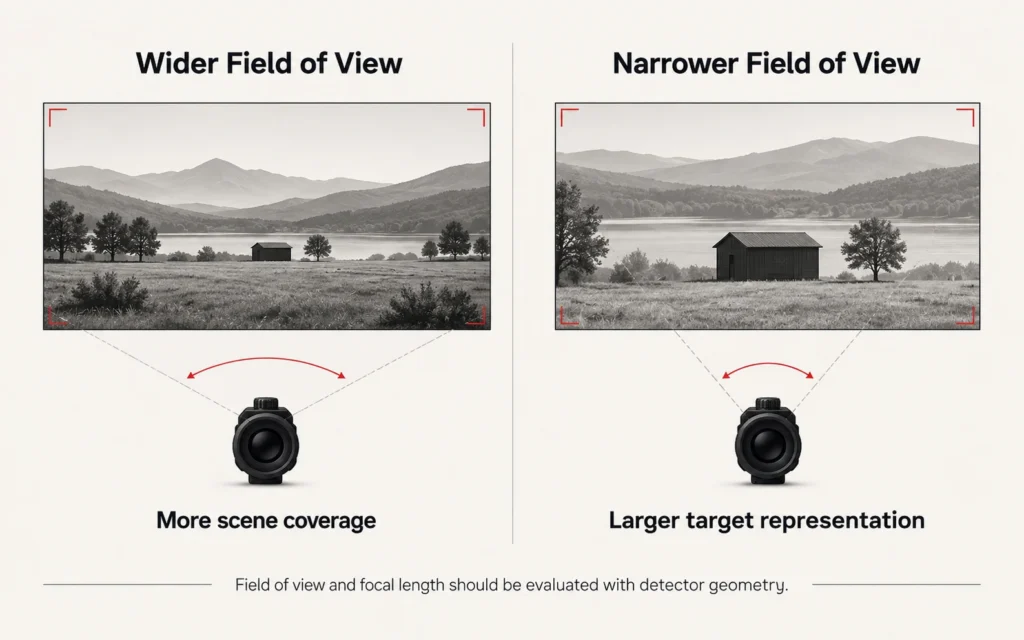
Uno de los resultados más importantes es campo de visión, o FOV.
Un campo de visión más amplio muestra una mayor parte de la escena a la vez. Esto puede facilitar la exploración y la localización de sujetos.
Un campo de visión más estrecho cubre menos escena, por lo que un objeto distante ocupa una parte mayor de la imagen.
En general, con el mismo detector, las distancias focales más cortas producen un campo de visión más amplio, mientras que las más largas producen uno más estrecho. La guía de óptica térmica de FLIR describe la distancia focal, el FOV y el IFOV como variables de diseño directamente relacionadas.
Ninguna opción es universalmente mejor.
Un campo de visión más amplio es útil cuando:
- la distancia de trabajo prevista es menor;
- los sujetos pueden aparecer en cualquier punto de una zona amplia;
- es importante explorar con rapidez;
- la conciencia situacional importa más que hacer que un objetivo distante ocupe una parte mayor del encuadre.
Un campo de visión más estrecho es útil cuando:
- las distancias de observación previstas son mayores;
- una sección más pequeña de la escena necesita una inspección más detallada;
- es importante colocar más muestras disponibles del detector sobre un objeto distante.
Los sistemas térmicos reales muestran este compromiso: cambiar la distancia focal puede producir coberturas de escena muy distintas incluso cuando el detector subyacente sigue siendo el mismo.
El aumento base es solo una parte de la geometría de visión
El aumento del visor térmico no debe considerarse por separado del tamaño del detector, el paso de píxel, la distancia focal y el campo de visión.
Un aumento base mayor hace que los objetos parezcan más grandes desde la vista inicial, pero normalmente muestra menos área circundante.
Un aumento base menor suele proporcionar una vista inicial más amplia, lo que puede facilitar la exploración.
La elección correcta depende de la distancia de observación habitual y de la rapidez con la que el usuario necesite alternar entre explorar y examinar con más detalle.
Para un análisis detallado de este compromiso, consulta nuestra guía sobre aumento de visores térmicos.
El zoom digital no aumenta la resolución nativa del detector
El zoom digital amplía los datos de imagen que ya ha producido el detector.
No añade elementos físicos al detector.
A medida que aumenta el zoom digital, cada muestra nativa del detector se muestra sobre una mayor superficie de pantalla. Técnicas de procesamiento como la interpolación o la superresolución pueden mejorar la presentación, pero la información física del detector no aumenta.
Por eso deben evaluarse la resolución nativa del detector, el aumento base y el campo de visión antes de considerar la cifra máxima de zoom digital como una ventaja de compra importante.
El IFOV ayuda a conectar el detector con el objetivo
El campo de visión instantáneo, o IFOV, describe la porción angular de la escena representada por un píxel individual del detector.
En una geometría simplificada:
IFOV ≈ paso de píxel ÷ distancia focal
Esto hace útil el IFOV porque conecta dos especificaciones que a menudo se anuncian por separado.
Un IFOV menor significa que un elemento individual del detector cubre un ángulo menor de la escena.
Sin embargo, a medida que aumenta la distancia, esa zona angular corresponde a una superficie física cada vez mayor en el plano del objetivo.
Esta es una de las razones por las que el tamaño del objetivo, la distancia, la geometría del detector y la distancia focal deben considerarse conjuntamente en lugar de utilizar una sola especificación para predecir el rendimiento.
Frecuencia de actualización: ¿con qué frecuencia se produce un nuevo fotograma térmico?
La frecuencia de fotogramas o frecuencia de imagen describe con qué frecuencia el sistema produce nuevos fotogramas térmicos.
Por ejemplo:
- 30 Hz ≈ un nuevo fotograma cada 33,3 ms
- 50 Hz ≈ un nuevo fotograma cada 20 ms
- 60 Hz ≈ un nuevo fotograma cada 16,7 ms
Las frecuencias de fotogramas más altas proporcionan más muestras temporales de las escenas en movimiento.
Esto puede hacer que el movimiento panorámico y los sujetos en movimiento parezcan más continuos.
Pero la frecuencia de actualización no aumenta la resolución del detector.
Un detector de 384 × 288 funcionando a 60 Hz sigue siendo un detector de 384 × 288. Del mismo modo, un detector de 640 × 512 a una frecuencia menor sigue conteniendo más muestras espaciales nativas.
Esta diferencia se explica con más detalle en nuestro artículo sobre FPA térmico y frecuencia de actualización.
Para elegir, pregúntate cuánto movimiento interviene realmente en tu uso. Una frecuencia de fotogramas más alta puede ser muy importante en escenas dinámicas, pero no debe superar automáticamente en importancia a la resolución, el campo de visión o la sensibilidad en aplicaciones con poco movimiento.
Detección, reconocimiento e identificación no son la misma distancia
Una cifra elevada de distancia de detección destaca fácilmente en una ficha técnica, pero suele ser una de las especificaciones más malinterpretadas.
Detección significa advertir que hay presente un objeto relevante o una firma térmica.
Reconocimiento requiere información suficiente para clasificar qué tipo de objeto está presente.
Identificación requiere aún más información para distinguir el objeto al nivel exigido por la tarea concreta.
Estas distancias no son intercambiables.
El rendimiento DRI depende del número de muestras resueltas sobre el sujeto, pero también de las dimensiones del sujeto, el contraste térmico, la atmósfera, la óptica, la sensibilidad del detector, el procesamiento, las condiciones de visualización y los criterios utilizados para la prueba o el modelo. Teledyne FLIR advierte específicamente que las estimaciones DRI deben tratarse como aproximaciones de planificación, no como umbrales fijos universales.
Por tanto, cuando un visor térmico indique una distancia de detección, comprueba:
- qué objetivo se utilizó;
- qué dimensiones del objetivo se asumieron;
- si la cifra es calculada o probada en campo;
- qué supuestos atmosféricos se utilizaron;
- si la cifra se refiere a detección, reconocimiento o identificación.
Nunca trates una cifra de distancia de detección como una distancia de identificación garantizada.
El artículo específico sobre DRI del sitio de Yubeen sigue sometido a su segunda auditoría técnica, por lo que esta página no debe enlazarlo hasta que finalice esa revisión.
Para una explicación más profunda del modelado de alcance y el detalle del objetivo, consulta nuestra guía sobre detección, reconocimiento e identificación térmicos.
El clima y el contraste térmico pueden cambiar el rendimiento práctico
La imagen térmica no requiere iluminación visible, pero eso no significa que las condiciones atmosféricas sean irrelevantes.
El detector sigue necesitando recibir radiación infrarroja de la escena.
La humedad, la lluvia, la niebla y la longitud del trayecto atmosférico pueden reducir la señal infrarroja que llega al sensor, mientras que un bajo contraste de temperatura entre el objetivo y el fondo puede dificultar distinguir los objetos.
Los obstáculos físicos, como la vegetación densa, siguen siendo obstáculos físicos.
Weather and Atmospheric Conditions Still Matter
Thermal imaging does not depend on visible light, but the atmosphere between the scope and the subject still affects how much thermal infrared information reaches the detector.
Fog, rain, humidity, atmospheric path length and target-to-background thermal contrast can all affect practical image quality and useful range.
Por tanto, evita interpretar literalmente afirmaciones como:
- “ve a través de la niebla”,
- “ve a través de la vegetación”,
- o “funciona igual en todas las condiciones meteorológicas”
.
La imagen térmica puede seguir siendo útil en muchas condiciones de visibilidad difíciles, pero la calidad de imagen y el alcance reales dependen de la escena y de la atmósfera.
El enfoque y la calibración importan más allá de las especificaciones destacadas
Incluso un detector térmico de alta resolución puede producir una imagen deficiente si el sistema óptico no está correctamente enfocado.
El enfoque influye en la eficacia con la que el objetivo proyecta el detalle espacial sobre el detector.
La calibración y la corrección de no uniformidad también importan porque las matrices de microbolómetros contienen elementos de detector individuales cuyas salidas deben corregirse para producir una imagen uniforme.
Por tanto, la comparación de productos más útil no es simplemente:
mayor resolución = mejor
sino:
detector + óptica + calibración + procesamiento + pantalla + condiciones de campo.
Esa es también la idea central de nuestra guía sobre qué define un visor térmico de gama alta.
El LRF y otras funciones integradas deben evaluarse por separado
Un telémetro láser integrado puede reducir la necesidad de utilizar un dispositivo de medición separado y hacer que la información de distancia esté disponible directamente dentro del flujo de observación.
Eso puede ser útil.
Pero la capacidad LRF no mejora la resolución nativa del detector, el NETD ni la calidad óptica.
Al evaluar un visor térmico equipado con telémetro, comprueba en la especificación actual del producto:
- la capacidad de telemetría indicada;
- el flujo de visualización;
- las unidades de medida;
- cómo se presenta el valor de distancia;
- si otras funciones dependen de la lectura de distancia.
No supongas que la presencia de un LRF significa automáticamente que un producto dispone de cálculo balístico, compensación automática o una función de software concreta.
Esas funciones deben confirmarse de forma independiente para el modelo exacto.
Secondary Features Should Be Evaluated Separately
Features such as integrated ranging, recording, wireless connectivity, ballistic functions and AI-assisted enhancement can improve workflow and usability.
However, they should not be confused with the thermal imaging core itself. Detector resolution, NETD, optics, field of view, focus and image processing still determine the underlying imaging performance.
Autonomía de batería, arquitectura de alimentación y uso en campo
Las especificaciones de la batería merecen más atención de la que suelen recibir.
Un visor térmico alimenta un detector infrarrojo, electrónica de procesamiento y una pantalla, y también puede alimentar grabación, conectividad inalámbrica, un LRF u otras funciones.
Por tanto, la autonomía publicada debe leerse junto con sus condiciones de prueba.
El tiempo real de funcionamiento puede variar con:
- temperatura ambiente;
- brillo de la pantalla;
- funciones inalámbricas;
- grabación;
- uso del telémetro;
- modo de procesamiento;
- edad y estado de la batería.
Al comparar productos, comprueba también si la batería es:
- integrada;
- sustituible;
- propietaria;
- o basada en un formato de celda de disponibilidad común.
Para periodos prolongados lejos de una fuente de carga, el sistema de batería puede importar tanto como la cifra máxima de autonomía de laboratorio.
El tamaño y el peso importan después de los primeros minutos
Las dimensiones y el peso son fáciles de pasar por alto al comparar especificaciones del detector.
Se vuelven mucho más evidentes después de transportes prolongados, montajes repetidos o largas sesiones de observación.
Un visor térmico más pesado o grande puede estar justificado si el tamaño adicional sustenta el sistema óptico, la disposición de la batería o las funciones que realmente necesitas.
Pero las especificaciones adicionales tienen poco valor si producen un dispositivo mal adaptado a la configuración prevista.
Compare:
- peso del dispositivo;
- si el peso publicado incluye las baterías;
- dimensiones totales;
- disposición de montaje;
- peso de la batería;
- y la configuración total, no solo la unidad principal.
Las clasificaciones de durabilidad necesitan sus condiciones de prueba
Las clasificaciones ambientales y mecánicas pueden ser importantes en equipos de campo, pero evita términos vagos como “grado militar” salvo que estén respaldados por una norma de prueba claramente identificada.
Para el producto exacto, confirma:
- clasificación IP;
- protección especificada frente al agua y el polvo;
- clasificación de impactos o retroceso cuando corresponda;
- intervalo de temperatura de funcionamiento;
- intervalo de temperatura de almacenamiento cuando esté publicado.
No supongas que estos valores son idénticos en toda una familia de productos.
Y no trates las clasificaciones de durabilidad como especificaciones de calidad de imagen.
Para cuestiones prácticas de propiedad como montaje, gestión de batería y manejo, consulta nuestra guía sobre fiabilidad de los visores térmicos.
¿Qué especificaciones deberías comparar primero?
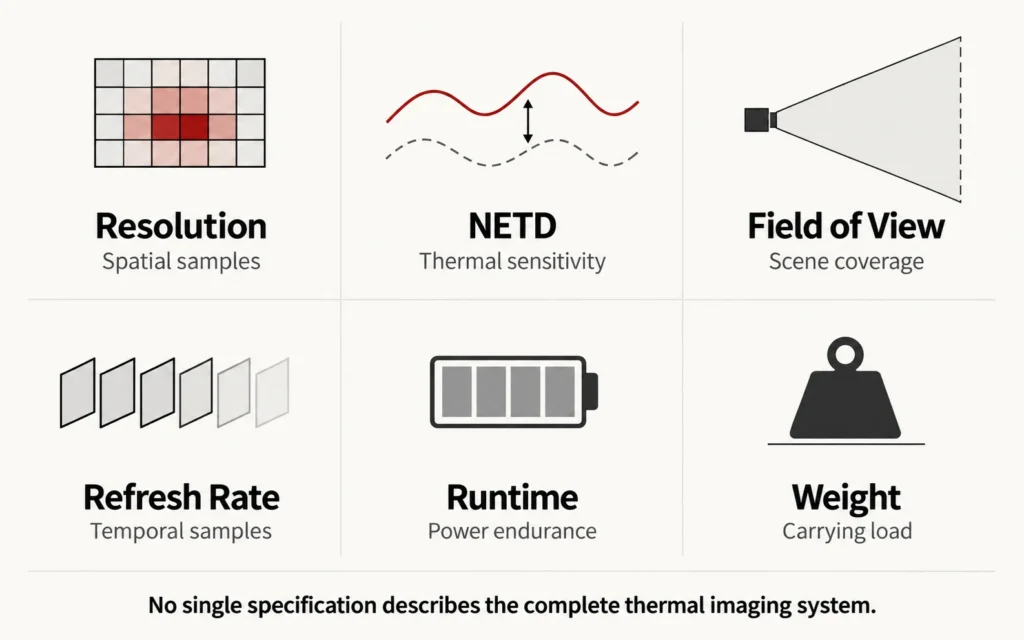
Una forma útil de organizar la decisión es:
| Pregunta | Especificación que comprobar | Qué te indica principalmente |
|---|---|---|
| ¿Cuánto detalle espacial nativo está disponible? | Resolución del detector | Número de muestras del detector térmico |
| ¿Con qué eficacia pueden separarse pequeñas diferencias térmicas? | NETD | Sensibilidad térmica en las condiciones indicadas |
| ¿Cuánta parte de la escena es visible? | Campo de visión | Cobertura de la escena |
| ¿Cómo se determina el muestreo angular? | Paso de píxel + distancia focal / IFOV | Geometría detector-objetivo |
| ¿Qué tamaño aparenta inicialmente la escena? | Aumento base | Escala de visualización inicial |
| ¿Con qué fluidez se actualizan las escenas en movimiento? | Frecuencia de fotogramas del sensor | Muestreo temporal |
| ¿A qué distancia podría detectarse un objetivo? | Datos DRI + supuestos de prueba | Estimación de alcance dependiente de la tarea |
| ¿Está integrada la medición de distancia? | Especificación LRF | Flujo de telemetría |
| ¿Cuánto tiempo puede funcionar el sistema? | Autonomía + arquitectura de batería | Practicidad de la alimentación |
| ¿Qué tan manejable es la configuración completa? | Dimensiones + peso | Portabilidad y manejo |
| ¿Qué exposición ambiental está admitida? | Clasificaciones IP / impactos / temperatura | Durabilidad del producto |
El punto importante es que ninguna fila sustituye a las demás.
Un orden práctico para comparar visores térmicos
Cuando tengas varios modelos delante, compáralos en este orden.
- Define la distancia de trabajo habitual y el tamaño del sujeto.
Esto determina si importa más una cobertura amplia de la escena o un muestreo más fino a distancia. - Compara la resolución nativa del detector.
Ignora la resolución de pantalla en esta fase. - Compara el objetivo y el campo de visión.
La resolución sin geometría de visualización está incompleta. - Comprueba el paso de píxel y el IFOV cuando estén disponibles.
Úsalos para comprender el muestreo angular. - Compara el NETD en las condiciones indicadas.
No supongas que resolución y sensibilidad aumentan juntas. - Comprueba el aumento base antes del zoom digital.
El zoom digital máximo no debería dirigir la decisión. - Compara la frecuencia de fotogramas del sensor.
Dale más peso cuando el movimiento sea una parte importante del caso de uso. - Revisa cuidadosamente las cifras DRI.
Comprueba el objetivo y los supuestos de prueba en lugar de comparar solo la mayor distancia. - Evalúa el LRF y las funciones de flujo de trabajo.
Decide si resuelven una necesidad real en lugar de añadir funciones que no utilizarás. - Comprueba autonomía, baterías, peso y dimensiones.
Estos factores determinan si el sistema sigue siendo práctico durante todo un periodo de uso. - Confirma las clasificaciones ambientales.
Utiliza la especificación actual del modelo exacto. - Por último, compara el procesamiento de imagen y las funciones secundarias.
Son importantes, pero deben complementar —no sustituir— al detector y al sistema óptico subyacentes.
¿Qué debes verificar antes de comprar?
Antes de tomar una decisión final, confirma que la información comparada corresponde exactamente al modelo y configuración actuales.
Comprueba:
- resolución nativa del detector;
- paso de píxel;
- NETD y condiciones de prueba indicadas;
- distancia focal y número f del objetivo;
- campo de visión;
- aumento base;
- frecuencia de fotogramas del sensor;
- resolución del detector frente a resolución de pantalla;
- objetivo DRI y condiciones de cálculo o prueba;
- especificación LRF si está equipado;
- configuración de batería y condiciones de autonomía;
- peso y si las baterías están incluidas en esa cifra;
- dimensiones;
- clasificación IP;
- clasificación de impactos o retroceso si es relevante;
- especificación de temperatura de funcionamiento;
- funciones de grabación, almacenamiento y conectividad si se necesitan.
Confirma también la normativa local aplicable al uso y mercado previstos.
Si una ficha técnica no deja claro si una cifra pertenece al detector, la pantalla, la óptica o la salida de software, pregunta antes de compararla con otro producto.
Elige el sistema, no el número más grande
Un buen visor térmico es un sistema equilibrado.
La resolución del detector proporciona muestras espaciales.
El NETD describe la sensibilidad térmica en condiciones especificadas.
El paso de píxel y la distancia focal influyen en el muestreo angular.
El campo de visión controla la cobertura de la escena.
La frecuencia de fotogramas controla el muestreo temporal.
El objetivo determina cómo llega la energía infrarroja al detector.
El procesamiento influye en cómo se corrige y presenta la salida del detector.
Y la batería, los controles, el tamaño y el peso determinan si el sistema funciona de forma práctica en campo.
Por tanto, la mejor elección no es el visor con el número más alto en cada columna. Es la configuración cuyo detector, óptica, geometría de visión, sistema de alimentación y flujo de trabajo se ajustan mejor al uso previsto.
Puedes comparar la gama térmica actual de Yubeen después de identificar esas prioridades, en lugar de elegir un modelo por una sola especificación.
Preguntas frecuentes
¿Cuál es la especificación más importante al elegir un visor térmico?
No existe una única especificación que sea la más importante en todas las situaciones. Empieza por la distancia habitual de observación, el tamaño del objetivo y el campo de visión necesario, y después compara en ese contexto la resolución del detector, la óptica, el NETD y la frecuencia de fotogramas.
¿Es 640 × 512 siempre mejor que 384 × 288?
Un detector de 640 × 512 contiene más elementos nativos y puede proporcionar más muestras espaciales, pero eso no hace automáticamente que el dispositivo completo sea mejor para todas las aplicaciones. El campo de visión, el diseño del objetivo, el NETD, el aumento, el peso y otras características siguen importando.
¿Un NETD más bajo siempre es mejor?
En condiciones de medición comparables, un NETD más bajo suele indicar una mayor sensibilidad térmica. Sin embargo, el NETD no describe la resolución del detector, el campo de visión ni la calidad óptica, por lo que no debe utilizarse como única medida del rendimiento global de imagen.
¿Debo elegir la distancia de detección más larga?
No automáticamente. La detección es solo una tarea DRI y el resultado indicado depende del tamaño del objetivo, la óptica, la atmósfera, la sensibilidad, el procesamiento y el modelo o las condiciones de prueba utilizados. Una cifra de detección grande no equivale a una distancia de reconocimiento o identificación.
¿Más zoom digital significa un visor térmico mejor?
No. El zoom digital amplía los datos existentes del detector y no aumenta el número de píxeles nativos del detector. Considera la resolución nativa del detector, el aumento base y el campo de visión antes de comparar el zoom digital máximo.
¿Necesito un LRF integrado?
Depende de si la medición directa de distancia mejora tu flujo de trabajo. Un LRF integrado puede resultar cómodo, pero es independiente de la calidad de imagen térmica y por sí solo no demuestra la presencia de funciones balísticas u otras funciones de software.