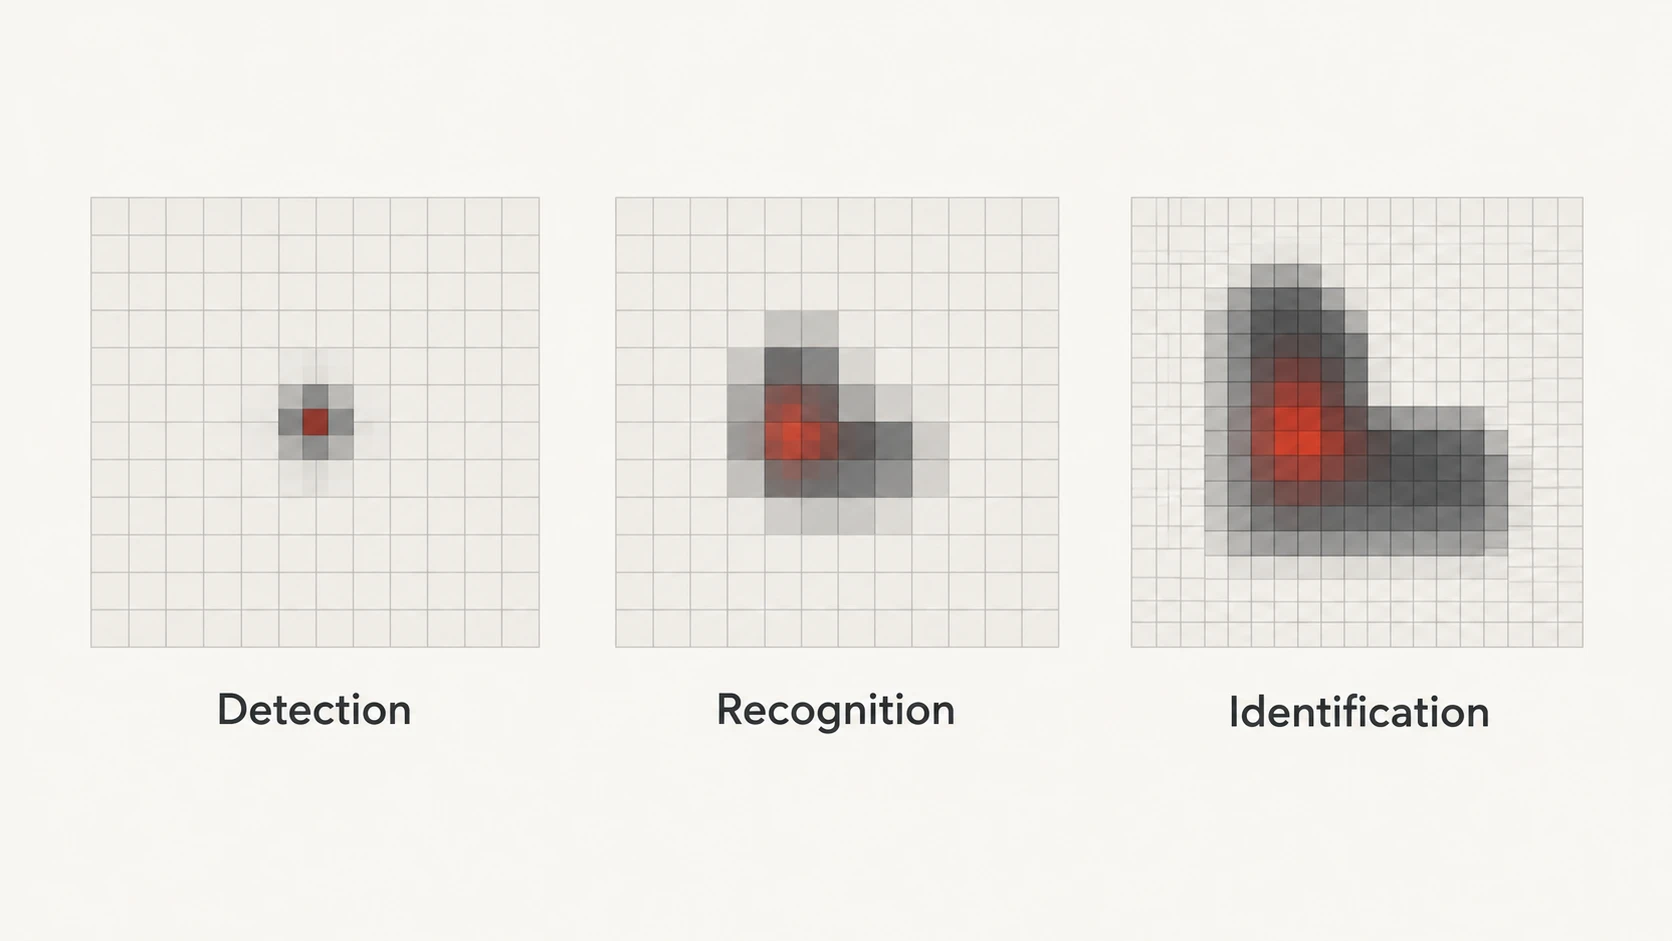
El alcance de detección de un visor térmico describe únicamente la distancia a la que un objetivo puede llegar a ser detectable; el reconocimiento y la identificación requieren progresivamente más información espacial.
Por eso, una sola afirmación como “alcance de detección: 1.800 m” no puede responder a la pregunta más amplia de hasta qué distancia un visor térmico puede proporcionar realmente información útil.
El rendimiento de la imagen térmica a distancia suele analizarse en función de tres tareas diferentes: detección, reconocimiento e identificación, a menudo abreviadas como DRI. Cada una requiere una cantidad distinta de información útil del objetivo.
La distancia a la que pueden completarse esas tareas depende no solo del detector, sino también del objetivo, la óptica, el campo de visión, el contraste térmico, la atmósfera, el procesamiento de imagen y los criterios utilizados para definir el éxito.
Si estás comparando productos completos y no solo el DRI, empieza por nuestra guía sobre cómo elegir un visor térmico.
¿Qué significa “ver” en imagen térmica?
La palabra “ver” es demasiado amplia para describir con precisión un alcance térmico útil.
A larga distancia, un objetivo puede ocupar solo un número muy pequeño de muestras del detector. Eso puede ser suficiente para revelar la presencia de una anomalía térmica, pero aportar demasiado poca información estructural para una clasificación fiable.
A medida que el objetivo ocupa más muestras útiles de imagen, se dispone de más información sobre su forma y estructura.
Esto conduce a las tres tareas DRI.
Detección: ¿hay algo ahí?
La detección es la menos exigente de las tres tareas.
El objetivo es determinar si hay presente en la escena un objeto relevante o una firma térmica.
En esta etapa, la imagen puede aportar muy poca información sobre qué es exactamente el objeto.
Por tanto, una firma térmica detectable no debe tratarse como un objetivo reconocible o identificable.
Reconocimiento: ¿qué tipo general de objeto es?
El reconocimiento requiere más información espacial útil.
El observador o el algoritmo debe poder clasificar el objeto en una categoría significativa a partir de características como el tamaño general, la forma, el movimiento o la estructura térmica.
Por ejemplo, el reconocimiento puede distinguir una clase general de objeto de otra sin aportar suficiente detalle para determinar una identidad específica.
Identificación: ¿hay suficiente detalle para la decisión requerida?
La identificación es la tarea DRI más exigente.
La imagen debe contener suficiente información utilizable para distinguir el objeto específico o las características exigidas por la aplicación.
Lo que se considera “identificado” depende de la tarea.
Por tanto, la identificación no es un umbral visual universal. La necesidad de distinguir entre dos categorías generales es distinta de la necesidad de distinguir entre objetos visualmente similares.
Los modelos DRI modernos reflejan esto asociando diferentes niveles de dificultad de la tarea con distintas probabilidades de discriminación correcta, en lugar de tratar la identificación como una única distancia fija.
Detección, reconocimiento e identificación son afirmaciones de alcance diferentes
Los tres términos nunca deben utilizarse indistintamente.
| Tarea DRI | Pregunta principal | Cantidad de información útil del objetivo |
|---|---|---|
| Detección | ¿Hay presente un objeto relevante? | La más baja |
| Reconocimiento | ¿Qué tipo o clase general es? | Más |
| Identificación | ¿Hay suficiente detalle para la distinción requerida? | La más alta |
Por tanto, un fabricante puede indicar una distancia de detección mucho mayor que su distancia de reconocimiento o identificación para el mismo objetivo y la misma configuración óptica.
No es una contradicción.
Simplemente refleja la cantidad creciente de información necesaria a medida que la tarea se vuelve más exigente.
Por eso, una afirmación destacada de alcance máximo de detección no debe interpretarse como la distancia a la que el objetivo puede identificarse con confianza.
Por qué no existe una distancia universal de detección térmica
Un sistema de imagen térmica no tiene una única “distancia máxima” absoluta aplicable a todos los objetos.
Considera dos objetivos a la misma distancia.
Uno puede ser grande y térmicamente distinto de su fondo. El otro puede ser mucho más pequeño o tener muy poco contraste de temperatura con su entorno.
El primero puede ocupar más muestras útiles del detector y producir una señal térmica más intensa, aunque ambos estén exactamente a la misma distancia.
Por tanto, el alcance DRI práctico depende de la combinación de:
- el tamaño del objetivo;
- dimensión crítica del objetivo;
- contraste térmico entre el objetivo y el fondo;
- transmisión atmosférica;
- resolución del detector;
- paso de píxel;
- distancia focal de la lente;
- campo de visión;
- calidad óptica;
- sensibilidad térmica;
- enfoque;
- procesamiento de imagen;
- condiciones de visualización;
- rendimiento del observador o del algoritmo.
Teledyne FLIR también señala que los resultados DRI varían con el entorno, la sensibilidad de la cámara, la configuración del sistema y el rendimiento del operador, y normalmente se asocian a una probabilidad de completar la tarea especificada en lugar de a un alcance garantizado.
Píxeles sobre el objetivo: la base geométrica del DRI
Uno de los conceptos más importantes detrás del DRI es píxeles sobre el objetivo.
Un objetivo distante proyecta, a través de la lente, un tamaño angular sobre el detector.
Si el objetivo ocupa muy pocas muestras del detector, solo hay disponible una cantidad limitada de información espacial.
A medida que más muestras del detector abarcan la dimensión relevante del objetivo, potencialmente puede resolverse más información sobre su forma.
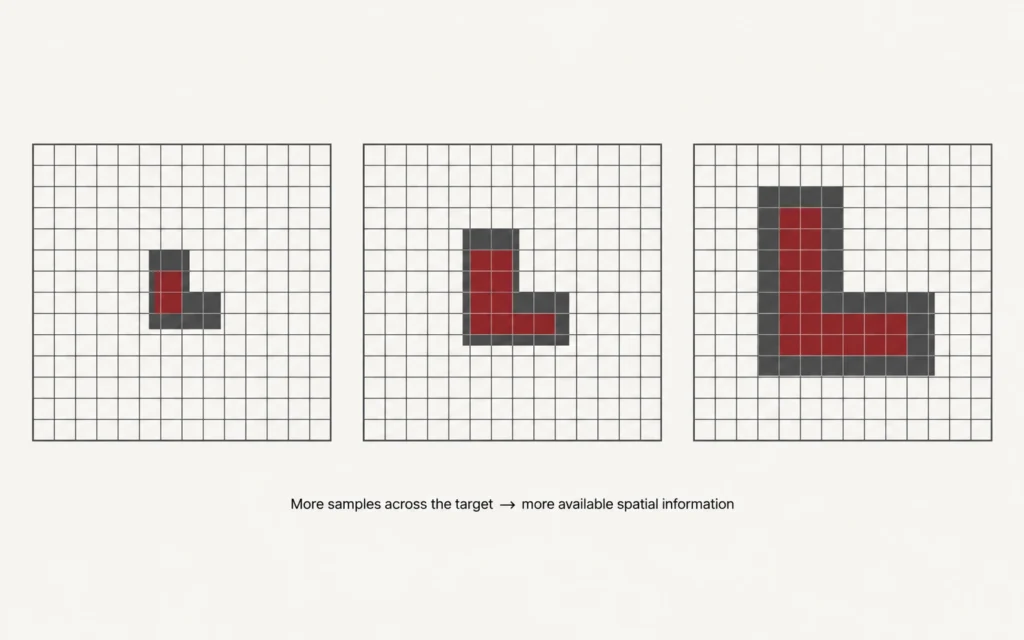
Por eso, una mayor resolución del detector puede mejorar la capacidad DRI cuando la configuración óptica y otras condiciones son comparables: puede haber más muestras del detector disponibles sobre el objetivo.
Pero la resolución del detector por sí sola no es suficiente.
Un detector de 640 × 512 detrás de un campo de visión muy amplio puede repartir esos píxeles sobre una escena grande, mientras que el mismo detector detrás de un campo de visión más estrecho puede colocar más de esas muestras sobre un objeto distante.
Para más información sobre cómo las matrices del detector crean imágenes térmicas, consulta nuestra guía sobre FPA térmica y resolución del detector.
La dimensión crítica del objetivo importa
Los cálculos DRI requieren definir la dimensión del objetivo que sea relevante para la tarea.
A menudo se denomina dimensión crítica.
. Puede representar la anchura, la altura u otra dimensión característica del objetivo, según el modelo y la tarea evaluada.
Esto es importante porque “una persona”, “un animal”, “un vehículo” u otra clase de objeto no tiene un tamaño universal.
Cambiar las dimensiones supuestas del objetivo cambia el alcance estimado.
Por tanto, una cifra DRI sin un objetivo o una dimensión del objetivo especificados está incompleta.
Al comparar dos productos, asegúrate de que no estén utilizando supuestos de objetivo diferentes para producir cifras de alcance aparentemente comparables.
El IFOV conecta el paso de píxel, la lente y la distancia
El campo de visión instantáneo, o IFOV, describe la porción angular de la escena representada por un píxel individual del detector.
En una geometría simplificada:
IFOV ≈ paso de píxel ÷ distancia focal
Un IFOV menor significa que un elemento del detector representa una porción angular menor de la escena.
El número aproximado de muestras del detector sobre un objetivo puede entenderse entonces a partir de la relación entre:
- tamaño angular del objetivo;
- IFOV del detector;
- distancia al objetivo.
En una geometría simplificada de ángulo pequeño:
tamaño angular del objetivo ≈ dimensión crítica del objetivo ÷ distancia
y, por tanto:
píxeles sobre el objetivo ≈ tamaño angular del objetivo ÷ IFOV
Estas relaciones explican por qué el paso de píxel, la distancia focal y el tamaño del objetivo influyen en el muestreo espacial.
Son útiles para comprender la geometría, pero los modelos DRI reales también tienen en cuenta factores como la óptica, la transferencia de modulación, el ruido, la atmósfera, el procesamiento y la probabilidad de la tarea.
Para ver en detalle la relación entre el paso de píxel, la distancia focal y el IFOV, consulta paso de píxel de 12 μm en imagen térmica.
La resolución del detector cambia el número de muestras disponibles
Una mayor resolución del detector significa que hay más elementos del detector disponibles en toda la imagen.
Por ejemplo:
- 384 × 288 = 110.592 elementos del detector
- 640 × 512 = 327.680 elementos del detector
Si el campo de visión y otras condiciones del sistema son comparables, el detector de mayor resolución puede aportar más muestras sobre los objetos de la escena.
Esto puede ayudar a conservar la información estructural a medida que aumenta la distancia.
Sin embargo, eso no significa que un dispositivo de 640 × 512 vaya a superar siempre a todos los dispositivos de 384 × 288 a cualquier distancia.
Distancias focales, campos de visión, pasos de píxel, calidad óptica, sensibilidad y procesamiento diferentes pueden producir resultados muy distintos a nivel de sistema.
Por tanto, la resolución del detector debe evaluarse junto con el sistema óptico.
La distancia focal de la lente y el campo de visión cambian el muestreo del objetivo
La lente influye mucho en la cantidad de escena que se proyecta sobre el detector.
Un campo de visión más amplio muestra más área circundante.
Esto puede ser útil para el barrido y la conciencia situacional, pero las muestras disponibles del detector se distribuyen sobre una escena angular mayor.
Un campo de visión más estrecho muestra menos de la escena circundante y hace que un objetivo distante ocupe una parte mayor de la imagen del detector.
Esto puede mejorar el muestreo espacial de un objeto distante.
La contrapartida es que un campo de visión más estrecho dificulta el barrido de áreas amplias.
Por eso, la imagen térmica de largo alcance no debe evaluarse únicamente a partir de la distancia focal.
La combinación relevante es:
resolución del detector + dimensiones del detector + paso de píxel + distancia focal + campo de visión
Para una explicación práctica de esta compensación, consulta nuestra guía sobre aumento de visores térmicos.
El NETD puede importar cuando el contraste térmico es bajo
El muestreo espacial es solo una parte del problema.
El detector también necesita una relación señal-ruido suficiente para conservar diferencias de temperatura útiles dentro de la escena.
El NETD, o Noise Equivalent Temperature Difference, se utiliza habitualmente para describir la sensibilidad térmica en condiciones especificadas.
Un NETD más bajo suele indicar que pueden distinguirse diferencias térmicas más pequeñas cuando las condiciones de medición son comparables.
Esto puede ser importante cuando el objetivo y el fondo tienen temperaturas similares.
Pero el NETD no especifica directamente el alcance DRI.
Un dispositivo con alta sensibilidad térmica puede seguir teniendo un muestreo espacial insuficiente para una tarea de identificación exigente, mientras que un detector de alta resolución puede seguir teniendo dificultades cuando el contraste térmico es bajo.
El alcance útil depende tanto de la información espacial como de la térmica.
Las condiciones atmosféricas pueden reducir el alcance práctico
La radiación infrarroja debe atravesar la atmósfera antes de llegar al detector.
La humedad, la niebla, la lluvia, la nieve y la longitud del trayecto atmosférico pueden influir en la cantidad de información infrarroja útil que llega al sistema de imagen.
El desorden del fondo y los cambios de temperatura ambiental también pueden reducir el contraste del objetivo.
FLIR identifica específicamente la humedad, la temperatura, el calentamiento solar, la precipitación, el desorden del fondo, la sensibilidad de la cámara, la configuración del sistema y la experiencia del operador entre las variables que pueden influir en el rendimiento DRI práctico.
Esto significa que un alcance modelado o medido en condiciones favorables no debe tratarse como un resultado garantizado en todos los entornos.
La imagen térmica puede seguir siendo útil cuando la iluminación visible es deficiente, pero no “ve a través” de la atmósfera o de obstáculos físicos sin pérdidas.
El contraste térmico cambia con la escena
Un objetivo no genera el mismo nivel de contraste térmico frente a todos los fondos.
Su separación aparente puede cambiar con:
- temperatura ambiente;
- calentamiento solar;
- sombra;
- materiales de superficie;
- viento;
- precipitación;
- hora del día;
- actividad del objetivo.
Una gran diferencia de temperatura puede hacer que la detección sea relativamente fácil incluso cuando hay poco detalle estructural disponible.
Una diferencia de temperatura pequeña puede hacer que el mismo objetivo sea más difícil de distinguir del fondo.
Esta es otra razón por la que el DRI no puede reducirse únicamente a la resolución del detector o a la distancia focal.
El zoom digital no aumenta la información DRI nativa
El zoom digital amplía datos que ya ha capturado el detector.
No aumenta el número de muestras físicas del detector sobre el objetivo.
Por ejemplo, si un objeto distante ocupa un pequeño número de píxeles del detector, aplicar un zoom digital de 4× amplía esas muestras en la pantalla, pero no las convierte en cuatro veces más mediciones nativas.
FLIR hace la misma distinción en imagen térmica: el zoom puede ampliar los píxeles mostrados sin aumentar la capacidad de medición espacial subyacente.
La interpolación de imagen o la superresolución basada en IA pueden mejorar la presentación o la reconstrucción, pero esas funciones deben seguir diferenciándose del muestreo nativo del detector.
El aumento base no cuenta toda la historia del alcance
El aumento base es útil porque describe la escala de visualización inicial del sistema.
Sin embargo, dos visores térmicos con el mismo aumento base declarado pueden seguir teniendo diferentes:
- resoluciones del detector;
- pasos de píxel;
- campos de visión;
- diseños de lente;
- NETD;
- procesamiento de imagen.
Del mismo modo, un sistema con un aumento declarado mayor no es automáticamente capaz de ofrecer una mejor identificación a distancia.
Compara siempre el aumento con la geometría del detector y el campo de visión, en lugar de tratarlo como una especificación de alcance aislada.
Los modelos DRI de estilo Johnson son estimaciones, no garantías
Los criterios de Johnson y los modelos posteriores de rendimiento de tareas sobre objetivos se utilizan ampliamente para estimar la probabilidad de que un sistema de imagen pueda apoyar la detección, el reconocimiento o la identificación de un objetivo definido.
Son herramientas de ingeniería útiles porque relacionan el tamaño del objetivo y la dificultad de la tarea con la información espacial proporcionada por el sistema de imagen.
Pero un resultado DRI modelado no es una promesa de que todos los observadores completen la misma tarea exactamente a esa distancia.
Los modelos modernos pueden incluir factores como:
- dimensión crítica del objetivo;
- contraste del objetivo;
- óptica;
- transferencia de modulación del sensor;
- rendimiento señal-ruido;
- atmósfera;
- pantalla;
- rendimiento del observador o del algoritmo;
- dificultad de la tarea;
- probabilidad de éxito requerida.
Por ejemplo, FLIR describe las predicciones DRI mediante métricas de rendimiento de tarea asociadas a una probabilidad especificada, al tiempo que subraya que el rendimiento operativo debe validarse para la misión y las condiciones reales.
Por esa razón, este artículo no reduce la detección, el reconocimiento y la identificación a un único conjunto universal de umbrales fijos de píxeles.
Cómo leer una especificación DRI de un fabricante
Antes de comparar dos cifras de alcance anunciadas, comprueba cómo se obtuvo cada una.
- Identifica la tarea.
¿La cifra corresponde a detección, reconocimiento o identificación? - Identifica el objetivo.
¿Qué tipo de objetivo y qué dimensiones físicas se supusieron? - Comprueba la dimensión crítica.
¿Qué anchura, altura o característica se utilizó en el cálculo? - Comprueba la óptica.
¿Qué distancia focal y qué campo de visión se aplican al resultado indicado? - Comprueba la configuración del detector.
La resolución y el paso de píxel influyen en el muestreo espacial. - Comprueba el criterio de probabilidad.
¿La cifra está asociada a una probabilidad modelada de completar la tarea? - Comprueba los supuestos ambientales.
La atmósfera y el contraste térmico afectan al alcance práctico. - Comprueba si el valor está modelado o probado en campo.
Ambos no deben tratarse automáticamente como equivalentes. - Comprueba los supuestos de procesamiento.
Determina si el resultado incluye modos específicos de mejora o procesamiento. - Compara elementos equivalentes.
Una cifra de detección para un objetivo no debe compararse directamente con una cifra de identificación para otro.
Si estos supuestos no están disponibles, trata el alcance indicado como una referencia general y no como una garantía universal de rendimiento.
¿Qué importa más para la observación térmica de largo alcance?
Si la prioridad es obtener información útil a distancia, evalúa el sistema completo.
Empieza por:
- resolución nativa del detector;
- paso de píxel;
- distancia focal;
- campo de visión;
- IFOV, cuando esté disponible;
- NETD;
- calidad óptica;
- enfoque;
- comportamiento del procesamiento de imagen.
A continuación, considera el objetivo real y el entorno.
Un dispositivo destinado principalmente al barrido de áreas amplias puede priorizar razonablemente el campo de visión.
Un dispositivo destinado a observaciones a mayor distancia puede priorizar un muestreo angular más fino.
Ninguna configuración es universalmente superior.
Para una comparación más amplia a nivel de sistema, consulta qué define un visor térmico de gama alta.
El alcance de detección y el alcance del LRF son especificaciones diferentes
Una cifra de alcance de detección térmica y una especificación de telémetro láser describen dos sistemas diferentes.
La detección térmica se refiere a la capacidad del sistema de imagen para revelar un objetivo térmico relevante.
Un LRF mide la distancia mediante su propio proceso de medición.
El hecho de que una imagen térmica pueda detectar un objeto no garantiza que un LRF integrado pueda obtener una distancia válida del mismo objeto a la misma distancia.
Del mismo modo, la presencia de un LRF no mejora la resolución nativa del detector ni el NETD.
Si un producto incluye un LRF, evalúa su especificación actual de medición de distancia por separado de su rendimiento DRI térmico.
No des por hecho que un LRF significa también que el dispositivo incluye cálculo balístico o corrección automática de puntería. Esas funciones deben confirmarse de forma independiente para el producto exacto.
Un alcance útil es la distancia a la que puede completarse la tarea requerida
La pregunta más útil no es:
“¿Hasta qué distancia puede ver este visor térmico?”
Es:
“¿A qué distancia puede este sistema proporcionar información suficiente para la tarea que realmente necesito?”
Para una detección simple, la información necesaria puede ser limitada.
El reconocimiento requiere más.
La identificación requiere todavía más.
Y cada distancia indicada depende del objetivo y de las condiciones utilizadas para definirla.
Por eso, un sistema de imagen térmica debe seleccionarse por su detector, óptica, sensibilidad, campo de visión y aplicación prevista, no por la cifra de alcance más alta de una tabla de especificaciones.
Una vez claros esos requisitos, puedes comparar los gama térmica actual de Yubeen utilizando las especificaciones de los modelos actuales exactos.
Preguntas frecuentes
¿Es el rango de detección térmica el mismo que el rango de identificación?
No. La detección solo requiere suficiente información para determinar que hay un blanco relevante presente. La identificación requiere sustancialmente más información espacial utilizable para la distinción específica que se está haciendo.
¿Un detector de mayor resolución aumenta el alcance DRI?
Puede mejorar el muestreo espacial cuando la óptica, el campo de visión y otras condiciones son comparables, lo que puede mejorar el rendimiento DRI. Por sí solo no garantiza un alcance específico, porque también importan la óptica, el contraste, la atmósfera, la sensibilidad y el procesamiento.
¿Puede el zoom digital aumentar el alcance de detección o identificación?
El zoom digital amplía los datos ya capturados por el detector y no crea muestras nativas adicionales. Puede facilitar la inspección de la imagen mostrada, pero el zoom digital máximo no debe tratarse como un aumento directo de la capacidad DRI nativa.
¿Un NETD más bajo significa un mayor alcance de detección?
No automáticamente. Un NETD más bajo suele indicar una mejor sensibilidad térmica en condiciones comparables, lo que puede ayudar cuando el contraste térmico es bajo. El alcance DRI también depende del muestreo espacial, la óptica, el tamaño del objetivo, la atmósfera y otros factores.
¿Puede la imagen térmica ver a través de la niebla o la vegetación?
No en sentido literal. La humedad atmosférica y los obstáculos físicos pueden reducir la información infrarroja que llega al detector. La imagen térmica puede seguir siendo útil en algunas condiciones difíciles de visibilidad, pero su rendimiento no es inmune a la niebla, la lluvia, la humedad o la vegetación densa.
¿Es el alcance de un LRF igual que el alcance de detección térmica?
No. El LRF y el sistema de imagen térmica realizan tareas diferentes. Sus alcances máximos útiles deben comprobarse de forma independiente para el producto exacto.