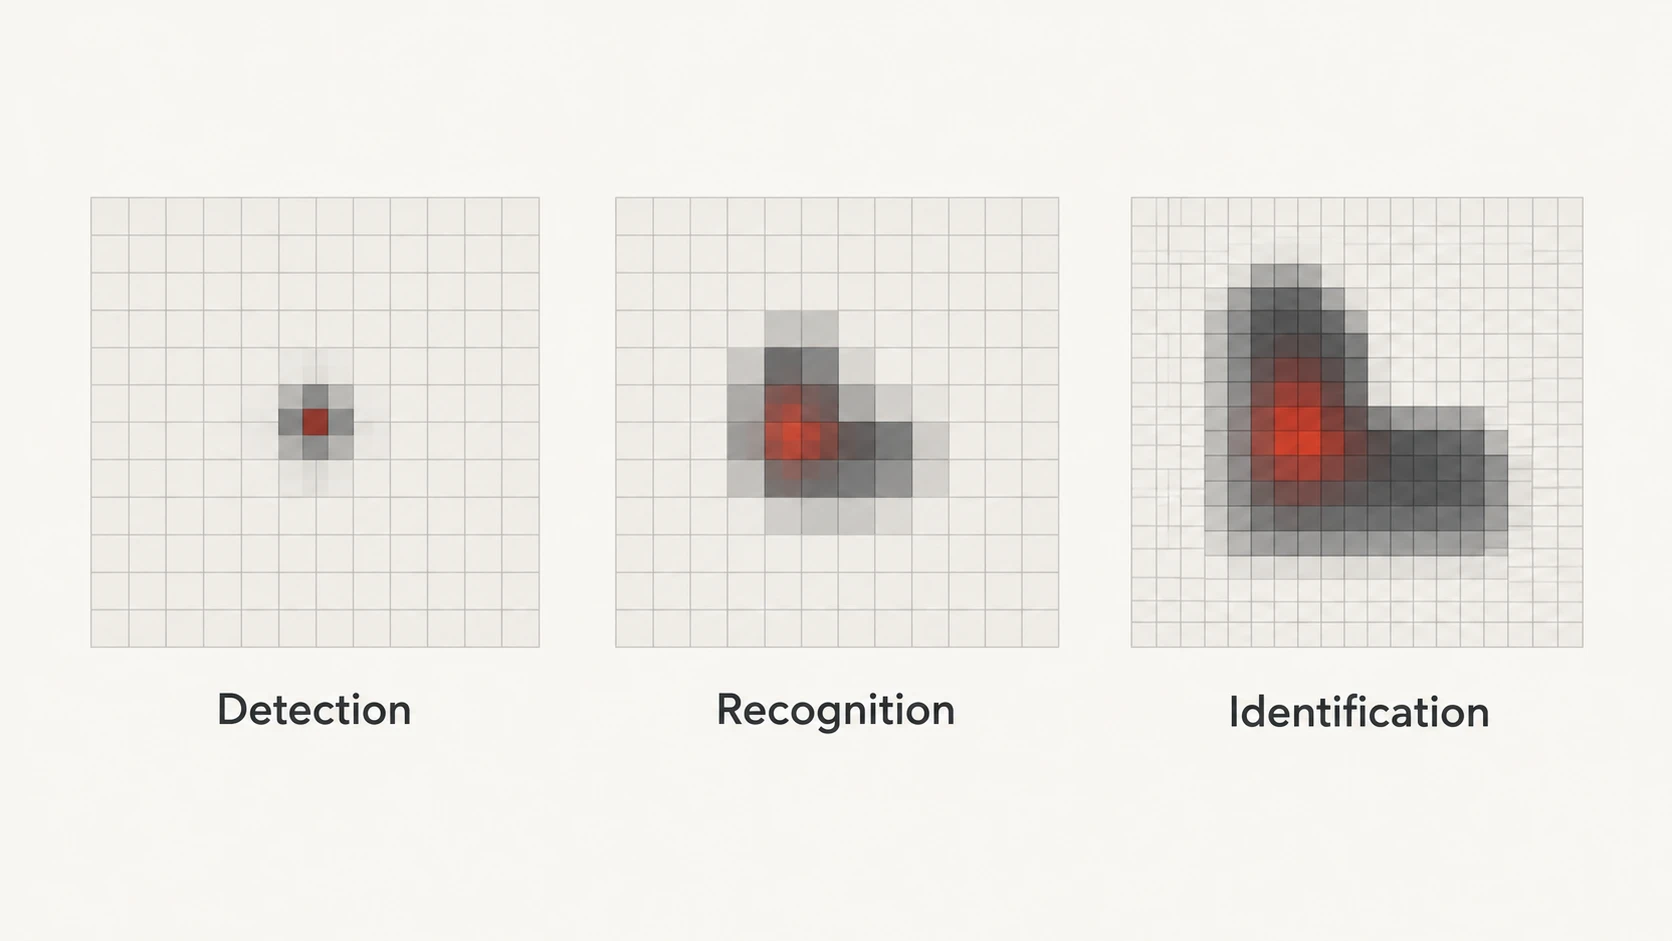
La portée de détection d’une lunette thermique décrit uniquement la distance à laquelle une cible peut devenir détectable ; la reconnaissance et l’identification exigent progressivement davantage d’informations spatiales.
C’est pourquoi une seule indication telle que « portée de détection : 1 800 m » ne permet pas de répondre à la question plus générale de la distance à laquelle une lunette thermique peut réellement fournir des informations utiles.
Les performances de l’imagerie thermique à distance sont généralement décrites selon trois tâches différentes : détection, reconnaissance et identification, souvent abrégées DRI. Chacune exige une quantité différente d’informations utiles sur la cible.
La distance à laquelle ces tâches peuvent être accomplies dépend non seulement du détecteur, mais aussi de la cible, de l’optique, du champ de vision, du contraste thermique, de l’atmosphère, du traitement d’image et des critères utilisés pour définir la réussite.
Si vous comparez des produits complets plutôt que le seul DRI, commencez par notre guide sur le choix d’une lunette thermique.
Que signifie « voir » en imagerie thermique ?
Le mot « voir » est trop général pour décrire avec précision une portée thermique utile.
À longue distance, une cible peut n’occuper qu’un très petit nombre d’échantillons du détecteur. Cela peut suffire à révéler la présence d’une anomalie thermique, tout en fournissant trop peu d’informations structurelles pour une classification fiable.
À mesure que la cible occupe davantage d’échantillons utiles de l’image, plus d’informations sur sa forme et sa structure deviennent disponibles.
Cela conduit aux trois tâches DRI.
Détection : y a-t-il quelque chose ?
La détection est la moins exigeante des trois tâches.
L’objectif est de déterminer si un objet pertinent ou une signature thermique est présent dans la scène.
À ce stade, l’image peut fournir très peu d’informations sur la nature exacte de l’objet.
Une signature thermique détectable ne doit donc pas être considérée comme une cible reconnaissable ou identifiable.
Reconnaissance : de quel type général d’objet s’agit-il ?
La reconnaissance exige davantage d’informations spatiales utiles.
L’observateur ou l’algorithme doit pouvoir classer l’objet dans une catégorie pertinente à partir de caractéristiques telles que sa taille globale, sa forme, son mouvement ou sa structure thermique.
Par exemple, la reconnaissance peut permettre de distinguer une grande catégorie d’objets d’une autre sans fournir assez de détails pour établir une identité précise.
Identification : y a-t-il assez de détails pour la décision requise ?
L’identification est la tâche DRI la plus exigeante.
L’image doit contenir suffisamment d’informations exploitables pour distinguer l’objet précis ou les caractéristiques requises par l’application.
Ce qui est considéré comme « identifié » dépend de la tâche.
L’identification n’est donc pas un seuil visuel universel. Distinguer deux grandes catégories est différent de distinguer des objets visuellement similaires.
Les modèles DRI modernes en tiennent compte en associant différents niveaux de difficulté des tâches à différentes probabilités de discrimination réussie, au lieu de traiter l’identification comme une distance fixe unique.
Détection, reconnaissance et identification correspondent à des portées différentes
Ces trois termes ne doivent jamais être employés de manière interchangeable.
| Tâche DRI | Question principale | Quantité d’informations utiles sur la cible |
|---|---|---|
| Détection | Un objet pertinent est-il présent ? | La plus faible |
| Reconnaissance | De quel type ou de quelle catégorie générale s’agit-il ? | Davantage |
| Identification | Y a-t-il assez de détails pour la distinction requise ? | La plus élevée |
Un fabricant peut donc annoncer une distance de détection nettement supérieure à la distance de reconnaissance ou d’identification pour la même cible et la même configuration optique.
Ce n’est pas contradictoire.
Cela reflète simplement la quantité croissante d’informations requise à mesure que la tâche devient plus exigeante.
C’est pourquoi une mention mise en avant de portée de détection maximale ne doit pas être interprétée comme la distance à laquelle la cible peut être identifiée avec certitude.
Pourquoi il n’existe pas de distance universelle de détection thermique
Un système d’imagerie thermique ne possède pas une « distance maximale » absolue qui s’applique à tous les objets.
Prenons deux cibles situées à la même distance.
L’une peut être grande et thermiquement bien distincte de son arrière-plan. L’autre peut être beaucoup plus petite ou présenter très peu de contraste thermique avec son environnement.
La première peut occuper davantage d’échantillons utiles du détecteur et produire un signal thermique plus fort, même si les deux cibles se trouvent exactement à la même distance.
La portée DRI pratique dépend donc de la combinaison des éléments suivants :
- la taille de la cible ;
- dimension critique de la cible ;
- contraste thermique entre la cible et l’arrière-plan ;
- transmission atmosphérique ;
- résolution du détecteur ;
- pas de pixel ;
- distance focale de l’objectif ;
- champ de vision ;
- qualité optique ;
- sensibilité thermique ;
- concentration;
- traitement d’image ;
- conditions d’affichage ;
- performances de l’observateur ou de l’algorithme.
Teledyne FLIR indique également que les résultats DRI varient selon l’environnement, la sensibilité de la caméra, la configuration du système et les performances de l’opérateur, et qu’ils sont normalement associés à une probabilité d’accomplir la tâche spécifiée plutôt qu’à une portée garantie.
Pixels sur la cible : la base géométrique du DRI
L’un des concepts les plus importants du DRI est celui des pixels sur la cible.
Une cible éloignée projette, à travers l’objectif, une taille angulaire sur le détecteur.
Si la cible n’occupe que très peu d’échantillons du détecteur, les informations spatiales disponibles sont limitées.
À mesure que davantage d’échantillons du détecteur couvrent la dimension pertinente de la cible, il devient potentiellement possible de résoudre davantage d’informations sur sa forme.
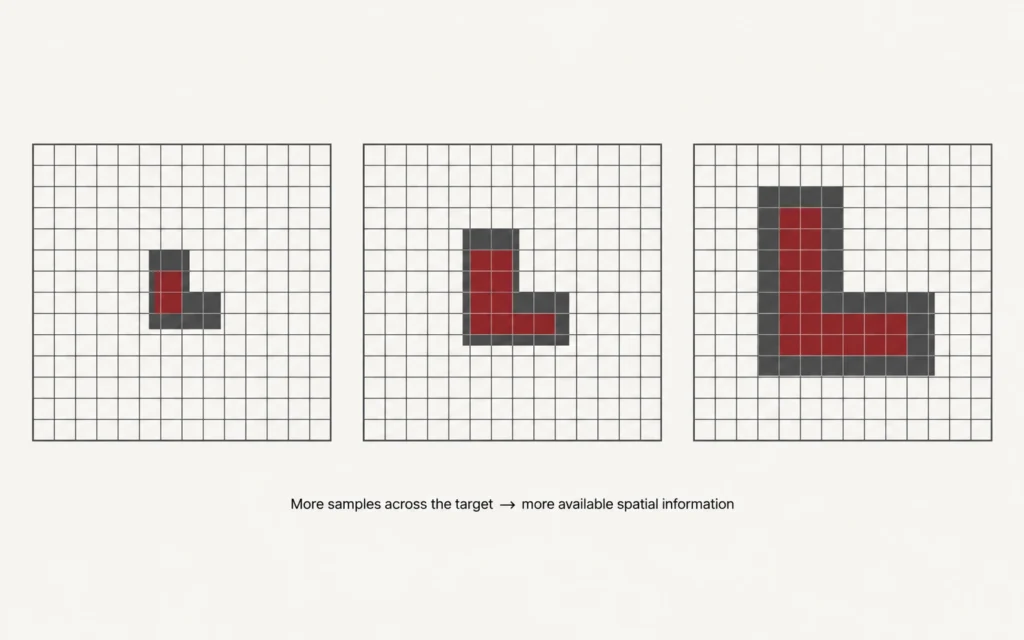
C’est pourquoi une résolution de détecteur plus élevée peut améliorer les capacités DRI lorsque la configuration optique et les autres conditions sont comparables : davantage d’échantillons du détecteur peuvent alors couvrir la cible.
Mais la résolution du détecteur ne suffit pas à elle seule.
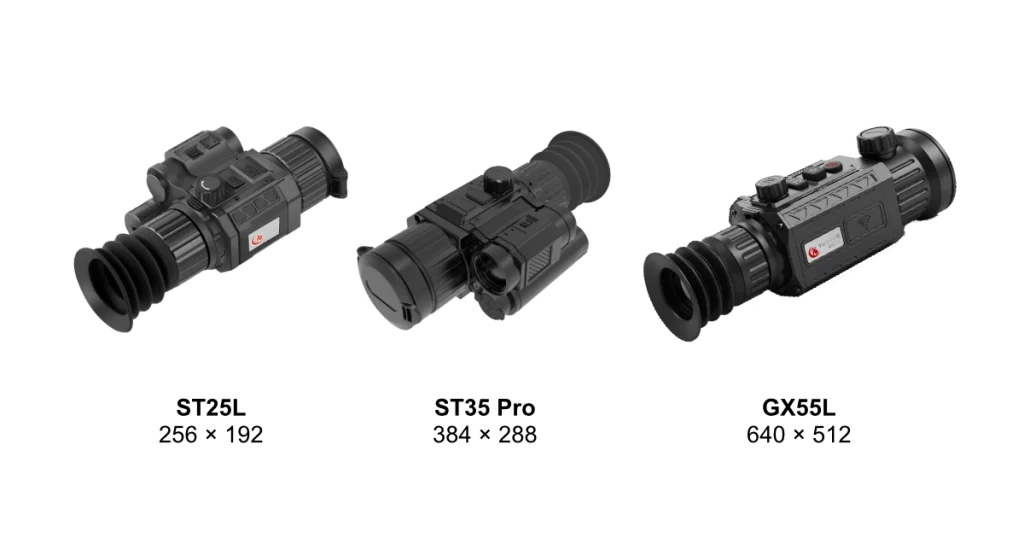
Un détecteur 640 × 512 associé à un champ de vision très large peut répartir ces pixels sur une grande scène, tandis que le même détecteur associé à un champ de vision plus étroit peut placer davantage de ces échantillons sur un objet éloigné.
Pour plus de détails sur la manière dont les matrices de détecteurs créent les images thermiques, consultez notre guide sur la FPA thermique et la résolution du détecteur.
La dimension critique de la cible est déterminante
Les calculs DRI nécessitent de définir la dimension de la cible pertinente pour la tâche.
On l’appelle souvent la dimension critique.
. Selon le modèle et la tâche évaluée, il peut s’agir de la largeur, de la hauteur ou d’une autre dimension caractéristique de la cible.
C’est important car « une personne », « un animal », « un véhicule » ou toute autre catégorie d’objet n’a pas une taille universelle.
Modifier les dimensions supposées de la cible modifie la portée estimée.
Une valeur DRI sans cible ou dimension de cible précisée est donc incomplète.
Lorsque vous comparez deux produits, vérifiez qu’ils n’emploient pas des hypothèses de cible différentes pour produire des valeurs de portée apparemment comparables.
L’IFOV relie le pas de pixel, l’objectif et la distance
Le champ de vision instantané, ou IFOV, décrit la portion angulaire de la scène représentée par un pixel individuel du détecteur.
En géométrie simplifiée :
IFOV ≈ pas de pixel ÷ focale
Un IFOV plus petit signifie qu’un élément du détecteur représente une portion angulaire plus petite de la scène.
Le nombre approximatif d’échantillons du détecteur couvrant une cible peut alors être compris à partir de la relation entre :
- taille angulaire de la cible ;
- IFOV du détecteur ;
- distance de la cible.
Dans une géométrie simplifiée des petits angles :
taille angulaire de la cible ≈ dimension critique de la cible ÷ distance
et donc :
pixels sur la cible ≈ taille angulaire de la cible ÷ IFOV
Ces relations expliquent pourquoi le pas de pixel, la distance focale et la taille de la cible influencent l’échantillonnage spatial.
Elles sont utiles pour comprendre la géométrie, mais les modèles DRI réels prennent également en compte des facteurs tels que l’optique, le transfert de modulation, le bruit, l’atmosphère, le traitement et la probabilité de réussite de la tâche.
Pour une explication détaillée de la relation entre le pas de pixel, la distance focale et l’IFOV, consultez le pas de pixel de 12 μm en imagerie thermique.
La résolution du détecteur modifie le nombre d’échantillons disponibles
Une résolution de détecteur plus élevée signifie qu’un plus grand nombre d’éléments du détecteur est disponible dans l’ensemble de l’image.
Par exemple :
- 384 × 288 = 110 592 éléments du détecteur
- 640 × 512 = 327 680 éléments du détecteur
Si le champ de vision et les autres conditions du système sont comparables, le détecteur de plus haute résolution peut fournir davantage d’échantillons sur les objets de la scène.
Cela peut aider à préserver les informations structurelles à mesure que la distance augmente.
Cela ne signifie toutefois pas qu’un appareil 640 × 512 surpassera toujours tous les appareils 384 × 288 à toutes les distances.
Des distances focales, champs de vision, pas de pixel, qualités optiques, sensibilités et traitements différents peuvent produire des résultats très différents à l’échelle du système.
La résolution du détecteur doit donc être évaluée avec le système optique.
La distance focale et le champ de vision modifient l’échantillonnage de la cible
L’objectif influence fortement la portion de la scène projetée sur le détecteur.
Un champ de vision plus large montre davantage de la zone environnante.
Cela peut être utile pour le balayage et la perception de la situation, mais les échantillons disponibles du détecteur sont répartis sur une scène angulaire plus large.
Un champ de vision plus étroit montre moins de la scène environnante et fait occuper à une cible éloignée une plus grande partie de l’image du détecteur.
Cela peut améliorer l’échantillonnage spatial d’un objet éloigné.
En contrepartie, un champ de vision plus étroit rend plus difficile le balayage d’une grande zone.
C’est pourquoi l’imagerie thermique à longue distance ne doit pas être évaluée uniquement à partir de la distance focale.
La combinaison pertinente est :
résolution du détecteur + dimensions du détecteur + pas de pixel + distance focale + champ de vision
Pour une explication pratique de ce compromis, consultez notre guide sur le grossissement des lunettes thermiques.
Le NETD peut compter lorsque le contraste thermique est faible
L’échantillonnage spatial n’est qu’une partie du problème.
Le détecteur a également besoin d’un rapport signal/bruit suffisant pour préserver les différences de température utiles dans la scène.
Le NETD, ou Noise Equivalent Temperature Difference, est couramment utilisé pour décrire la sensibilité thermique dans des conditions spécifiées.
Un NETD plus faible indique généralement que de plus petites différences thermiques peuvent être distinguées lorsque les conditions de mesure sont comparables.
Cela peut être important lorsque la cible et l’arrière-plan ont des températures similaires.
Mais le NETD n’indique pas directement la portée DRI.
Un appareil doté d’une forte sensibilité thermique peut malgré tout présenter un échantillonnage spatial insuffisant pour une tâche d’identification exigeante, tandis qu’un détecteur haute résolution peut encore rencontrer des difficultés lorsque le contraste thermique est faible.
La portée utile dépend à la fois des informations spatiales et thermiques.
Les conditions atmosphériques peuvent réduire la portée pratique
Le rayonnement infrarouge doit traverser l’atmosphère avant d’atteindre le détecteur.
L’humidité, le brouillard, la pluie, la neige et la longueur du trajet atmosphérique peuvent influencer la quantité d’informations infrarouges utiles qui atteint le système d’imagerie.
Le fouillis d’arrière-plan et les variations de température environnementale peuvent également réduire le contraste de la cible.
FLIR cite notamment l’humidité, la température, le réchauffement solaire, les précipitations, le fouillis d’arrière-plan, la sensibilité de la caméra, la configuration du système et l’expérience de l’opérateur parmi les variables susceptibles d’influencer les performances DRI pratiques.
Cela signifie qu’une portée modélisée ou mesurée dans des conditions favorables ne doit pas être considérée comme un résultat garanti dans tous les environnements.
L’imagerie thermique peut rester utile lorsque l’éclairage visible est faible, mais elle ne « voit » pas à travers l’atmosphère ou les obstacles physiques sans perte.
Le contraste thermique varie avec la scène
Une cible ne produit pas le même niveau de contraste thermique face à tous les arrière-plans.
Sa séparation apparente peut varier selon :
- la température ambiante ;
- le réchauffement solaire ;
- l’ombre ;
- les matériaux de surface ;
- le vent ;
- les précipitations ;
- le moment de la journée ;
- l’activité de la cible.
Une grande différence de température peut rendre la détection relativement facile même lorsque peu de détails structurels sont disponibles.
Une faible différence de température peut rendre cette même cible plus difficile à distinguer de l’arrière-plan.
C’est une autre raison pour laquelle le DRI ne peut pas être réduit à la seule résolution du détecteur ou à la distance focale.
Le zoom numérique n’augmente pas les informations DRI natives
Le zoom numérique agrandit des données déjà capturées par le détecteur.
Il n’augmente pas le nombre d’échantillons physiques du détecteur couvrant la cible.
Par exemple, si un objet éloigné n’occupe qu’un petit nombre de pixels du détecteur, l’application d’un zoom numérique 4× agrandit ces échantillons à l’écran, mais ne les transforme pas en quatre fois plus de mesures natives.
FLIR fait la même distinction en imagerie thermique : le zoom peut agrandir les pixels affichés sans augmenter la capacité de mesure spatiale sous-jacente.
L’interpolation d’image ou la super-résolution fondée sur l’IA peut améliorer la présentation ou la reconstruction, mais ces fonctions doivent néanmoins être distinguées de l’échantillonnage natif du détecteur.
Le grossissement de base ne raconte pas toute l’histoire de la portée
Le grossissement de base est utile car il décrit l’échelle de visualisation initiale du système.
Cependant, deux lunettes thermiques affichant le même grossissement de base peuvent encore présenter des différences de :
- résolutions de détecteur ;
- pas de pixel ;
- champs de vision ;
- conceptions d’objectif ;
- NETD ;
- traitement d’image.
De même, un système affichant un grossissement plus élevé n’est pas automatiquement capable d’une meilleure identification à distance.
Comparez toujours le grossissement avec la géométrie du détecteur et le champ de vision plutôt que de le considérer comme une spécification de portée isolée.
Les modèles DRI de type Johnson sont des estimations, pas des garanties
Les critères de Johnson et les modèles plus récents de performance de tâche sur cible sont largement utilisés pour estimer la probabilité qu’un système d’imagerie permette la détection, la reconnaissance ou l’identification d’une cible définie.
Ce sont des outils d’ingénierie utiles car ils relient la taille de la cible et la difficulté de la tâche aux informations spatiales fournies par le système d’imagerie.
Mais un résultat DRI modélisé ne garantit pas que chaque observateur accomplira la même tâche exactement à cette distance.
Les modèles modernes peuvent inclure des facteurs tels que :
- dimension critique de la cible ;
- contraste de la cible ;
- optique ;
- transfert de modulation du capteur ;
- rapport signal/bruit ;
- atmosphère ;
- affichage ;
- performances de l’observateur ou de l’algorithme ;
- difficulté de la tâche ;
- probabilité de réussite requise.
Par exemple, FLIR décrit les prédictions DRI à l’aide de métriques de performance de tâche associées à une probabilité spécifiée, tout en soulignant que les performances opérationnelles doivent être validées pour la mission et les conditions réelles.
Pour cette raison, cet article ne réduit pas la détection, la reconnaissance et l’identification à un ensemble universel de seuils fixes en pixels.
Comment lire une spécification DRI d’un fabricant
Avant de comparer deux valeurs de portée annoncées, vérifiez comment chacune a été obtenue.
- Identifiez la tâche.
Le nombre concerne-t-il la détection, la reconnaissance ou l’identification ? - Identifiez la cible.
Quel type de cible et quelles dimensions physiques ont été supposés ? - Vérifiez la dimension critique.
Quelle largeur, hauteur ou caractéristique a été utilisée dans le calcul ? - Vérifiez l’optique.
Quelle distance focale et quel champ de vision s’appliquent à la valeur annoncée ? - Vérifiez la configuration du détecteur.
La résolution et le pas de pixel influencent l’échantillonnage spatial. - Vérifiez le critère de probabilité.
Le nombre est-il associé à une probabilité modélisée d’accomplir la tâche ? - Vérifiez les hypothèses environnementales.
L’atmosphère et le contraste thermique influencent la portée pratique. - Vérifiez si la valeur est modélisée ou testée sur le terrain.
Les deux ne doivent pas être considérées automatiquement comme équivalentes. - Vérifiez les hypothèses de traitement.
Déterminez si le résultat inclut des modes spécifiques d’amélioration ou de traitement. - Comparez des éléments comparables.
Une valeur de détection pour une cible ne doit pas être comparée directement à une valeur d’identification pour une autre.
Si ces hypothèses ne sont pas disponibles, considérez la portée annoncée comme une référence générale plutôt que comme une garantie universelle de performance.
Qu’est-ce qui compte le plus pour l’observation thermique à longue distance ?
Si la priorité est d’obtenir des informations utiles à distance, évaluez le système complet.
Commencez par :
- résolution native du détecteur ;
- pas de pixel ;
- distance focale ;
- champ de vision ;
- IFOV, lorsqu’il est disponible ;
- NETD ;
- qualité optique ;
- concentration;
- comportement du traitement d’image.
Prenez ensuite en compte la cible réelle et l’environnement.
Un appareil principalement destiné au balayage de grandes zones peut raisonnablement privilégier un champ de vision large.
Un appareil destiné à l’observation plus lointaine peut privilégier un échantillonnage angulaire plus fin.
Aucune de ces configurations n’est universellement supérieure.
Pour une comparaison plus large à l’échelle du système, consultez ce qui définit une lunette thermique haut de gamme.
La portée de détection et la portée du LRF sont des spécifications différentes
Une valeur de portée de détection thermique et une spécification de télémètre laser décrivent deux systèmes différents.
La détection thermique désigne la capacité du système d’imagerie à révéler une cible thermique pertinente.
Un LRF mesure la distance au moyen de son propre procédé de télémétrie.
Le fait qu’une image thermique puisse détecter un objet ne garantit pas qu’un LRF intégré puisse obtenir une mesure valide de ce même objet à la même distance.
De même, la présence d’un LRF n’améliore ni la résolution native du détecteur ni le NETD.
Si un produit intègre un LRF, évaluez sa spécification actuelle de télémétrie séparément de ses performances DRI thermiques.
Ne supposez pas qu’un LRF signifie également que l’appareil intègre un calcul balistique ou une correction automatique de visée. Ces fonctions doivent être confirmées indépendamment pour le produit exact.
Une portée utile est la distance à laquelle la tâche requise peut être accomplie
La question la plus utile n’est pas :
« Jusqu’à quelle distance cette lunette thermique peut-elle voir ? »
Mais :
« À quelle distance ce système peut-il fournir suffisamment d’informations pour la tâche dont j’ai réellement besoin ? »
Pour une simple détection, la quantité d’informations requise peut être limitée.
La reconnaissance en exige davantage.
L’identification en exige encore davantage.
Et toute distance annoncée dépend de la cible et des conditions utilisées pour la définir.
C’est pourquoi un système d’imagerie thermique doit être choisi en fonction de son détecteur, de son optique, de sa sensibilité, de son champ de vision et de l’application prévue, et non à partir du plus grand chiffre de portée figurant dans une fiche technique.
Une fois ces exigences clairement définies, vous pouvez comparer les gamme actuelle d’imagerie thermique Yubeen en utilisant les spécifications exactes des modèles actuels.
FAQ
La portée de détection thermique est-elle la même que la portée d'identification ?
Non. La détection nécessite seulement suffisamment d'informations pour déterminer qu'une cible pertinente est présente. L'identification nécessite nettement plus d'informations spatiales exploitables pour la distinction spécifique qui est faite.
Un détecteur de plus haute résolution augmente-t-il la portée DRI ?
Il peut améliorer l'échantillonnage spatial lorsque l'optique, le champ de vision et d'autres conditions sont comparables, ce qui peut améliorer les performances de DRI. Il ne garantit pas à lui seul une portée spécifique car l'optique, le contraste, l'atmosphère, la sensibilité et le traitement comptent également.
Le zoom numérique peut-il augmenter la portée de détection ou d’identification ?
Le zoom numérique agrandit les données déjà capturées par le détecteur et ne crée pas d’échantillons natifs supplémentaires. Il peut faciliter l’examen de l’image affichée, mais le zoom numérique maximal ne doit pas être considéré comme une augmentation directe de la capacité DRI native.
Un NETD plus faible signifie-t-il une portée de détection plus longue ?
Pas automatiquement. Un NETD plus faible indique généralement une meilleure sensibilité thermique dans des conditions comparables, ce qui peut aider lorsque le contraste thermique est faible. La portée DRI dépend aussi de l’échantillonnage spatial, de l’optique, de la taille de la cible, de l’atmosphère et d’autres facteurs.
L’imagerie thermique peut-elle voir à travers le brouillard ou la végétation ?
Pas au sens littéral. L’humidité atmosphérique et les obstacles physiques peuvent réduire les informations infrarouges qui atteignent le détecteur. L’imagerie thermique peut rester utile dans certaines conditions de visibilité difficiles, mais ses performances ne sont pas insensibles au brouillard, à la pluie, à l’humidité ou à une végétation dense.
La portée d’un LRF est-elle identique à la portée de détection thermique ?
Non. Le LRF et le système d’imagerie thermique remplissent des fonctions différentes. Leurs portées utiles maximales doivent être vérifiées indépendamment pour le produit exact.