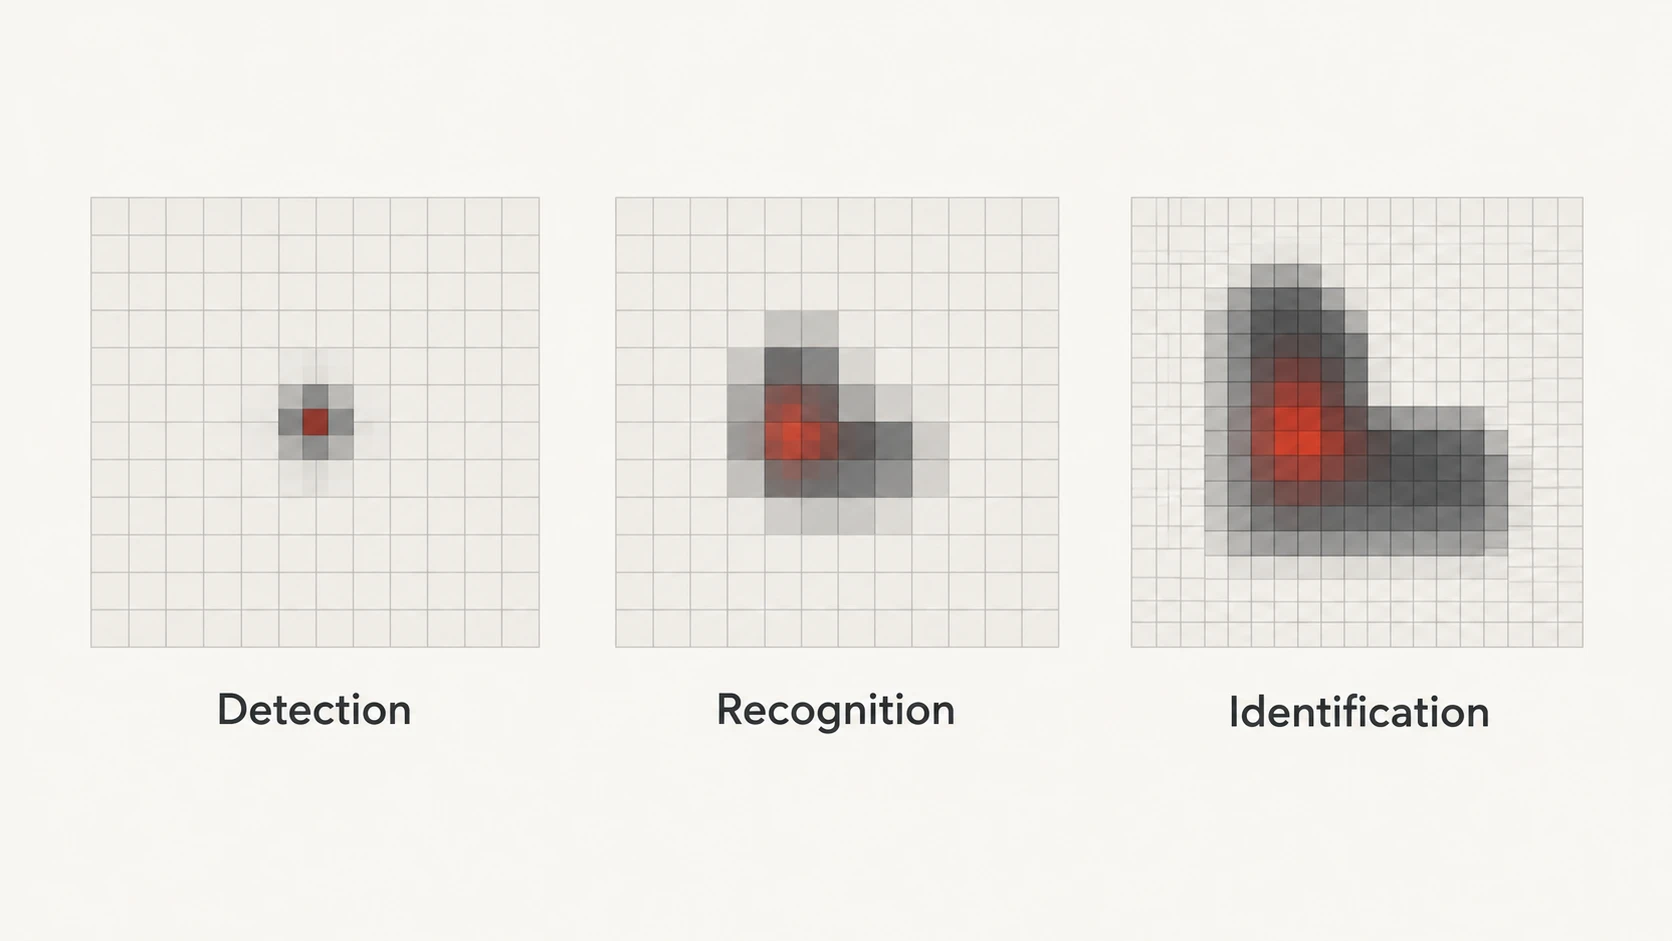
Дальность обнаружения тепловизионного прицела описывает только расстояние, на котором цель может стать обнаруживаемой; для распознавания и идентификации требуется последовательно больше пространственной информации.
Поэтому одного утверждения вроде «дальность обнаружения: 1 800 м» недостаточно, чтобы ответить на более общий вопрос о том, на каком расстоянии тепловизионный прицел действительно способен давать полезную информацию.
Характеристики тепловизионной системы на дистанции обычно рассматривают применительно к трем разным задачам: обнаружение, распознавание и идентификация, часто сокращенно DRI. Для каждой из них требуется разный объем полезной информации о цели.
Расстояние, на котором эти задачи могут быть выполнены, зависит не только от детектора, но и от цели, оптики, поля зрения, теплового контраста, атмосферы, обработки изображения и критериев, по которым определяется успешность.
Если вы сравниваете изделия в целом, а не только DRI, начните с нашего руководства о том, как выбрать тепловизионный прицел.
Что означает «видеть» в тепловизионном изображении?
Слово «видеть» слишком общее, чтобы точно описывать полезную дальность тепловизионной системы.
На большой дистанции цель может занимать лишь очень небольшое число элементов детектора. Этого может быть достаточно, чтобы заметить тепловую аномалию, но структурной информации может оказаться слишком мало для надежной классификации.
По мере того как цель занимает больше полезных элементов изображения, становится доступно больше информации о ее форме и структуре.
Отсюда следуют три задачи DRI.
Обнаружение: есть ли там что-то?
Обнаружение — наименее требовательная из трех задач.
Цель состоит в том, чтобы определить наличие в сцене значимого объекта или тепловой сигнатуры.
На этом этапе изображение может давать очень мало информации о том, чем именно является объект.
Поэтому обнаруживаемую тепловую сигнатуру нельзя считать распознанной или идентифицированной целью.
Распознавание: к какому общему типу относится объект?
Для распознавания требуется больше полезной пространственной информации.
Наблюдатель или алгоритм должен иметь возможность отнести объект к значимой категории по таким признакам, как общий размер, форма, движение или тепловая структура.
Например, распознавание может позволить отличить один общий класс объектов от другого, не давая достаточно деталей для определения конкретной идентичности.
Идентификация: достаточно ли деталей для требуемого решения?
Идентификация — наиболее требовательная задача DRI.
Изображение должно содержать достаточно полезной информации, чтобы различить конкретный объект или характеристики, требуемые в данной задаче.
Что считается «идентифицированным», зависит от задачи.
Следовательно, идентификация не является универсальным визуальным порогом. Требование различить две широкие категории отличается от требования различить визуально похожие объекты.
Современное моделирование DRI учитывает это, связывая разную сложность задач с разной вероятностью успешного различения, а не рассматривая идентификацию как одно фиксированное расстояние.
Обнаружение, распознавание и идентификация — это разные заявления о дальности
Эти три термина нельзя использовать как взаимозаменяемые.
| Задача DRI | Основной вопрос | Объем полезной информации о цели |
|---|---|---|
| Обнаружение | Присутствует ли значимый объект? | Наименьший |
| Распознавание | К какому общему типу или классу он относится? | Больше |
| Идентификация | Достаточно ли деталей для требуемого различения? | Наибольший |
Поэтому производитель может указывать дальность обнаружения, значительно превышающую дальность распознавания или идентификации для той же цели и той же оптической конфигурации.
В этом нет противоречия.
Это лишь отражает рост объема необходимой информации по мере усложнения задачи.
Именно поэтому заметно указанную максимальную дальность обнаружения не следует воспринимать как расстояние, на котором цель можно уверенно идентифицировать.
Почему не существует универсальной дальности теплового обнаружения
У тепловизионной системы нет одной абсолютной «максимальной дистанции», применимой к любому объекту.
Рассмотрим две цели на одинаковом расстоянии.
Одна может быть крупной и заметно отличаться от фона по температуре. Другая может быть намного меньше или иметь очень небольшой температурный контраст с окружением.
Первая может занимать больше полезных элементов детектора и создавать более сильный тепловой сигнал, хотя обе цели находятся точно на одном расстоянии.
Поэтому практическая дальность DRI зависит от сочетания следующих факторов:
- размера цели;
- критический размер цели;
- тепловой контраст между целью и фоном;
- атмосферное пропускание;
- разрешение детектора;
- шаг пикселя;
- фокусное расстояние объектива;
- поле зрения;
- качество оптики;
- тепловая чувствительность;
- фокусировка;
- обработка изображения;
- условия отображения;
- эффективность наблюдателя или алгоритма.
Teledyne FLIR также отмечает, что результаты DRI зависят от окружающей среды, чувствительности камеры, настройки системы и эффективности оператора и обычно связываются с вероятностью выполнения указанной задачи, а не с гарантированной дальностью.
Пиксели на цели: геометрическая основа DRI
Одно из важнейших понятий в DRI — пиксели на цели.
Удаленная цель через объектив проецирует на детектор определенный угловой размер.
Если цель занимает очень мало элементов детектора, доступен лишь ограниченный объем пространственной информации.
Чем больше элементов детектора перекрывает значимый размер цели, тем больше информации о форме потенциально может быть разрешено.
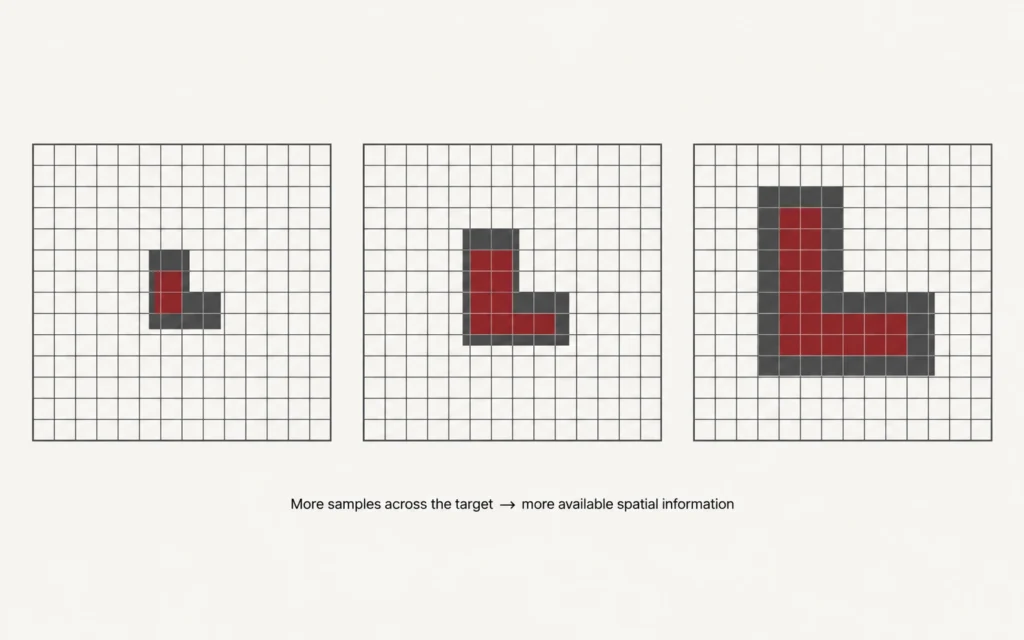
Именно поэтому более высокое разрешение детектора может улучшать возможности DRI при сопоставимой оптической конфигурации и прочих условиях: на цель может приходиться больше элементов детектора.
Но одного разрешения детектора недостаточно.
Детектор 640 × 512 при очень широком поле зрения может распределять эти пиксели по большой сцене, тогда как тот же детектор при более узком поле зрения может приходиться большим числом элементов на удаленный объект.
Подробнее о том, как матрицы детектора формируют тепловые изображения, см. в нашем руководстве по тепловизионной FPA и разрешению детектора.
Критический размер цели имеет значение
Для расчетов DRI необходимо определить размер цели, значимый для конкретной задачи.
Его часто называют критическим размером.
. В зависимости от модели и оцениваемой задачи это может быть ширина, высота или другой характерный размер цели.
Это важно, поскольку «человек», «животное», «транспортное средство» или другой класс объектов не имеет единого универсального размера.
Изменение предполагаемых размеров цели изменяет и расчетную дальность.
Поэтому показатель DRI без указанной цели или ее размера является неполным.
При сравнении двух изделий убедитесь, что для получения внешне сопоставимых дальностей не использованы разные допущения о цели.
IFOV связывает шаг пикселя, объектив и расстояние
Мгновенное поле зрения, или IFOV, описывает угловую часть сцены, представленную одним пикселем детектора.
В упрощённой геометрии:
IFOV ≈ шаг пикселя ÷ фокусное расстояние
Меньший IFOV означает, что один элемент детектора соответствует меньшей угловой части сцены.
Примерное число элементов детектора, приходящихся на цель, можно понять из соотношения между:
- угловым размером цели;
- IFOV детектора;
- расстоянием до цели.
В упрощенной геометрии малых углов:
угловой размер цели ≈ критический размер цели ÷ расстояние
и, следовательно:
пиксели на цели ≈ угловой размер цели ÷ IFOV
Эти соотношения объясняют, почему шаг пикселя, фокусное расстояние и размер цели влияют на пространственную дискретизацию.
Они полезны для понимания геометрии, но реальные модели DRI также учитывают такие факторы, как оптика, передача модуляции, шум, атмосфера, обработка и вероятность выполнения задачи.
Подробное соотношение между шагом пикселя, фокусным расстоянием и IFOV описано в шаге пикселя 12 мкм в тепловизионной технике.
Разрешение детектора меняет число доступных отсчетов
Более высокое разрешение детектора означает, что во всем изображении доступно больше элементов детектора.
Например:
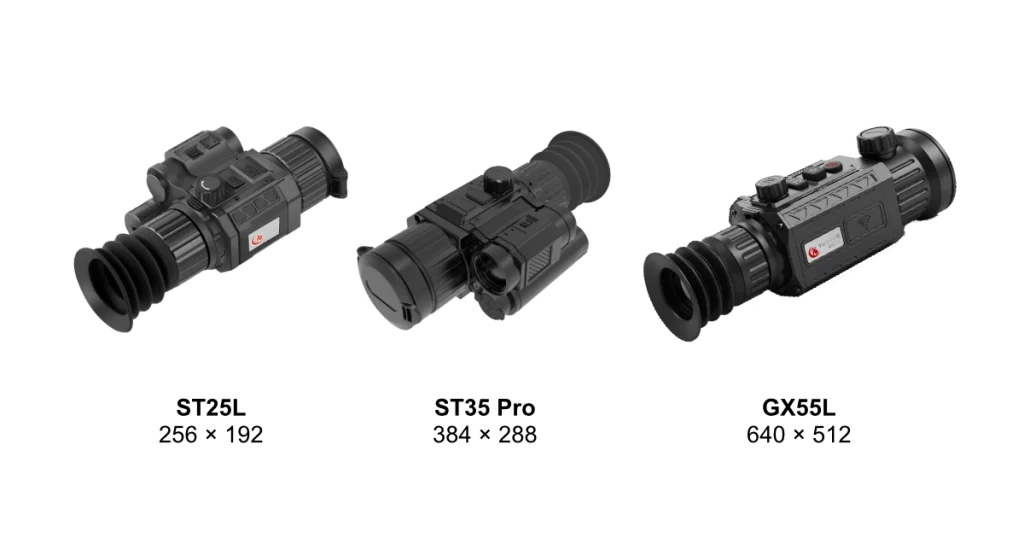
- 384 × 288 = 110 592 элемента детектора
- 640 × 512 = 327 680 элементов детектора
При сопоставимом поле зрения и прочих условиях системы детектор более высокого разрешения может обеспечивать больше отсчетов на объектах сцены.
Это может помогать сохранять структурную информацию по мере увеличения расстояния.
Однако это не означает, что устройство 640 × 512 всегда будет превосходить любое устройство 384 × 288 на любой дистанции.
Разные фокусные расстояния, поля зрения, шаги пикселя, качество оптики, чувствительность и обработка могут давать очень разные результаты на уровне системы.
Поэтому разрешение детектора необходимо оценивать вместе с оптической системой.
Фокусное расстояние объектива и поле зрения меняют дискретизацию цели
Объектив существенно влияет на то, какая часть сцены проецируется на детектор.
Более широкое поле зрения показывает больше окружающей области.
Это может быть полезно для обзора и ситуационной осведомленности, но доступные элементы детектора распределяются по большей угловой сцене.
Более узкое поле зрения показывает меньше окружающей сцены и заставляет удаленную цель занимать большую часть изображения детектора.
Это может улучшить пространственную дискретизацию удаленного объекта.
Компромисс состоит в том, что более узкое поле зрения затрудняет обзор больших областей.
Поэтому тепловизионную работу на большой дистанции нельзя оценивать только по фокусному расстоянию.
Значима комбинация:
разрешение детектора + размеры детектора + шаг пикселя + фокусное расстояние + поле зрения
Практическое объяснение этого компромисса см. в нашем руководстве по увеличению тепловизионных прицелов.
NETD может иметь значение при низком тепловом контрасте
Пространственная дискретизация — лишь одна часть проблемы.
Детектору также требуется достаточное отношение сигнал/шум, чтобы сохранять полезные температурные различия в сцене.
NETD, или Noise Equivalent Temperature Difference, обычно используется для описания тепловой чувствительности в заданных условиях.
Более низкое значение NETD обычно означает, что при сопоставимых условиях измерения можно различить меньшие температурные различия.
Это может быть важно, когда цель и фон имеют близкие температуры.
Но NETD напрямую не задает дальность DRI.
Устройство с высокой тепловой чувствительностью все равно может иметь недостаточную пространственную дискретизацию для сложной задачи идентификации, а детектор высокого разрешения может испытывать трудности при слабом тепловом контрасте.
Полезная дальность зависит и от пространственной, и от тепловой информации.
Атмосферные условия могут уменьшать практическую дальность
Инфракрасное излучение должно пройти через атмосферу, прежде чем достигнет детектора.
Влажность, туман, дождь, снег и длина атмосферного пути могут влиять на объем полезной инфракрасной информации, достигающей системы формирования изображения.
Фоновая неоднородность и изменение температуры окружающей среды также могут уменьшать контраст цели.
FLIR отдельно называет влажность, температуру, солнечный нагрев, осадки, фоновую неоднородность, чувствительность камеры, настройку системы и опыт оператора среди переменных, способных влиять на практические показатели DRI.
Это означает, что смоделированную или измеренную дальность при благоприятных условиях нельзя считать гарантированным результатом в любой среде.
Тепловизионное изображение может оставаться полезным при плохом видимом освещении, но оно не «видит сквозь» атмосферу или физические препятствия без потерь.
Тепловой контраст меняется вместе со сценой
Цель не создает одинаковый уровень теплового контраста на любом фоне.
Ее видимое отделение от фона может меняться из-за:
- температуры окружающей среды;
- солнечного нагрева;
- тени;
- материалов поверхности;
- ветра;
- осадков;
- времени суток;
- активности цели.
Большая разница температур может сделать обнаружение относительно простым, даже когда доступно мало структурных деталей.
Небольшая разница температур может сделать ту же цель более трудной для различения на фоне.
Это еще одна причина, по которой DRI нельзя сводить только к разрешению детектора или фокусному расстоянию.
Цифровое увеличение не повышает объем исходной DRI-информации
Цифровое увеличение масштабирует данные, уже полученные детектором.
Оно не увеличивает число физических элементов детектора, приходящихся на цель.
Например, если удаленный объект занимает небольшое число пикселей детектора, цифровое увеличение 4× делает эти элементы крупнее на дисплее, но не превращает их в четырехкратно большее число исходных измерений.
FLIR проводит такое же различие в тепловизионных системах: увеличение может увеличить отображаемые пиксели, не повышая базовую способность системы к пространственным измерениям.
Интерполяция изображения или суперразрешение на основе ИИ могут улучшать отображение или реконструкцию, но эти функции все равно следует отделять от исходной дискретизации детектора.
Базовое увеличение не описывает дальность целиком
Базовое увеличение полезно тем, что описывает исходный масштаб просмотра системы.
Однако два тепловизионных прицела с одинаковым заявленным базовым увеличением могут различаться по:
- разрешению детектора;
- шагу пикселя;
- полю зрения;
- конструкции объектива;
- NETD;
- обработке изображения.
Аналогично, система с более высоким заявленным увеличением не обязательно обеспечивает лучшую идентификацию на дистанции.
Всегда сопоставляйте увеличение с геометрией детектора и полем зрения, а не рассматривайте его как отдельную характеристику дальности.
DRI-модели типа Johnson — это оценки, а не гарантии
Критерии Johnson и более поздние модели эффективности задач по цели широко применяются для оценки вероятности того, что система формирования изображения сможет обеспечить обнаружение, распознавание или идентификацию заданной цели.
Это полезные инженерные инструменты, поскольку они связывают размер цели и сложность задачи с пространственной информацией, выдаваемой системой формирования изображения.
Но смоделированный результат DRI не означает, что каждый наблюдатель выполнит ту же задачу ровно на этой дистанции.
Современные модели могут учитывать такие факторы, как:
- критический размер цели;
- контраст цели;
- оптика;
- модуляционная передача сенсора;
- отношение сигнал/шум;
- атмосфера;
- дисплей;
- эффективность наблюдателя или алгоритма;
- сложность задачи;
- требуемая вероятность успеха.
Например, FLIR описывает прогнозы DRI с помощью метрик эффективности задачи, связанных с заданной вероятностью, при этом подчеркивая необходимость проверки эксплуатационных характеристик для реальной задачи и условий.
По этой причине в этой статье обнаружение, распознавание и идентификация не сводятся к единому универсальному набору фиксированных порогов в пикселях.
Как читать спецификацию DRI производителя
Прежде чем сравнивать две заявленные дальности, проверьте, как была получена каждая из них.
- Определите задачу.
Указано значение для обнаружения, распознавания или идентификации? - Определите цель.
Какой тип цели и какие физические размеры были приняты? - Проверьте критический размер.
Какая ширина, высота или характеристика использовалась в расчете? - Проверьте оптику.
Какое фокусное расстояние и поле зрения относятся к указанному результату? - Проверьте конфигурацию детектора.
Разрешение и шаг пикселя влияют на пространственную дискретизацию. - Проверьте критерий вероятности.
Связано ли значение со смоделированной вероятностью выполнения задачи? - Проверьте допущения об окружающей среде.
Атмосфера и тепловой контраст влияют на практическую дальность. - Проверьте, смоделировано ли значение или испытано в полевых условиях.
Их не следует автоматически считать эквивалентными. - Проверьте допущения об обработке.
Определите, включает ли результат конкретные режимы улучшения или обработки. - Сравнивайте сопоставимые показатели.
Показатель обнаружения для одной цели нельзя напрямую сравнивать с показателем идентификации для другой.
Если эти допущения недоступны, рассматривайте заявленную дальность как общий ориентир, а не как универсальную гарантию характеристик.
Что важнее всего для тепловизионного наблюдения на большой дистанции?
Если приоритетом является получение полезной информации на расстоянии, оценивайте всю систему целиком.
Начните с:
- нативное разрешение детектора;
- шаг пикселя;
- фокусного расстояния;
- поле зрения;
- IFOV, если доступен;
- NETD;
- качество оптики;
- фокусировка;
- характера обработки изображения.
Затем учитывайте реальную цель и окружающую среду.
Устройство, предназначенное главным образом для обзора больших областей, вполне может отдавать приоритет широкому полю зрения.
Устройство для наблюдения на более дальних дистанциях может отдавать приоритет более тонкой угловой дискретизации.
Ни одна конфигурация не является универсально лучшей.
Для более широкого сравнения на уровне системы см. что определяет тепловизионный прицел высокого класса.
Дальность обнаружения и дальность LRF — разные характеристики
Показатель дальности теплового обнаружения и характеристика лазерного дальномера описывают две разные системы.
Тепловое обнаружение означает способность системы формирования изображения выявлять значимую тепловую цель.
LRF измеряет расстояние с помощью собственного процесса дальнометрии.
То, что тепловое изображение позволяет обнаружить объект, не гарантирует, что встроенный LRF сможет получить корректное расстояние до того же объекта на той же дистанции.
А наличие LRF не улучшает исходное разрешение детектора или NETD.
Если изделие оснащено LRF, оценивайте его актуальные характеристики дальнометрии отдельно от тепловых показателей DRI.
Не предполагайте, что наличие LRF означает также наличие баллистического расчета или автоматической коррекции прицеливания. Эти функции необходимо подтверждать отдельно для конкретного изделия.
Полезная дальность — это дистанция, на которой можно выполнить требуемую задачу
Самый полезный вопрос — не:
«Как далеко видит этот тепловизионный прицел?»
А:
«На каком расстоянии эта система может дать достаточно информации для задачи, которая мне действительно нужна?»
Для простого обнаружения требуемый объем информации может быть небольшим.
Для распознавания требуется больше.
Для идентификации — еще больше.
И любая заявленная дистанция зависит от цели и условий, использованных для ее определения.
Поэтому тепловизионную систему следует выбирать по детектору, оптике, чувствительности, полю зрения и предполагаемому применению, а не по самому большому числу дальности в таблице характеристик.
Когда эти требования ясны, можно сравнить актуальную линейку тепловизионных продуктов Yubeen по характеристикам конкретных актуальных моделей.
Часто задаваемые вопросы
Одинакова ли дальность тепловизионного обнаружения и дальность распознавания?
Нет. Обнаружение требует лишь достаточного количества информации для определения наличия соответствующей цели. Идентификация требует существенно большего объема полезной пространственной информации для конкретного различия.
Увеличивает ли детектор с более высоким разрешением дальность обнаружения, распознавания и идентификации (DRI)?
Это может улучшить пространственную дискретизацию при сопоставимых оптике, поле зрения и других условиях, что может повысить показатели обнаружения, распознавания и идентификации (DRI). Само по себе это не гарантирует определенной дальности, так как значение также имеют оптика, контраст, атмосфера, чувствительность и обработка.
Может ли цифровой зум увеличить дальность обнаружения или распознавания?
Цифровой зум увеличивает уже захваченные данные детектора и не создает дополнительные исходные отсчеты детектора. Он может облегчить просмотр отображаемого изображения, но максимальный цифровой зум не следует рассматривать как прямое увеличение исходных возможностей DRI.
Означает ли меньшее значение NETD большую дальность обнаружения?
Не автоматически. Более низкое значение NETD обычно указывает на лучшую тепловую чувствительность при сопоставимых условиях, что может помочь при низком тепловом контрасте. Дальность обнаружения, распознавания и идентификации (DRI) также зависит от пространственной дискретизации, оптики, размера цели, атмосферы и других факторов.
Видит ли тепловизор сквозь туман или растительность?
Не в буквальном смысле. Атмосферная влага и физические преграды могут уменьшать объем инфракрасной информации, достигающей детектора. Тепловизионное наблюдение может оставаться полезным в некоторых сложных условиях видимости, однако его эффективность снижается из-за тумана, дождя, влажности или густой растительности.
Одинаковы ли дальность лазерного дальномера и дальность тепловизионного обнаружения?
Нет. Дальномер и тепловизионная система выполняют разные задачи. Их максимальные полезные дальности следует проверять независимо для конкретного изделия.