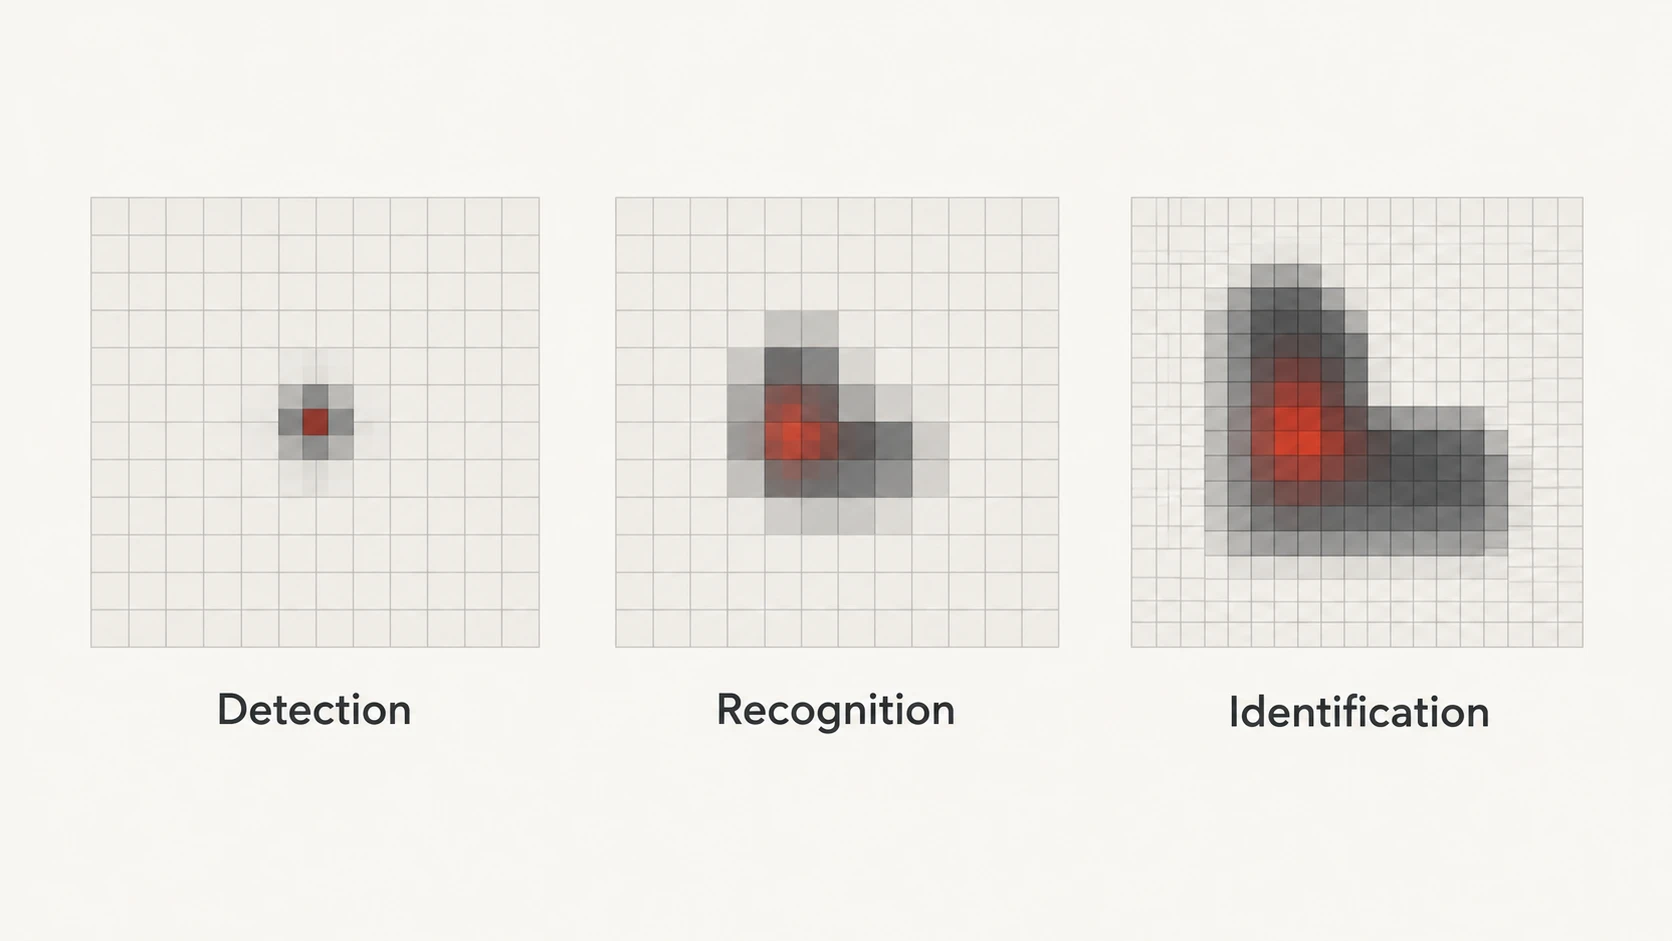
Die Detektionsreichweite eines Wärmebildzielfernrohrs beschreibt lediglich die Entfernung, in der ein Ziel möglicherweise detektiert werden kann; für Erkennung und Identifizierung werden zunehmend mehr räumliche Informationen benötigt.
Deshalb kann eine einzelne Angabe wie „Detektionsreichweite: 1.800 m“ die umfassendere Frage, bis zu welcher Entfernung ein Wärmebildzielfernrohr tatsächlich nützliche Informationen liefert, nicht beantworten.
Die Leistung der Wärmebildtechnik auf Distanz wird üblicherweise anhand von drei verschiedenen Aufgaben beschrieben: Detektion, Erkennung und Identifizierung, häufig als DRI abgekürzt. Jede dieser Aufgaben erfordert eine unterschiedliche Menge nutzbarer Zielinformationen.
Die Entfernung, in der diese Aufgaben erfüllt werden können, hängt nicht nur vom Detektor ab, sondern auch vom Ziel, der Optik, dem Sichtfeld, dem thermischen Kontrast, der Atmosphäre, der Bildverarbeitung und den Kriterien, nach denen ein Erfolg definiert wird.
Wenn Sie vollständige Produkte und nicht nur DRI vergleichen, beginnen Sie mit unserem Leitfaden zur Auswahl eines Wärmebildzielfernrohrs.
Was bedeutet „sehen“ bei der Wärmebildtechnik?
Das Wort „sehen“ ist zu allgemein, um die nutzbare Reichweite eines Wärmebildsystems präzise zu beschreiben.
Auf große Entfernung kann ein Ziel nur sehr wenige Detektorelemente belegen. Das kann ausreichen, um das Vorhandensein einer thermischen Anomalie zu erkennen, liefert aber möglicherweise zu wenig Strukturinformationen für eine zuverlässige Klassifizierung.
Je mehr nutzbare Bildelemente das Ziel belegt, desto mehr Informationen über Form und Struktur stehen zur Verfügung.
Daraus ergeben sich die drei DRI-Aufgaben.
Detektion: Ist etwas vorhanden?
Die Detektion ist die am wenigsten anspruchsvolle der drei Aufgaben.
Ziel ist es festzustellen, dass sich ein relevantes Objekt oder eine thermische Signatur in der Szene befindet.
In diesem Stadium liefert das Bild möglicherweise nur sehr wenige Informationen darüber, um welches Objekt es sich genau handelt.
Eine detektierbare thermische Signatur darf daher nicht mit einem erkennbaren oder identifizierbaren Ziel gleichgesetzt werden.
Erkennung: Um welchen allgemeinen Objekttyp handelt es sich?
Für die Erkennung werden mehr nutzbare räumliche Informationen benötigt.
Der Beobachter oder Algorithmus muss das Objekt anhand von Merkmalen wie Gesamtgröße, Form, Bewegung oder thermischer Struktur einer sinnvollen Kategorie zuordnen können.
Bei der Erkennung kann beispielsweise eine grobe Objektklasse von einer anderen unterschieden werden, ohne dass genügend Details für die Bestimmung einer konkreten Identität vorhanden sind.
Identifizierung: Reichen die Details für die erforderliche Entscheidung aus?
Die Identifizierung ist die anspruchsvollste DRI-Aufgabe.
Das Bild muss genügend nutzbare Informationen enthalten, um das konkrete Objekt oder die für die Anwendung erforderlichen Merkmale unterscheiden zu können.
Was als „identifiziert“ gilt, hängt von der jeweiligen Aufgabe ab.
Identifizierung ist daher kein universeller visueller Schwellenwert. Die Anforderung, zwischen zwei groben Kategorien zu unterscheiden, ist etwas anderes als die Anforderung, visuell ähnliche Objekte voneinander zu unterscheiden.
Moderne DRI-Modelle tragen dem Rechnung, indem sie unterschiedliche Aufgabenschwierigkeiten mit unterschiedlichen Wahrscheinlichkeiten einer erfolgreichen Unterscheidung verknüpfen, statt die Identifizierung als eine einzige feste Entfernung zu behandeln.
Detektion, Erkennung und Identifizierung sind unterschiedliche Reichweitenangaben
Die drei Begriffe dürfen nicht austauschbar verwendet werden.
| DRI-Aufgabe | Zentrale Frage | Menge nutzbarer Zielinformationen |
|---|---|---|
| Detektion | Ist ein relevantes Objekt vorhanden? | Am geringsten |
| Erkennung | Um welchen allgemeinen Typ oder welche Klasse handelt es sich? | Mehr |
| Identifikation | Reichen die Details für die erforderliche Unterscheidung aus? | Am höchsten |
Ein Hersteller kann daher für dasselbe Ziel und dieselbe optische Konfiguration eine Detektionsentfernung angeben, die deutlich größer ist als die Erkennungs- oder Identifizierungsentfernung.
Das ist kein Widerspruch.
Es spiegelt lediglich wider, dass mit steigender Schwierigkeit der Aufgabe immer mehr Informationen erforderlich sind.
Deshalb sollte eine hervorgehobene Angabe zur maximalen Detektionsreichweite nicht als Entfernung verstanden werden, in der das Ziel zuverlässig identifiziert werden kann.
Warum es keine universelle thermische Detektionsentfernung gibt
Ein Wärmebildsystem besitzt keine einzige absolute „Maximalentfernung“, die für jedes Objekt gilt.
Betrachten Sie zwei Ziele in derselben Entfernung.
Eines kann groß sein und sich thermisch deutlich vom Hintergrund abheben. Das andere kann wesentlich kleiner sein oder nur einen sehr geringen Temperaturkontrast zu seiner Umgebung aufweisen.
Das erste kann mehr nutzbare Detektorelemente belegen und ein stärkeres thermisches Signal erzeugen, obwohl sich beide exakt in derselben Entfernung befinden.
Die praktische DRI-Reichweite hängt daher von der Kombination folgender Faktoren ab:
- Zielgröße;
- kritische Zielabmessung;
- thermischer Kontrast zwischen Ziel und Hintergrund;
- atmosphärische Transmission;
- Detektorauflösung;
- Pixelpitch;
- Brennweite des Objektivs;
- Sehfeld;
- optische Qualität;
- thermische Empfindlichkeit;
- Fokus;
- Bildverarbeitung;
- Anzeigebedingungen;
- Leistung des Beobachters oder Algorithmus.
Teledyne FLIR weist ebenfalls darauf hin, dass DRI-Ergebnisse von Umgebung, Kameraempfindlichkeit, Systemkonfiguration und Leistung des Bedieners abhängen und üblicherweise mit einer Wahrscheinlichkeit für die Erfüllung der jeweiligen Aufgabe verknüpft sind, statt eine garantierte Reichweite darzustellen.
Pixel auf dem Ziel: die geometrische Grundlage von DRI
Eines der wichtigsten Konzepte hinter DRI ist Pixel auf dem Ziel.
Ein entferntes Ziel erzeugt durch das Objektiv eine Winkelgröße auf dem Detektor.
Belegt das Ziel nur sehr wenige Detektorelemente, stehen nur begrenzte räumliche Informationen zur Verfügung.
Je mehr Detektorelemente die relevante Abmessung des Ziels abdecken, desto mehr Forminformationen können potenziell aufgelöst werden.
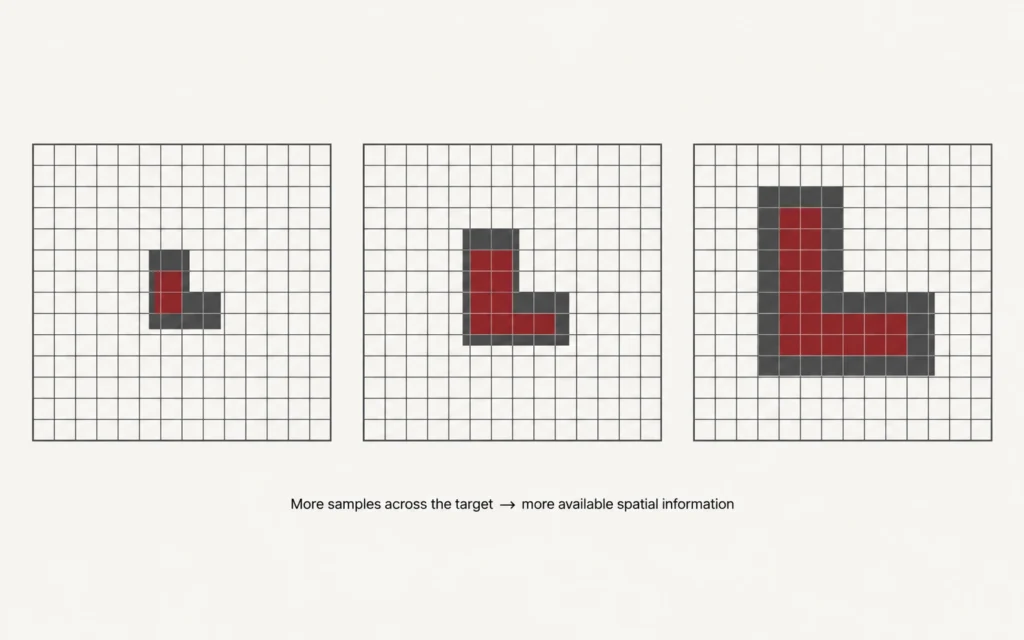
Deshalb kann eine höhere Detektorauflösung die DRI-Leistung verbessern, wenn die optische Konfiguration und andere Bedingungen vergleichbar sind: Über das Ziel können dann mehr Detektorelemente zur Verfügung stehen.
Die Detektorauflösung allein reicht jedoch nicht aus.
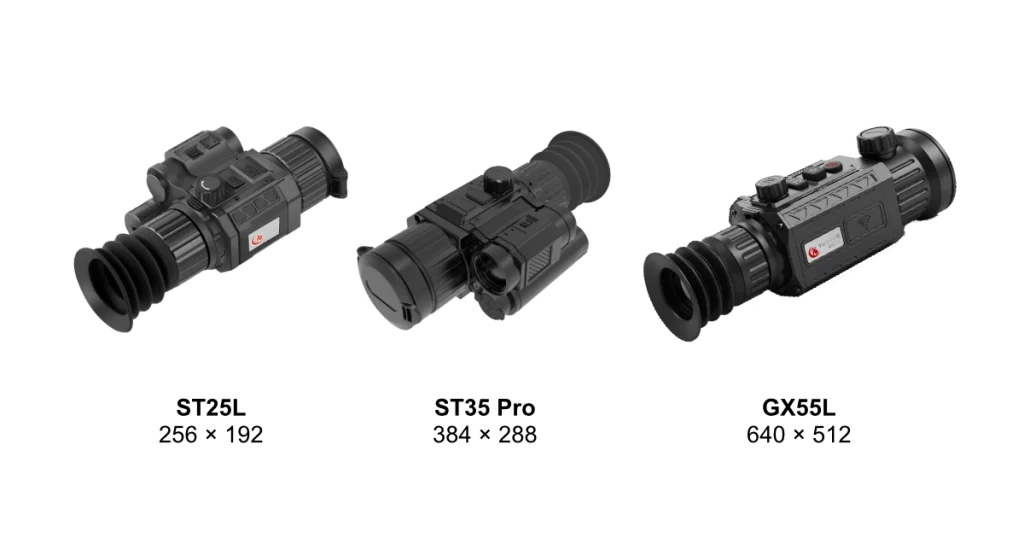
Ein 640 × 512-Detektor hinter einem sehr weiten Sichtfeld kann diese Pixel über eine große Szene verteilen, während derselbe Detektor hinter einem engeren Sichtfeld mehr dieser Elemente auf ein entferntes Objekt legen kann.
Weitere Informationen dazu, wie Detektormatrizen Wärmebilder erzeugen, finden Sie in unserem Leitfaden zu Wärmebild-FPA und Detektorauflösung.
Die kritische Zielabmessung ist entscheidend
DRI-Berechnungen erfordern eine Definition der Zielabmessung, die für die jeweilige Aufgabe relevant ist.
Diese wird häufig als kritische Abmessung.
bezeichnet. Je nach Modell und bewerteter Aufgabe kann sie beispielsweise die Breite, Höhe oder eine andere charakteristische Abmessung eines Ziels darstellen.
Das ist wichtig, weil „eine Person“, „ein Tier“, „ein Fahrzeug“ oder eine andere Objektklasse keine universelle Größe besitzt.
Ändert sich die angenommene Zielabmessung, ändert sich auch die geschätzte Reichweite.
Eine DRI-Angabe ohne genanntes Ziel oder ohne Zielabmessung ist daher unvollständig.
Stellen Sie beim Vergleich zweier Produkte sicher, dass nicht unterschiedliche Zielannahmen verwendet werden, um scheinbar vergleichbare Reichweitenwerte zu erzeugen.
IFOV verbindet Pixelabstand, Objektiv und Entfernung
Das Instantaneous Field of View, kurz IFOV, beschreibt den Winkelbereich der Szene, der durch ein einzelnes Detektorpixel dargestellt wird.
In vereinfachter Geometrie:
IFOV ≈ Pixelpitch ÷ Brennweite
Ein kleinerer IFOV bedeutet, dass ein Detektorelement einen kleineren Winkelbereich der Szene repräsentiert.
Die ungefähre Anzahl der Detektorelemente über einem Ziel lässt sich dann aus dem Verhältnis zwischen folgenden Größen ableiten:
- Winkelgröße des Ziels;
- IFOV des Detektors;
- Zielentfernung.
In vereinfachter Kleinwinkelgeometrie gilt:
Winkelgröße des Ziels ≈ kritische Zielabmessung ÷ Entfernung
und damit:
Pixel über dem Ziel ≈ Winkelgröße des Ziels ÷ IFOV
Diese Beziehungen erklären, warum Pixelabstand, Brennweite und Zielgröße die räumliche Abtastung beeinflussen.
Sie helfen, die Geometrie zu verstehen; reale DRI-Modelle berücksichtigen jedoch zusätzlich Faktoren wie Optik, Modulationsübertragung, Rauschen, Atmosphäre, Bildverarbeitung und Aufgabenwahrscheinlichkeit.
Den detaillierten Zusammenhang zwischen Pixelabstand, Brennweite und IFOV erläutert 12-μm-Pixelpitch in der Wärmebildtechnik.
Die Detektorauflösung verändert die Anzahl der verfügbaren Abtastwerte
Eine höhere Detektorauflösung bedeutet, dass über das gesamte Bild mehr Detektorelemente zur Verfügung stehen.
Zum Beispiel:
- 384 × 288 = 110.592 Detektorelemente
- 640 × 512 = 327.680 Detektorelemente
Bei vergleichbarem Sichtfeld und vergleichbaren übrigen Systembedingungen kann der höher auflösende Detektor mehr Abtastwerte über Objekte in der Szene bereitstellen.
Das kann dazu beitragen, Strukturinformationen mit zunehmender Entfernung länger zu erhalten.
Das bedeutet jedoch nicht, dass ein 640 × 512-Gerät in jeder Entfernung jedes 384 × 288-Gerät übertrifft.
Unterschiedliche Brennweiten, Sichtfelder, Pixelabstände, optische Qualität, Empfindlichkeit und Bildverarbeitung können zu sehr unterschiedlichen Ergebnissen auf Systemebene führen.
Die Detektorauflösung muss daher zusammen mit dem optischen System bewertet werden.
Brennweite und Sichtfeld verändern die Abtastung des Ziels
Das Objektiv beeinflusst maßgeblich, wie viel von der Szene auf den Detektor projiziert wird.
Ein weiteres Sichtfeld zeigt mehr von der Umgebung.
Das kann beim Absuchen und für das Situationsbewusstsein nützlich sein, verteilt die verfügbaren Detektorelemente jedoch über einen größeren Winkelbereich.
Ein engeres Sichtfeld zeigt weniger von der Umgebung und lässt ein entferntes Ziel einen größeren Anteil des Detektorbildes einnehmen.
Dadurch kann die räumliche Abtastung eines entfernten Objekts verbessert werden.
Der Nachteil besteht darin, dass ein engeres Sichtfeld das Absuchen großer Bereiche erschwert.
Deshalb sollte Wärmebildtechnik für große Entfernungen nicht allein anhand der Brennweite beurteilt werden.
Entscheidend ist die Kombination aus:
Detektorauflösung + Detektorabmessungen + Pixelabstand + Brennweite + Sichtfeld
Eine praxisnahe Erklärung dieses Zielkonflikts finden Sie in unserem Leitfaden zu Vergrößerung von Wärmebildzielfernrohren.
NETD kann bei geringem thermischem Kontrast wichtig sein
Die räumliche Abtastung ist nur ein Teil des Problems.
Der Detektor benötigt außerdem ein ausreichendes Signal-Rausch-Verhältnis, um nutzbare Temperaturunterschiede in der Szene zu erhalten.
NETD, die Noise Equivalent Temperature Difference, wird üblicherweise verwendet, um die thermische Empfindlichkeit unter festgelegten Bedingungen zu beschreiben.
Eine niedrigere NETD bedeutet im Allgemeinen, dass bei vergleichbaren Messbedingungen kleinere thermische Unterschiede unterschieden werden können.
Das kann wichtig sein, wenn Ziel und Hintergrund ähnliche Temperaturen aufweisen.
NETD gibt jedoch nicht unmittelbar die DRI-Reichweite an.
Ein Gerät mit hoher thermischer Empfindlichkeit kann für eine anspruchsvolle Identifizierungsaufgabe dennoch zu wenig räumliche Abtastung liefern; umgekehrt kann ein hochauflösender Detektor bei geringem thermischem Kontrast Schwierigkeiten haben.
Die nutzbare Reichweite hängt sowohl von räumlichen als auch von thermischen Informationen ab.
Atmosphärische Bedingungen können die praktische Reichweite verringern
Infrarotstrahlung muss die Atmosphäre durchqueren, bevor sie den Detektor erreicht.
Luftfeuchtigkeit, Nebel, Regen, Schnee und die Länge des atmosphärischen Weges können beeinflussen, wie viele nutzbare Infrarotinformationen das Bildgebungssystem erreichen.
Hintergrundstrukturen und wechselnde Umgebungstemperaturen können den Zielkontrast ebenfalls reduzieren.
FLIR nennt ausdrücklich Luftfeuchtigkeit, Temperatur, Sonneneinstrahlung, Niederschlag, Hintergrundstrukturen, Kameraempfindlichkeit, Systemkonfiguration und Erfahrung des Bedieners als Variablen, die die praktische DRI-Leistung beeinflussen können.
Daher darf eine modellierte oder gemessene Reichweite unter günstigen Bedingungen nicht als garantiertes Ergebnis in jeder Umgebung betrachtet werden.
Wärmebildtechnik kann bei schlechter sichtbarer Beleuchtung weiterhin nützlich sein, sie „sieht“ jedoch nicht ohne Verluste durch Atmosphäre oder physische Hindernisse hindurch.
Der thermische Kontrast verändert sich mit der Szene
Ein Ziel weist nicht vor jedem Hintergrund denselben thermischen Kontrast auf.
Seine wahrnehmbare Abgrenzung kann sich ändern durch:
- Umgebungstemperatur;
- Sonnenerwärmung;
- Schatten;
- Oberflächenmaterialien;
- Wind;
- Niederschlag;
- Tageszeit;
- Aktivität des Ziels.
Ein großer Temperaturunterschied kann die Detektion relativ einfach machen, selbst wenn nur wenige Strukturdetails verfügbar sind.
Ein geringer Temperaturunterschied kann dasselbe Ziel schwerer vom Hintergrund unterscheidbar machen.
Auch deshalb lässt sich DRI nicht allein auf Detektorauflösung oder Brennweite reduzieren.
Digitalzoom erhöht die nativen DRI-Informationen nicht
Digitalzoom vergrößert bereits vom Detektor erfasste Daten.
Er erhöht nicht die Anzahl der physischen Detektorelemente über dem Ziel.
Belegt ein entferntes Objekt beispielsweise nur wenige Detektorpixel, vergrößert ein 4×-Digitalzoom diese Elemente auf dem Display, macht daraus aber nicht viermal so viele native Messwerte.
FLIR unterscheidet bei Wärmebildtechnik ebenfalls klar: Zoom kann dargestellte Pixel vergrößern, ohne die zugrunde liegende räumliche Messfähigkeit zu erhöhen.
Bildinterpolation oder KI-basierte Superauflösung kann Darstellung oder Rekonstruktion verbessern; diese Funktionen sollten dennoch von der nativen Detektorabtastung getrennt betrachtet werden.
Die Grundvergrößerung erzählt nicht die ganze Geschichte der Reichweite
Die Grundvergrößerung ist nützlich, weil sie den anfänglichen Darstellungsmaßstab des Systems beschreibt.
Zwei Wärmebildzielfernrohre mit derselben angegebenen Grundvergrößerung können sich dennoch unterscheiden bei:
- Detektorauflösungen;
- Pixelabständen;
- Sichtfeldern;
- Objektivkonstruktionen;
- NETD;
- Bildverarbeitung.
Ebenso ist ein System mit höher angegebener Vergrößerung nicht automatisch besser zur Identifizierung auf Distanz geeignet.
Vergleichen Sie die Vergrößerung stets zusammen mit Detektorgeometrie und Sichtfeld und nicht als isolierte Reichweitenangabe.
Johnson-ähnliche DRI-Modelle sind Schätzungen, keine Garantien
Johnson-Kriterien und spätere Modelle zur Zielaufgabenleistung werden häufig verwendet, um die Wahrscheinlichkeit abzuschätzen, mit der ein Bildgebungssystem die Detektion, Erkennung oder Identifizierung eines definierten Ziels unterstützen kann.
Sie sind nützliche technische Werkzeuge, weil sie Zielgröße und Aufgabenschwierigkeit mit den räumlichen Informationen verknüpfen, die das Bildgebungssystem liefert.
Ein modelliertes DRI-Ergebnis ist jedoch kein Versprechen, dass jeder Beobachter dieselbe Aufgabe exakt in dieser Entfernung erfüllen kann.
Moderne Modelle können Faktoren berücksichtigen wie:
- kritische Zielabmessung;
- Zielkontrast;
- Optik;
- Modulationsübertragung des Sensors;
- Signal-Rausch-Verhältnis;
- Atmosphäre;
- Display;
- Leistung des Beobachters oder Algorithmus;
- Aufgabenschwierigkeit;
- erforderliche Erfolgswahrscheinlichkeit.
FLIR beschreibt DRI-Prognosen beispielsweise anhand von Aufgabenleistungsmetriken mit einer festgelegten Wahrscheinlichkeit und betont zugleich, dass die praktische Leistung für die reale Aufgabe und die realen Bedingungen validiert werden sollte.
Aus diesem Grund reduziert dieser Artikel Detektion, Erkennung und Identifizierung nicht auf einen einzigen universellen Satz fester Pixelschwellenwerte.
So lesen Sie die DRI-Spezifikation eines Herstellers
Prüfen Sie vor dem Vergleich zweier angegebener Reichweiten, wie die jeweiligen Werte ermittelt wurden.
- Bestimmen Sie die Aufgabe.
Bezieht sich der Wert auf Detektion, Erkennung oder Identifizierung? - Bestimmen Sie das Ziel.
Welcher Zieltyp und welche physischen Abmessungen wurden angenommen? - Prüfen Sie die kritische Abmessung.
Welche Breite, Höhe oder welches Merkmal wurde für die Berechnung verwendet? - Prüfen Sie die Optik.
Welche Brennweite und welches Sichtfeld gelten für den angegebenen Wert? - Prüfen Sie die Detektorkonfiguration.
Auflösung und Pixelabstand beeinflussen die räumliche Abtastung. - Prüfen Sie das Wahrscheinlichkeitskriterium.
Ist der Wert mit einer modellierten Wahrscheinlichkeit verbunden, die Aufgabe erfolgreich zu erfüllen? - Prüfen Sie die Umweltannahmen.
Atmosphäre und thermischer Kontrast beeinflussen die praktische Reichweite. - Prüfen Sie, ob der Wert modelliert oder im Feld getestet wurde.
Beides sollte nicht automatisch als gleichwertig behandelt werden. - Prüfen Sie die Annahmen zur Bildverarbeitung.
Ermitteln Sie, ob das Ergebnis bestimmte Verbesserungs- oder Verarbeitungsmodi einbezieht. - Vergleichen Sie Gleiches mit Gleichem.
Eine Detektionsangabe für ein Ziel darf nicht direkt mit einer Identifizierungsangabe für ein anderes Ziel verglichen werden.
Sind diese Annahmen nicht verfügbar, betrachten Sie die angegebene Reichweite als groben Referenzwert und nicht als universelle Leistungsgarantie.
Was ist für Wärmebildbeobachtung auf große Entfernung am wichtigsten?
Wenn nutzbare Informationen auf Distanz Priorität haben, sollte das vollständige System bewertet werden.
Beginnen Sie mit:
- native Detektorauflösung;
- Pixelpitch;
- Brennweite;
- Sehfeld;
- IFOV, sofern verfügbar;
- NETD;
- optische Qualität;
- Fokus;
- Verhalten der Bildverarbeitung.
Berücksichtigen Sie anschließend das tatsächliche Ziel und die Umgebung.
Ein Gerät, das hauptsächlich zum Absuchen großer Bereiche gedacht ist, kann sinnvollerweise ein weites Sichtfeld priorisieren.
Ein Gerät für weiter entfernte Beobachtung kann eine feinere Winkelabtastung priorisieren.
Keine der beiden Konfigurationen ist universell überlegen.
Einen umfassenderen Vergleich auf Systemebene finden Sie unter was ein hochwertiges Wärmebildzielfernrohr ausmacht.
Detektionsreichweite und LRF-Reichweite sind unterschiedliche Spezifikationen
Eine Angabe zur thermischen Detektionsreichweite und eine Spezifikation des Laserentfernungsmessers beschreiben zwei unterschiedliche Systeme.
Die thermische Detektion bezeichnet die Fähigkeit des Bildgebungssystems, ein relevantes thermisches Ziel sichtbar zu machen.
Ein LRF misst die Entfernung mit einem eigenen Messverfahren.
Die Tatsache, dass ein Wärmebild ein Objekt detektieren kann, garantiert nicht, dass ein integrierter LRF aus derselben Entfernung eine gültige Entfernung zu genau diesem Objekt ermitteln kann.
Ebenso verbessert das Vorhandensein eines LRF weder die native Detektorauflösung noch die NETD.
Wenn ein Produkt einen LRF enthält, bewerten Sie dessen aktuelle Entfernungsmessspezifikation getrennt von der thermischen DRI-Leistung.
Gehen Sie nicht davon aus, dass ein LRF automatisch auch ballistische Berechnung oder automatische Zielkorrektur bedeutet. Diese Funktionen müssen für das konkrete Produkt separat bestätigt werden.
Eine nutzbare Reichweite ist die Entfernung, in der die erforderliche Aufgabe erfüllt werden kann
Die nützlichste Frage lautet nicht:
„Wie weit kann dieses Wärmebildzielfernrohr sehen?“
Sondern:
„In welcher Entfernung kann dieses System genügend Informationen für die Aufgabe liefern, die ich tatsächlich erfüllen muss?“
Für eine einfache Detektion kann die erforderliche Informationsmenge gering sein.
Erkennung erfordert mehr.
Identifizierung erfordert noch mehr.
Und jede angegebene Entfernung hängt vom Ziel und von den Bedingungen ab, unter denen sie definiert wurde.
Deshalb sollte ein Wärmebildsystem anhand von Detektor, Optik, Empfindlichkeit, Sichtfeld und vorgesehenem Einsatz ausgewählt werden – nicht anhand der größten Reichweitenzahl in einer Spezifikationstabelle.
Sobald diese Anforderungen klar sind, können Sie die aktuelle Yubeen-Wärmebildproduktreihe anhand der Spezifikationen der aktuellen, konkreten Modelle vergleichen.
FAQ
Ist die thermische Detektionsreichweite dasselbe wie die Identifizierungsreichweite?
Nein. Für die Detektion reichen genügend Informationen aus, um festzustellen, dass ein relevantes Ziel vorhanden ist. Die Identifizierung erfordert wesentlich mehr nutzbare räumliche Informationen für die konkret erforderliche Unterscheidung.
Erhöht ein Detektor mit höherer Auflösung die DRI-Reichweite?
Bei vergleichbarer Optik, vergleichbarem Sichtfeld und vergleichbaren übrigen Bedingungen kann er die räumliche Abtastung verbessern und dadurch die DRI-Leistung erhöhen. Allein garantiert er jedoch keine bestimmte Reichweite, da auch Optik, Kontrast, Atmosphäre, Empfindlichkeit und Bildverarbeitung eine Rolle spielen.
Kann Digitalzoom die Detektions- oder Identifizierungsreichweite erhöhen?
Digitalzoom vergrößert die bereits erfassten Detektordaten und erzeugt keine zusätzlichen nativen Detektorelemente. Er kann die Darstellung leichter prüfbar machen, die maximale Digitalzoomstufe darf jedoch nicht als unmittelbare Erhöhung der nativen DRI-Fähigkeit verstanden werden.
Bedeutet eine niedrigere NETD eine größere Detektionsreichweite?
Nicht automatisch. Eine niedrigere NETD steht unter vergleichbaren Bedingungen im Allgemeinen für eine bessere thermische Empfindlichkeit, was bei geringem thermischem Kontrast helfen kann. Die DRI-Reichweite hängt außerdem von räumlicher Abtastung, Optik, Zielgröße, Atmosphäre und weiteren Faktoren ab.
Kann Wärmebildtechnik durch Nebel oder Vegetation sehen?
Nicht im wörtlichen Sinn. Atmosphärische Feuchtigkeit und physische Hindernisse können die Menge an Infrarotinformationen verringern, die den Detektor erreicht. Wärmebildtechnik kann unter einigen schwierigen Sichtbedingungen weiterhin nützlich sein, ihre Leistung bleibt jedoch von Nebel, Regen, Luftfeuchtigkeit oder dichter Vegetation nicht unbeeinflusst.
Ist die LRF-Reichweite dasselbe wie die thermische Detektionsreichweite?
Nein. LRF und Wärmebildsystem erfüllen unterschiedliche Aufgaben. Ihre jeweiligen maximal nutzbaren Reichweiten sollten für das konkrete Produkt unabhängig voneinander geprüft werden.